如何提高激光雷达的精度和质量
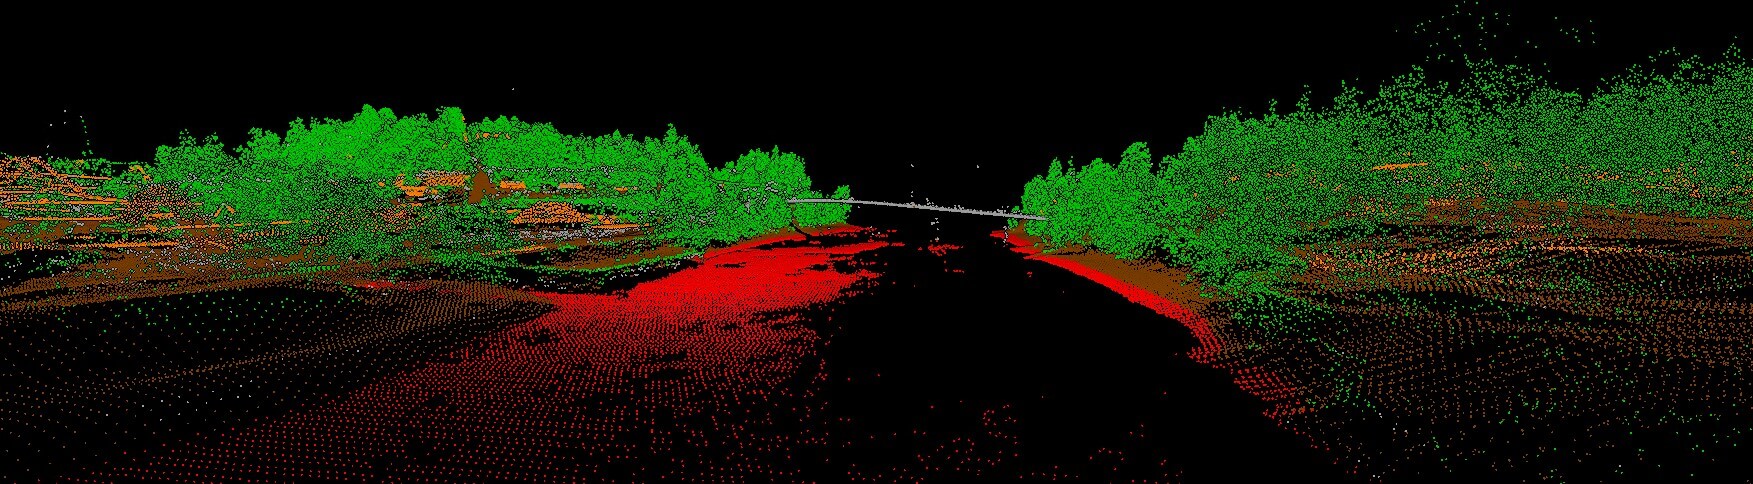
2025 年 12 月 9 日与任何商品或原材料一样,点云数据(例如激光雷达数据)的质量直接影响其衍生产品的质量。位置精度低于要求标准的点云会生成不准确的数字地形模块 (DTM);错误分类的点会导致提取的矢量特征出现偏差;超出预期高程范围的噪声点可能会破坏后续的分析或数据处理流程。
Global Mapper Pro®提供了大量工具,用于编辑、过滤和全面提升点云数据的质量。更新后的点云数据随后可用于 Pro 的丰富分析工具,也可以导出以创建改进版的激光雷达数据作为最终交付成果。
导入过程中的筛选
任何将点云数据导入 Global Mapper 的用户都会发现,加载文件后会立即出现多个选项,用于指定要导入的点。这些选项包括仅加载选定边界内的点、允许用户裁剪导入的点以及减少加载和处理时间。虽然这种内置的筛选功能很方便,但通常最好先整体检查数据集。导入后快速查看点分布、分类和整体特征,通常可以提供所需的背景信息,从而确定哪些筛选条件能够提供最可靠的结果。
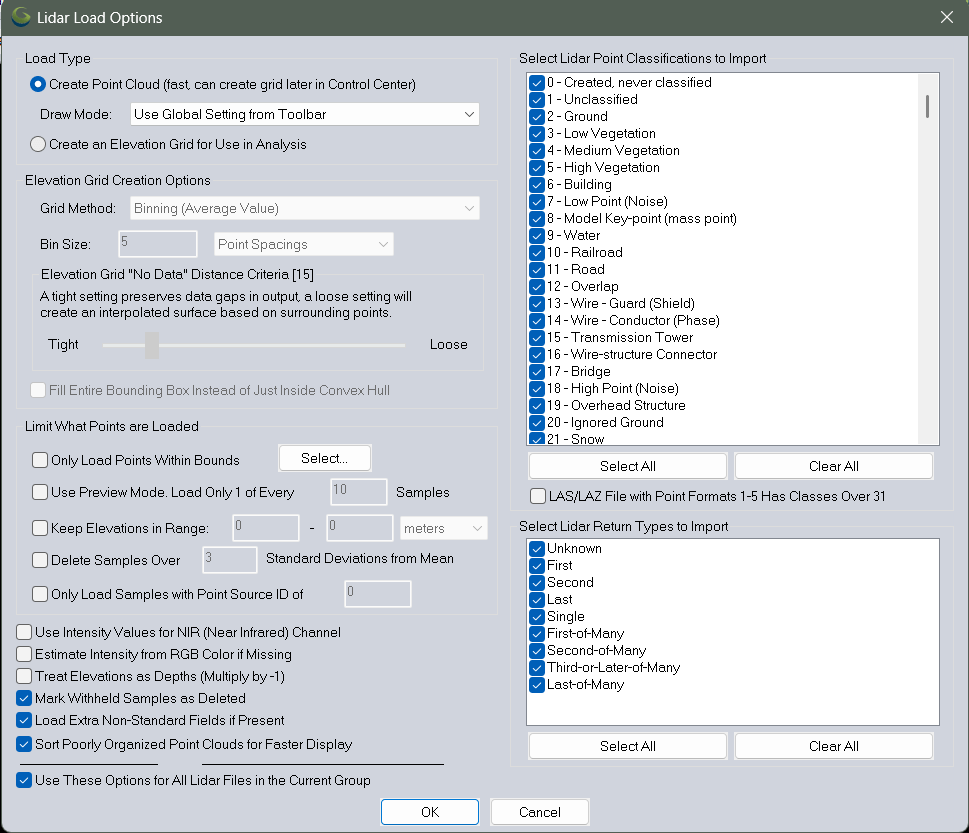 “激光雷达导入”对话框提供了多种选项,用于在地图视图中呈现数据之前对其进行筛选。
访问元数据
通常,评估数据集的第一步就是直接查看它。点云是否完全覆盖了您感兴趣的区域,还是存在空白区域?在 3D 查看器中查看时,是否有任何明显的垂直尖峰或下垂区域?
除了目视检查之外,更细致的质量控制步骤是从图层元数据开始的,右键单击控制中心中的图层即可查看。在这里,Global Mapper 会显示关键信息,包括高程范围、平均点密度和间距、采集日期以及现有的点分类。此快照可以直观地展现数据的采集方式和内容。
有了这些背景信息,就可以采取有针对性的改进措施来纠正差距、完善分类并增强点云的整体可靠性。
提高激光雷达精度和质量的过程大致可分为两大类:编辑和过滤。编辑通常涉及更新点云特征,而过滤则指移除不需要的或被认为是错误的点云。通常,这两种步骤会同时进行。
编辑点云
处理点云数据时最常见的步骤之一是分配或更新分类值,以表示表面类型。常见的类别包括地面、建筑物和植被等等。在某些数据集(特别是通过摄影测量生成的数据集)中,所有点通常最初都是未分类的,因此必须先应用有意义的类别才能进行任何结构化分析。
人工分类
在 Global Mapper Pro 中,可以通过选择要修改的点,然后使用工具栏中预配置的分类按钮应用所需的类别来手动更新分类。虽然这种方法不适用于大规模重新分类,但它非常适合对少量点进行微调或快速编辑,尤其是在路径剖面(横截面)视图中工作时。
自动分类
更高效的工作流程是利用自动分类工具,这些工具通过算法分析激光雷达数据,检测代表地面、高大植被或树木、建筑物、地上公用设施电缆和电线杆的点云。其他物体可以使用分割工具进行手动分类。这些重新分类的点云随后可用于创建数字地形模型 (DTM) 或提取特征。点云分类完成后,可以轻松进行进一步分析,例如创建高程栅格或提取树木作为矢量特征。
自动分类工具集分析点云,识别地面、植被、建筑物、地上公用设施线路和电线杆等特征。可以使用分割工具分离其他对象进行人工审核。重新分类后,这些点云可用于构建表面模型或提取树木等资源作为特征图层等下游任务。
自定义分类
除了内置模型外,“自定义点云分类”工具还允许用户定义自己的类别,并训练 Global Mapper Pro 来识别这些类别。用户提供代表一致特征的样本点后,软件会分析这些点的属性和几何形状,生成分类特征。该特征将成为用户自定义训练模型的基础。
编辑 X、Y 和 Z 值
激光雷达质量的另一个可改进方面是位置精度。当数据集与参考图层或其他点云不完全对齐时,Global Mapper Pro 提供了多种工具来校正其 3D 位置:
- 手动偏移: 将整个图层沿 X、Y 和 Z 轴移动。
- 激光雷达质量控制工具: 将点云与控制点进行比较,生成任何偏移的报告,并在需要时执行位置调整。
- Fit Lidar 工具: 重新定位点云,使其与重叠的点云对齐,并可视化它们之间的高程差。(如需更深入的了解, 请参阅这篇相关博客。)
- 图像校正工具: 使用校正工作流程将点云与已知的 3D 地面控制点重新对齐。
这些方法都会更新点的坐标或高程,以反映所应用的修正。有关提高点云位置精度的更多指导,请参阅这篇文章。
过滤点云数据
几乎所有情况下,在开始任何分析、曲面生成或特征提取工作流程之前,都需要对点云进行滤波。滤波过程可以基于数据的地理范围,但更常见的是基于其固有的属性或特征。
激光雷达显示工具
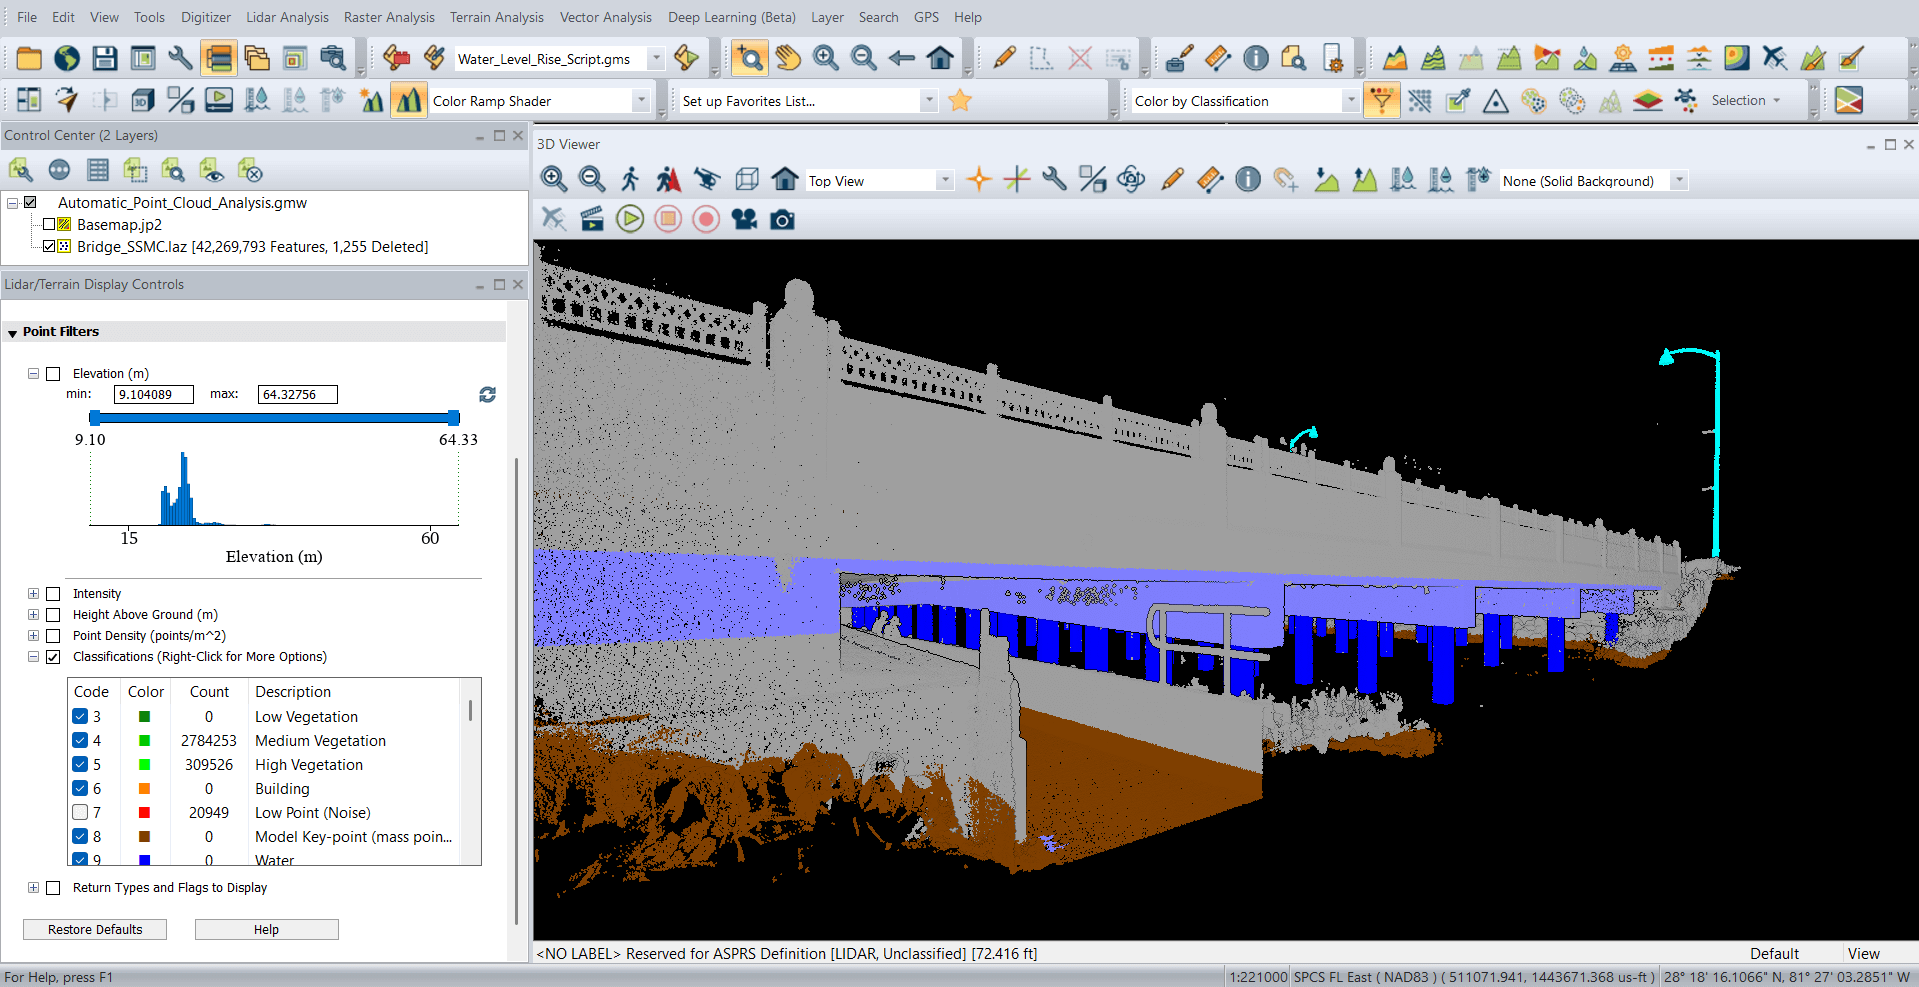
在 v26.2 版本中全新改进的激光雷达/地形显示控件中,新增了点云过滤器界面,使用户能够快速便捷地查看符合特定条件的点云数据,无论点云数据是激光雷达数据还是摄影测量数据。可过滤属性会根据点云元数据自动填充和计算,突破了高程、强度或 RGB 值等内置属性的限制。用户可以使用直方图滑块实时快速调整可见点,从而精确控制数据集。过滤后的点云数据会被隐藏,但不会被删除,并且可以随时恢复。
地理过滤
与任何矢量数据一样,点云可以裁剪到预选多边形的范围,从而为后续处理提供一种去除冗余的简便方法。这或许是数据导入过程中最有用的过滤选项,但也可以在数据加载后应用。
点云邻近性也可作为过滤的依据。Global Mapper Pro 的稀疏化工具可根据设定的密度或间距要求移除点云,仅保留邻域内高程最高、最低或最高的点云。这在处理高密度、摄影测量生成的点云时尤为有用。
类似地,“模型关键点”工具也会对点云进行稀疏化,但它的作用是将点云减少到表示数据中特征所需的最少点数。
噪音消除
噪声点是指超出指定局部区域正常海拔范围的点。噪声点的出现可能是由于数据采集过程中的问题、目标区域的物理异常(例如飞机下方飞过的鸟类)或其他多种原因造成的。Global Mapper Pro 的噪声识别工具可以根据预设的参数和海拔阈值,对噪声点进行重新分类,或者直接移除或删除它们。
按分类过滤
将点云转换为栅格数字地形模型 (DTM) 的第一步,必然是剔除未被分类为地面的点。保留非地面或未分类的点会生成包含地上特征的表面,而无法反映目标区域的裸地形态。此处的过滤是一个简单的类别选择过程,既可以应用于屏幕显示的点云,也可以应用于栅格化或表面创建过程中。无论哪种情况,最终栅格图层中像素的高程都将由选定的点云子集计算得出。
点云导出
尽管 Global Mapper Pro 提供了丰富的编辑和过滤工具,但需要注意的是,本文所述的改进步骤不会自动保存到原始文件或已加载的图层中。要将点云改进步骤的结果保存到文件中,可以将数据导出为相应的点云格式。新图层将继承所有修改后的点特征,并且仅限于过滤或删除不需要的点后保留的点。
Global Mapper Pro强大的分析、提取和表面生成工具无疑最受地理空间专业人士的关注和赞誉。然而,同样重要的是要认识到Pro的编辑和过滤工具在这些流程中发挥的关键作用。原始素材质量越高,最终产品的质量就越好。
如果您想了解更多关于 Global Mapper Pro 及其激光雷达精度工具的信息,请下载 14 天免费试用版并立即申请演示!如需更多信息,请联系我们。
如果您喜欢这篇博客,您可能也会发现以下资源对提高激光雷达的精度和质量很有帮助:


