如何使用 Global Mapper Pro 评估点云之间的距离
2023 年 4 月 13 日评估点云之间的距离是评估文件编辑效果、摄影测量精度、检测地貌随时间变化或激光雷达传感器精度的绝佳方法。Global Mapper 中的“比较点云”工具可以轻松比较两个点云之间的高程。Global Mapper Pro 24.1 版本新增了生成差异直方图的功能,以及用于更清晰地显示测量距离的全新颜色选项。
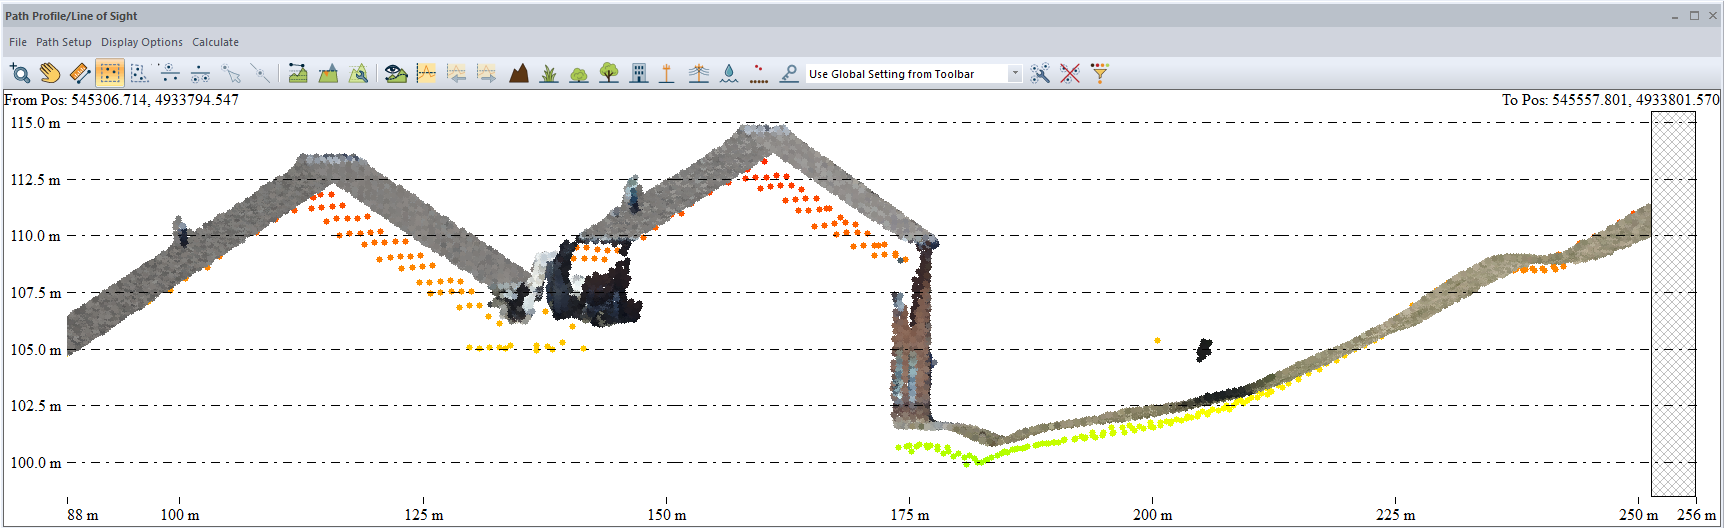 使用路径剖面工具,我们可以看到由P2P生成的点云(RGB)与激光雷达数据(按高程着色)之间存在细微的高程差异。“比较点云”工具可以量化这种距离。
点云类型
点云是测量地表及其上所有物体的常用方法。在地理信息系统(GIS)中,点云主要分为两种类型:激光雷达点云和摄影测量点云。这两种类型的点云在Global Mapper中都使用相同的工具,没有区别,但了解它们的局限性对用户来说很有帮助。在比较激光雷达点云和摄影测量点云时,最好先使用“过滤激光雷达”工具关闭所有其他分类,筛选出地面点。摄影测量的局限性之一是无法穿透茂密的森林冠层。如果将激光雷达的地面点云与摄影测量获取的最低点进行比较,通常会存在相当于一棵树的高度误差。如果您要测量植被高度,这种误差可能很有用(Thomas,2020)。
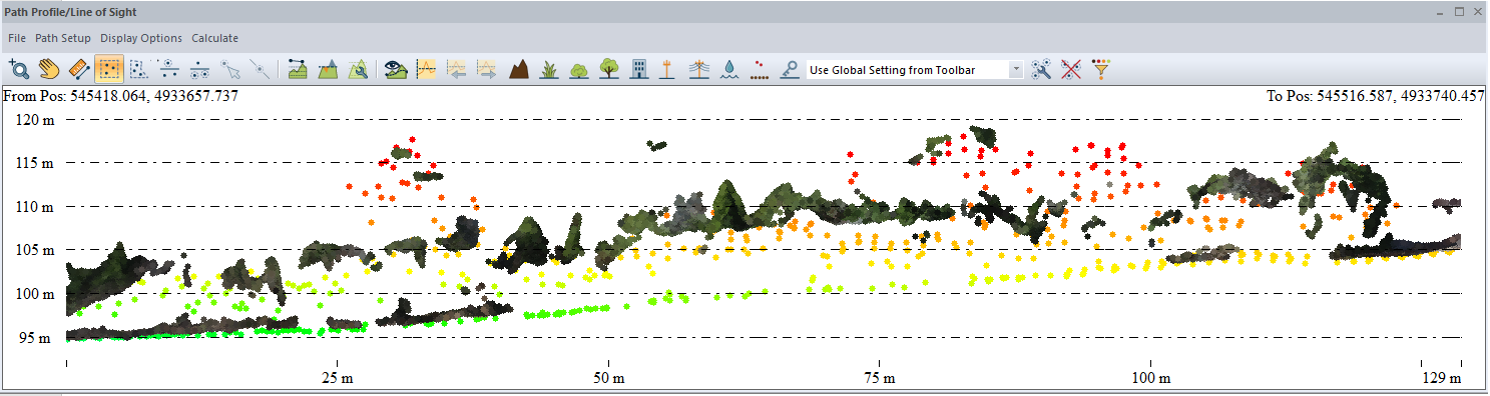 从这张森林路径剖面图可以看出,摄影测量得到的点云中较暗的点并不总是像激光雷达那样捕捉到地面。
比较点云工具
“比较点云”工具对一组点云进行三维变化检测,以查找变化超过允许最小差异的点。从功能上讲,它会在一个点云中查找距离另一个源/控制点云超过设定距离的点。作为“像素到点 (P2P)”工作流程更新的一部分,我们在 24.1 版本中为该工具添加了其他功能。这是一种改进的方法,用于衡量密集摄影测量点云相对于通常精度更高的激光雷达数据的精度。所有设置当然都在知识库中进行了描述,但这两个新的可选设置始终值得进一步阐述。
差异报告选项将生成三个窗口。其中两个是距离直方图,分别显示源数据(对比)和参考数据(查找变化)中点的数量和距离。理想情况下,这些点的误差将服从正态分布,呈现钟形曲线。
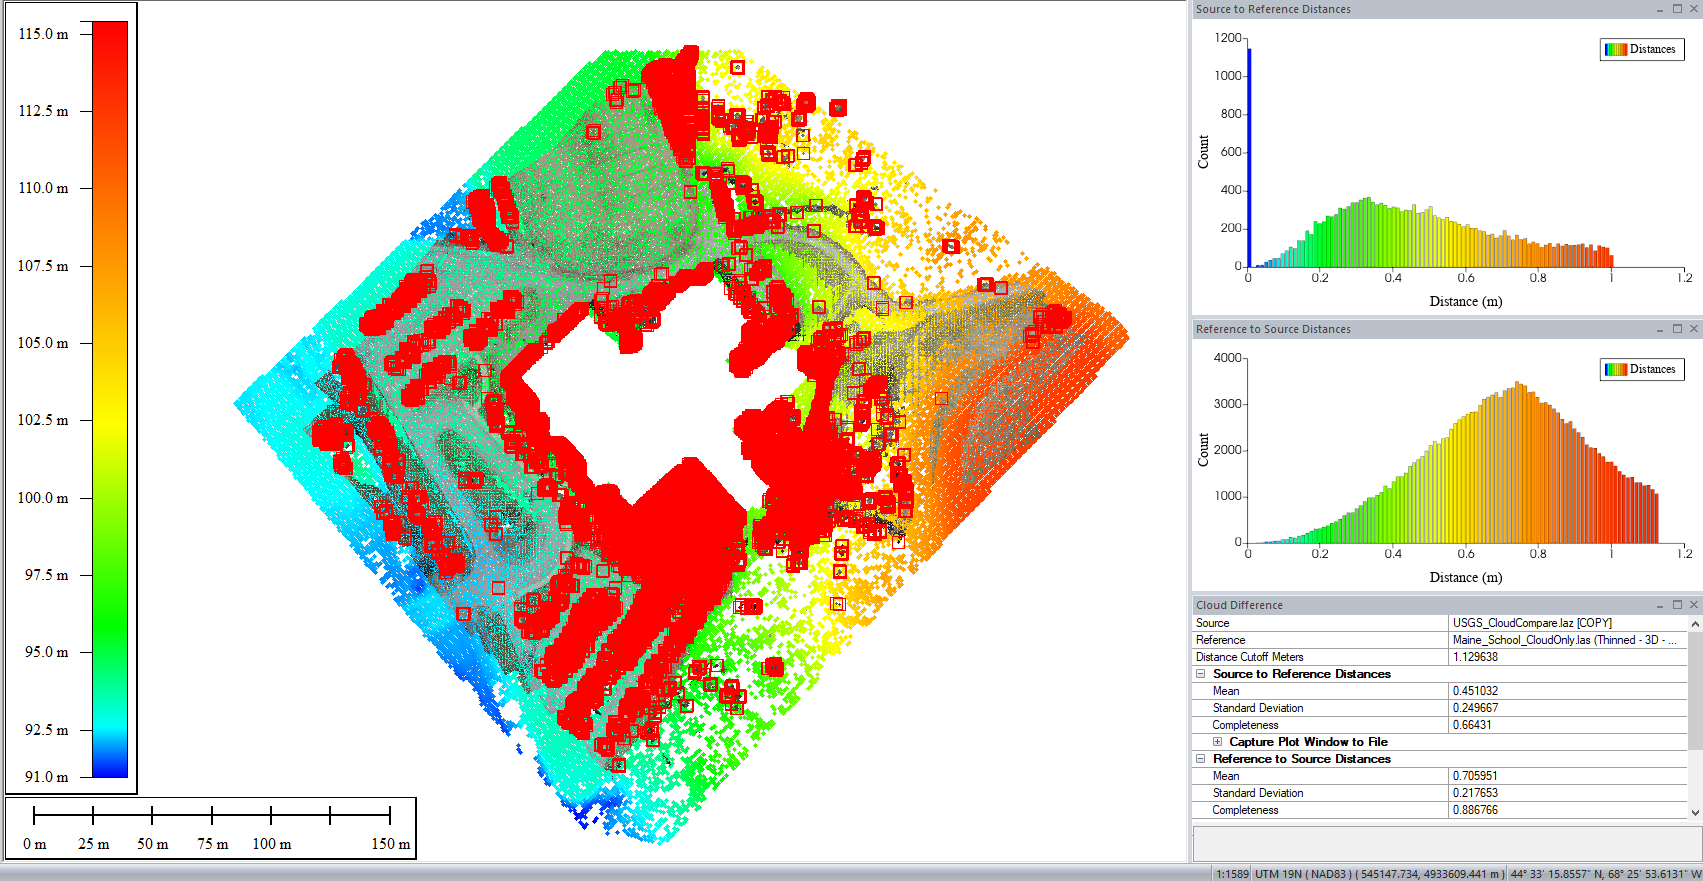 当该工具完成测量后,具有测量差异的点将自动被选中(红色),您可以选择将其复制并粘贴到新图层中。
“保存到最近点的距离”通用字段选项允许您使用点云颜色可视化测量距离。处理完成后,将激光雷达绘制模式更改为“通用”即可查看这些结果。“通用”一词用于描述 .LAS/.LAZ 文件类型中内置的此额外属性选项。Global Mapper 利用此开放式属性,允许用户根据需要将这些计算出的距离值导出为激光雷达数据的一部分。
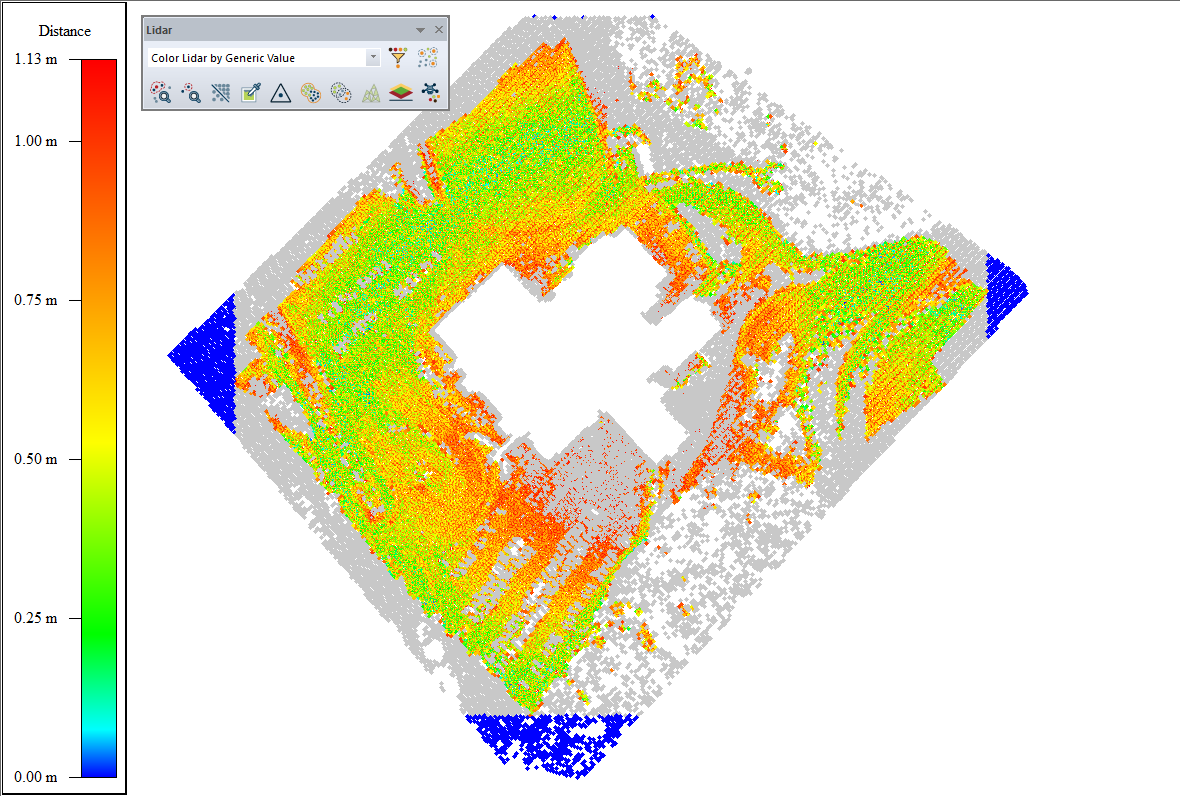 “按通用值着色”的颜色由当前激活的着色器决定。要更改使用的颜色,请在下拉菜单或配置菜单中更改着色器。
在评估云之间的差异后,您可以使用“拟合点云”工具调整一个云的位置以适应另一个云。
类似的流程是栅格差分,其中点云被转换为实体栅格网格或数字高程模型 (DEM),当使用“合并/比较地形图层”工具进行相减时,会生成差异栅格或数字高程差异图层,以显示测量的差异。
要测量点云与地面控制点(GCP)之间的距离,请使用Lidar QC 工具。测量距离后,Lidar QC 提供选项,通过将点云向 GCP 移动来缩短距离。
立即免费试用 Global Mapper Pro 14 天!如有任何疑问,请联系我们!
来源:
Amanda F. Thomas、Amy E. Frazier、Adam J. Mathews 和 Carlos E. Cordova (2020) 突发地形变化和草地覆盖对无人机系统运动运动(UAS-SfM)高程模型垂直精度的影响,《应用地理学论文集》,6:4,336-351,DOI:10.1080/23754931.2020.1782254