将激光雷达数据转换为可用于现场作业的输出格式
Global Mapper 为 GIS 专业人员提供了一个统一的平台,用于处理激光雷达和点云数据、生成摄影测量输出、分析地形以及准备空间精确的数据以进行可靠的现场执行,所有这些都无需切换工具、手动协调或中断工作流程。
能力
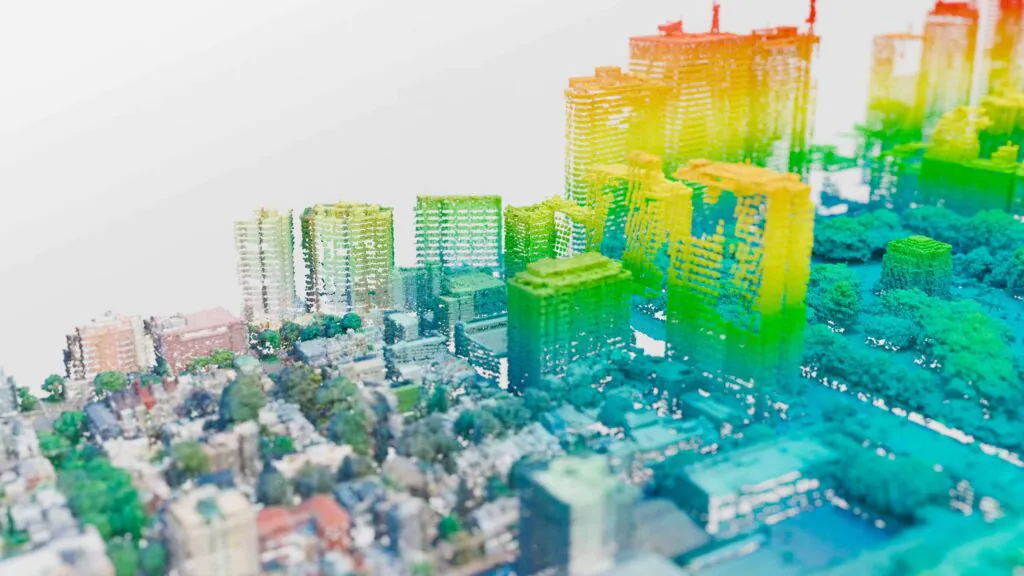
大多数处理流程涉及过多的工具、过多的交接环节,以及花费大量时间来协调原本应该从一开始就干净的输出结果。Global Mapper 将激光雷达处理、点云处理、地形分析、摄影测量、制图等功能整合到一个统一的平台中,使工作流程能够向前推进,而不是横向发展。
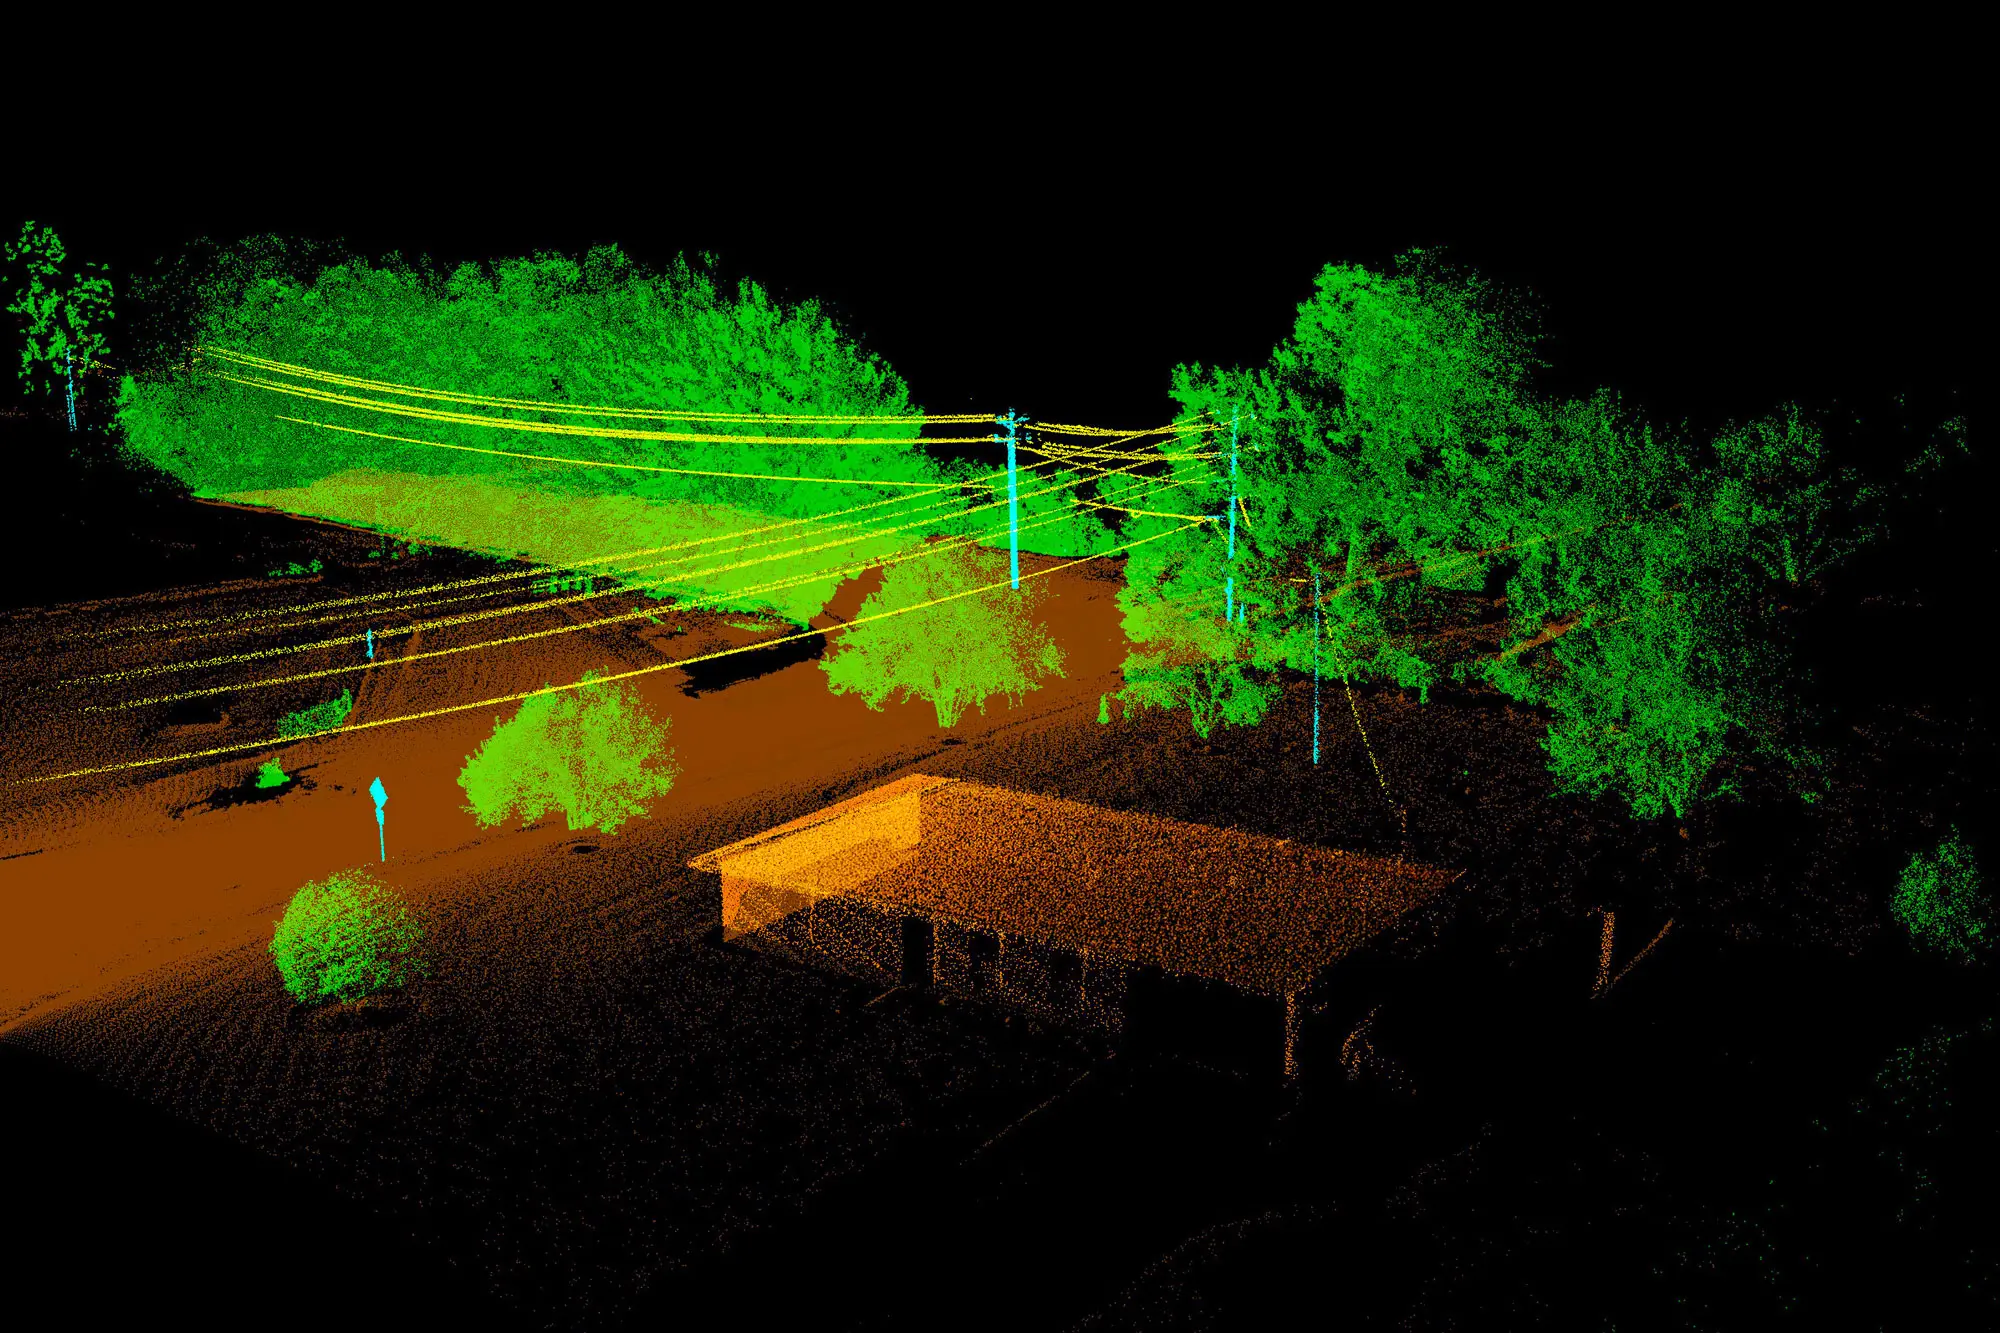
从点云到分类输出,无需复杂的操作。
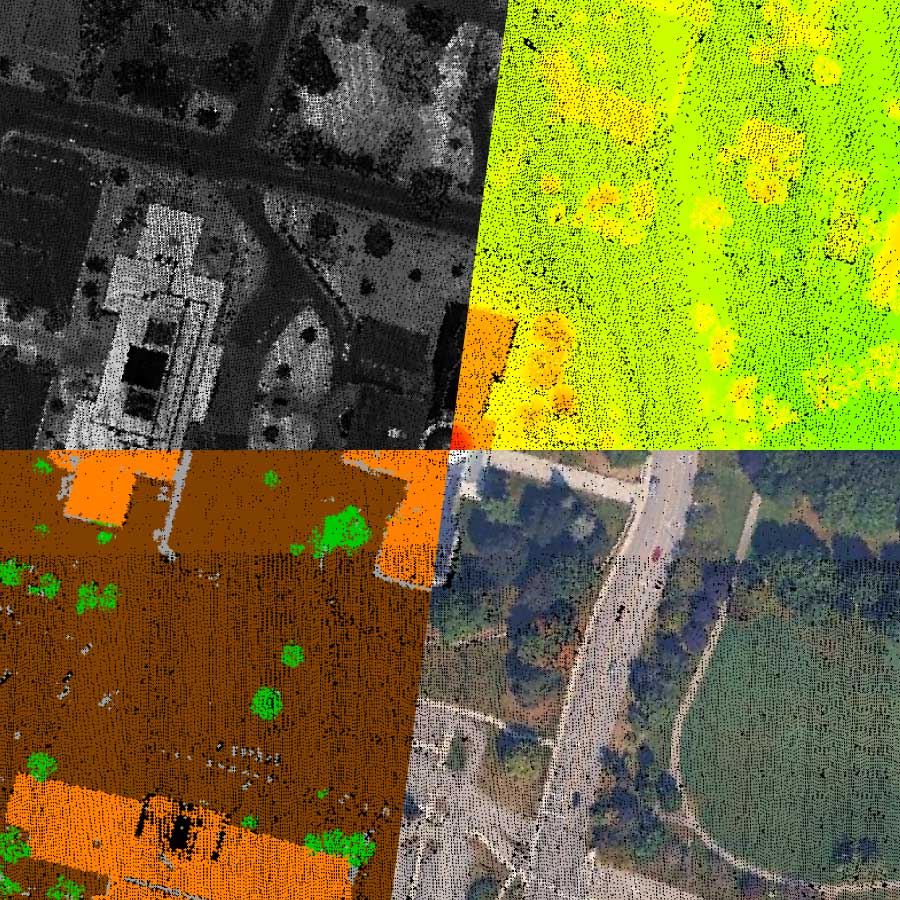
处理海量激光雷达和点云数据集,对地表、植被和建筑物进行分类,并生成可用于分析、制图或现场部署的高分辨率输出。Global Mapper 将激光雷达处理软件和点云处理软件集成到一个桌面 GIS 应用程序中,专为生产级工作流程而构建。
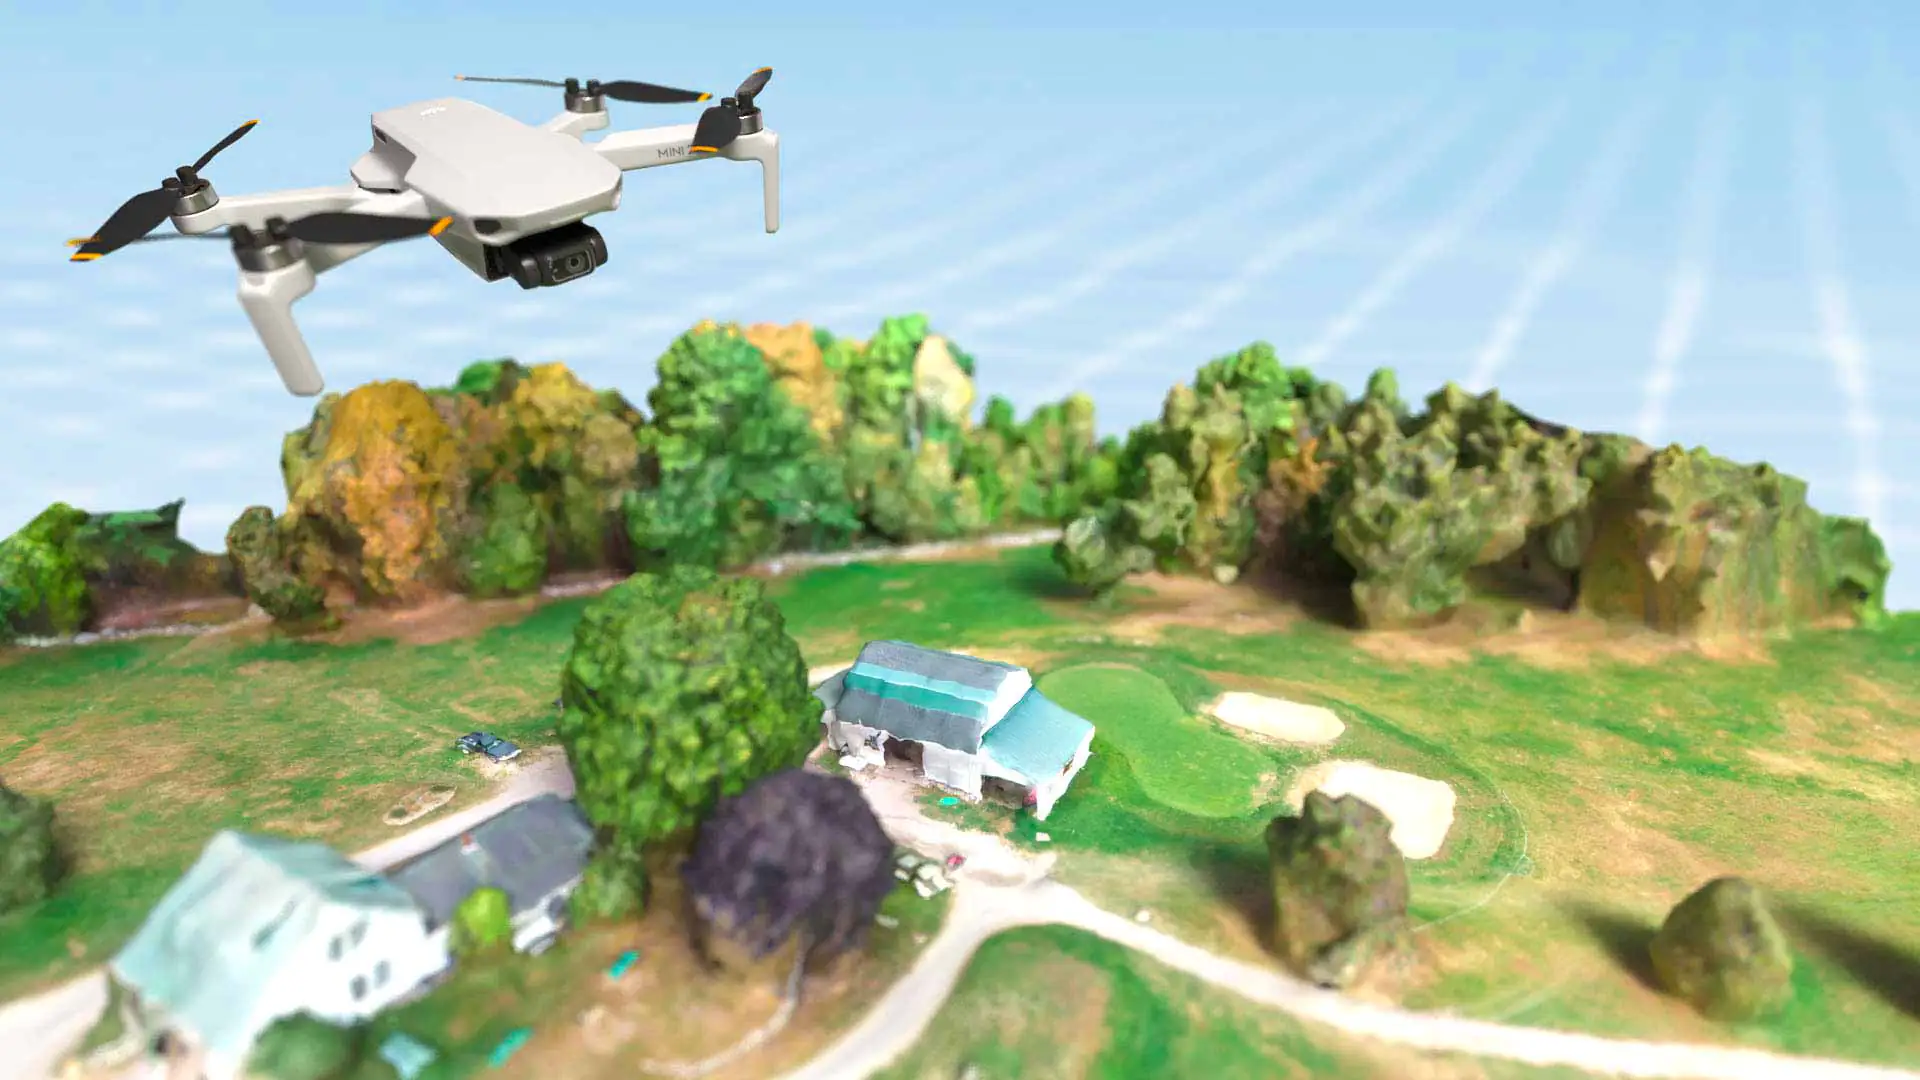
利用航空和无人机拍摄的图像,实现空间精确输出。
将无人机和航空影像处理成高密度点云、数字高程模型和正射影像,用于分析和现场部署。无论数据源是无人机测量还是航空拍摄,输出结果都具有空间精度,可直接用于工作流程的下一阶段。
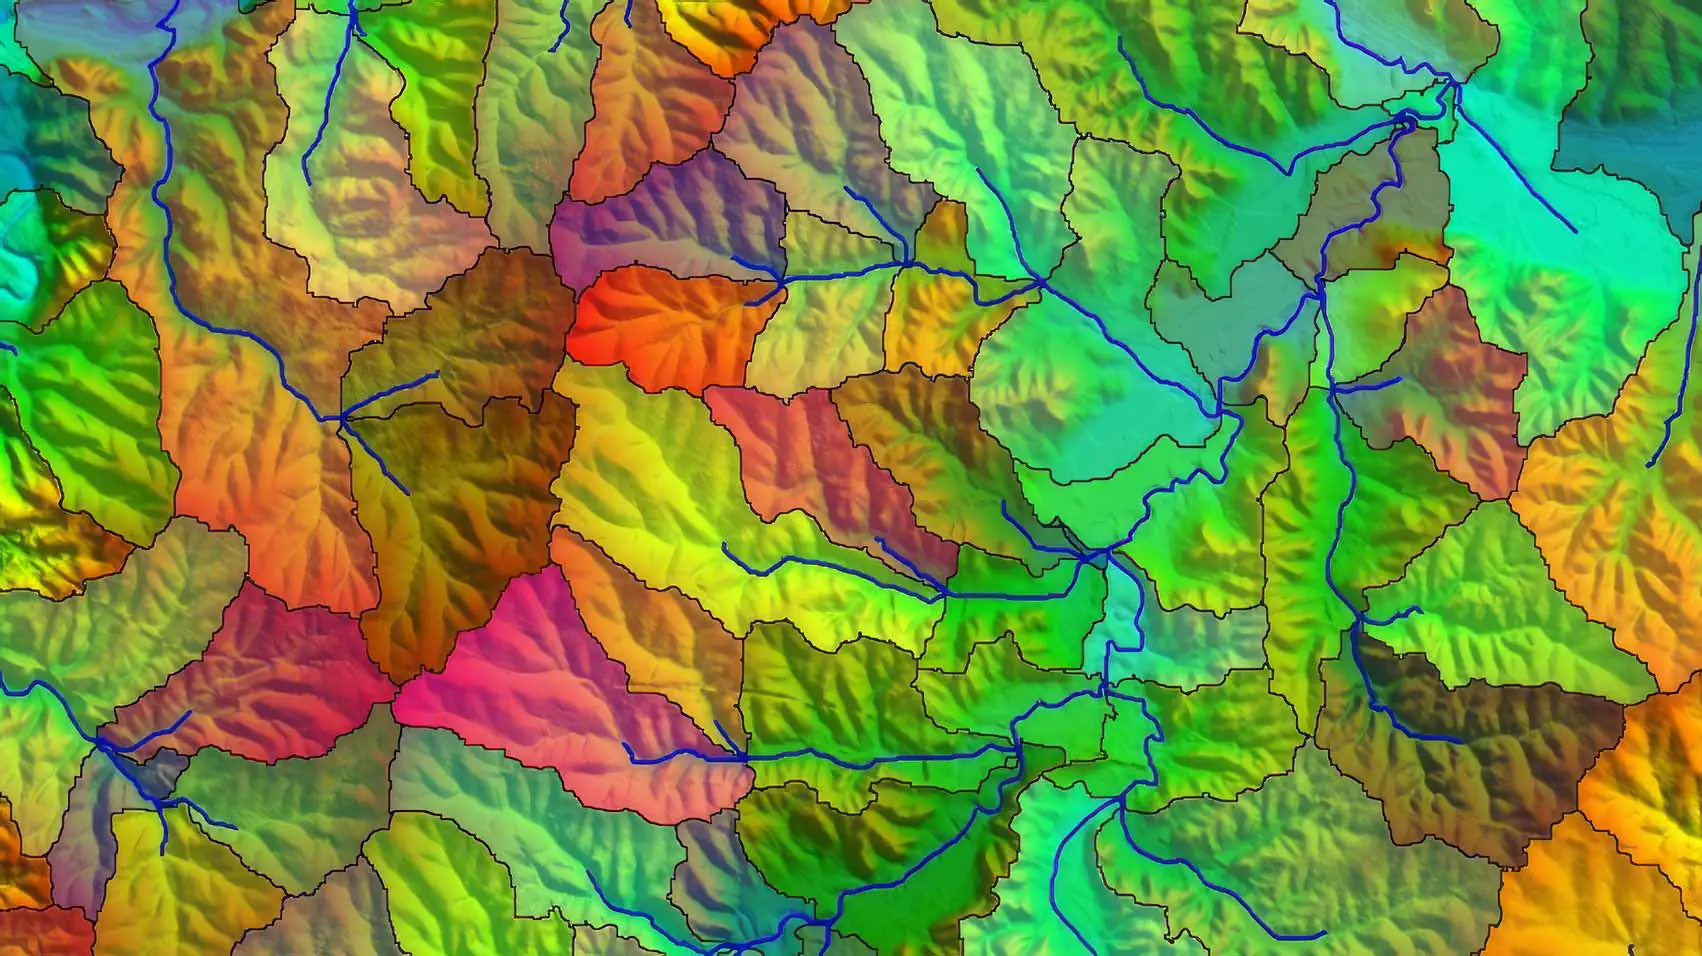
在任何人踏上这片土地之前,先了解这片土地的情况。
根据高程数据生成等高线、坡度模型、视域、流域分析和地形模型。在现场部署开始前,就场地条件、进出路线和风险因素做出明智的决策。
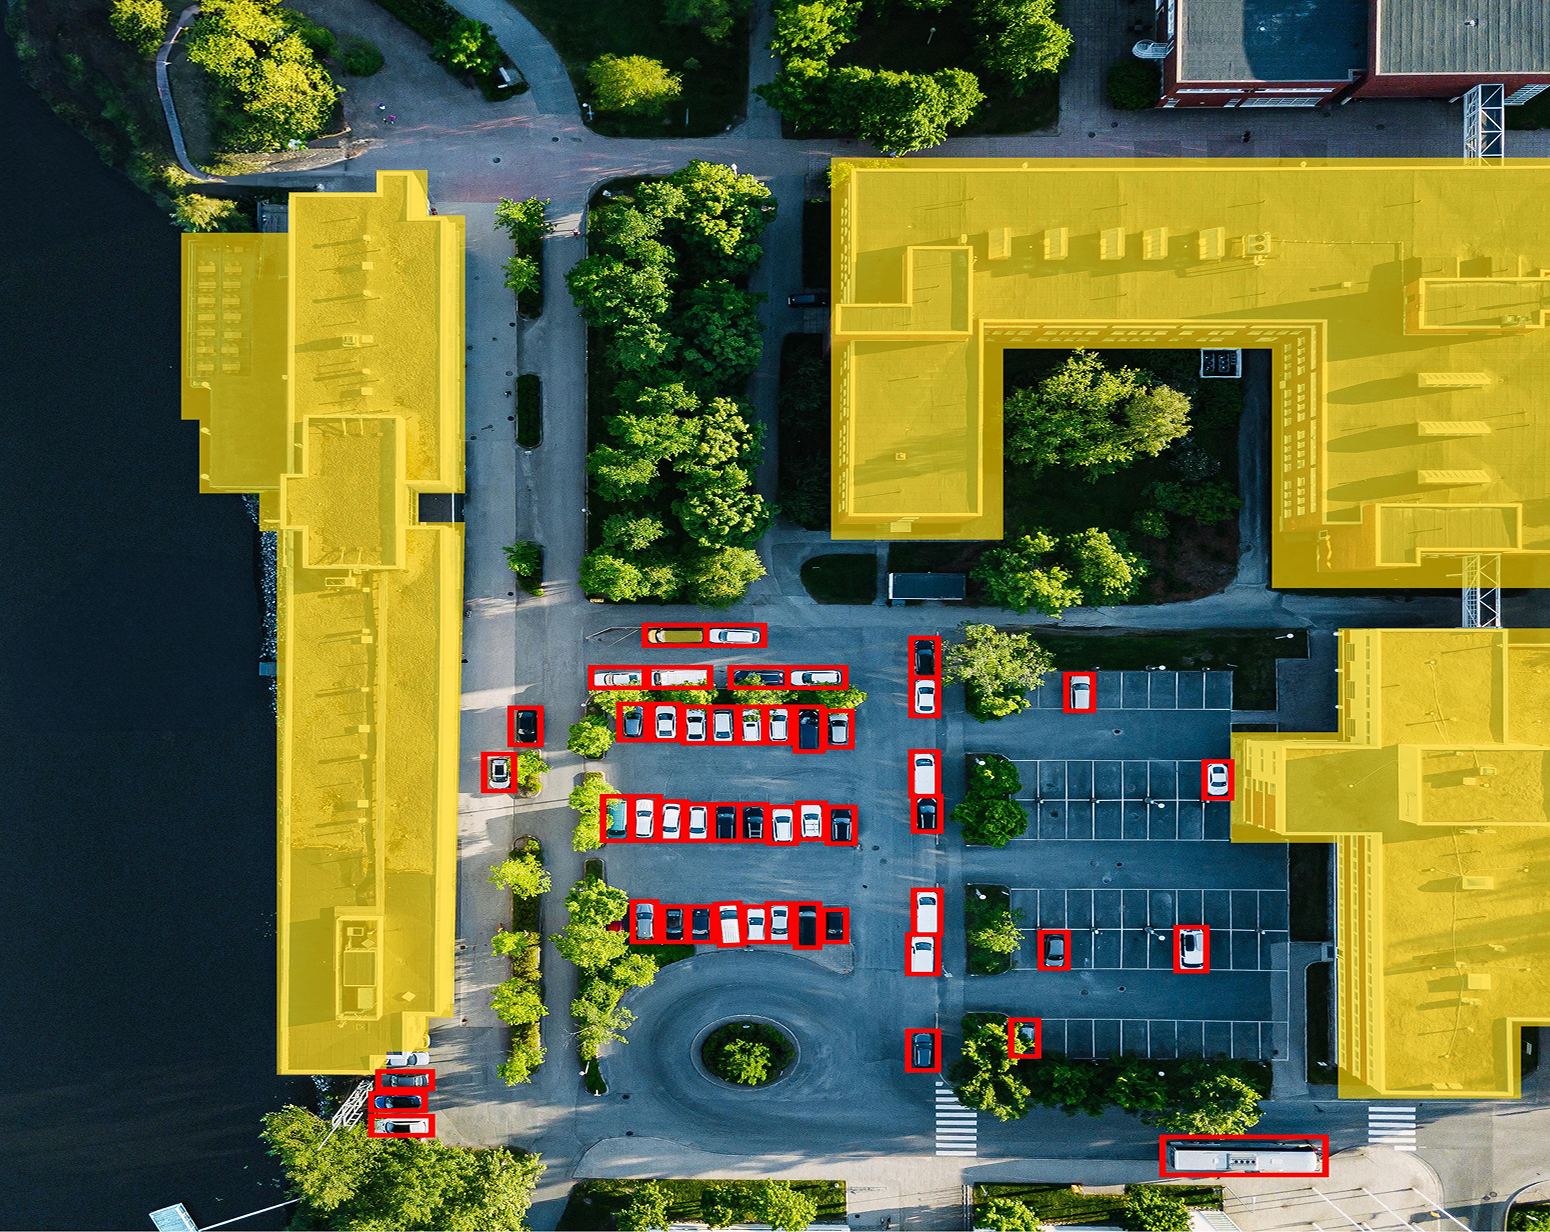
在不牺牲准确性的前提下,加快复杂的分析工作流程。
AI辅助的点云分类和特征提取技术能够减少大型数据集的人工处理。它能更快地识别和提取特征,让您将更多时间用于决策,减少数据准备时间。

可处理来自几乎任何地理空间来源的数据。
Global Mapper 开箱即用,支持数百种 GIS 和地理空间文件格式。导入、转换和导出无需重新格式化、重建,也不会丢失属性完整性。
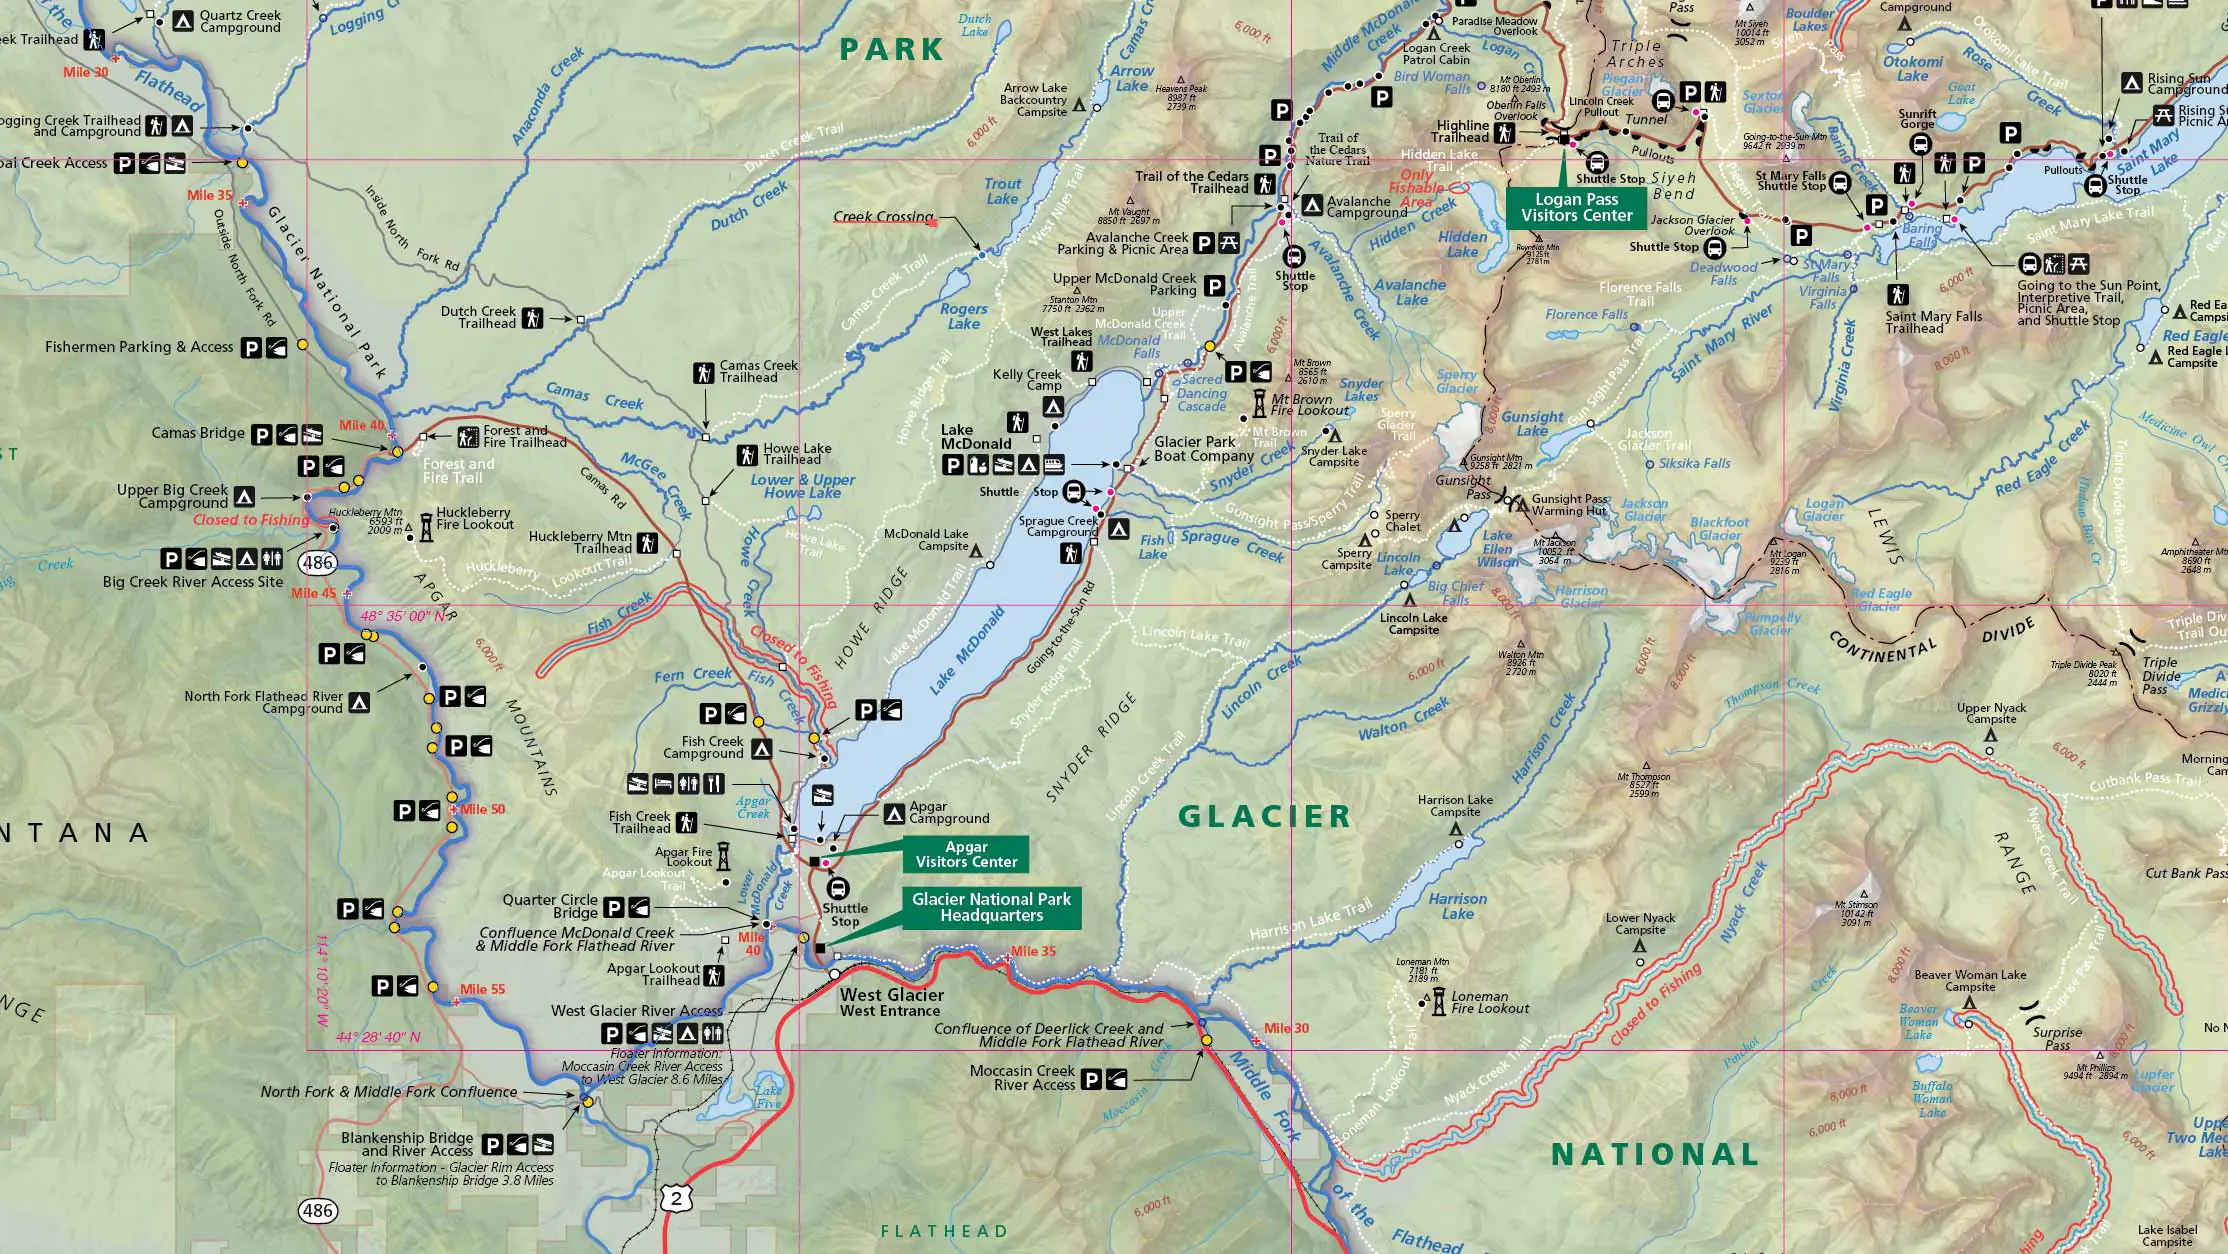
基于GIS智能的专业制图。
MAPublisher 是 Blue Marble 为 Adobe Illustrator 开发的 GIS 扩展程序,可让您在 GIS 分析和专业地图设计与制作之间无缝衔接。它保留了地理空间属性、坐标系和要素关系,同时利用 Illustrator 的高级样式、专题地图、智能标注和发布工具,无需手动重新创建即可创建可用于出版的印刷和数字地图。
专为复杂的地理空间处理而构建
它是给谁的
林业
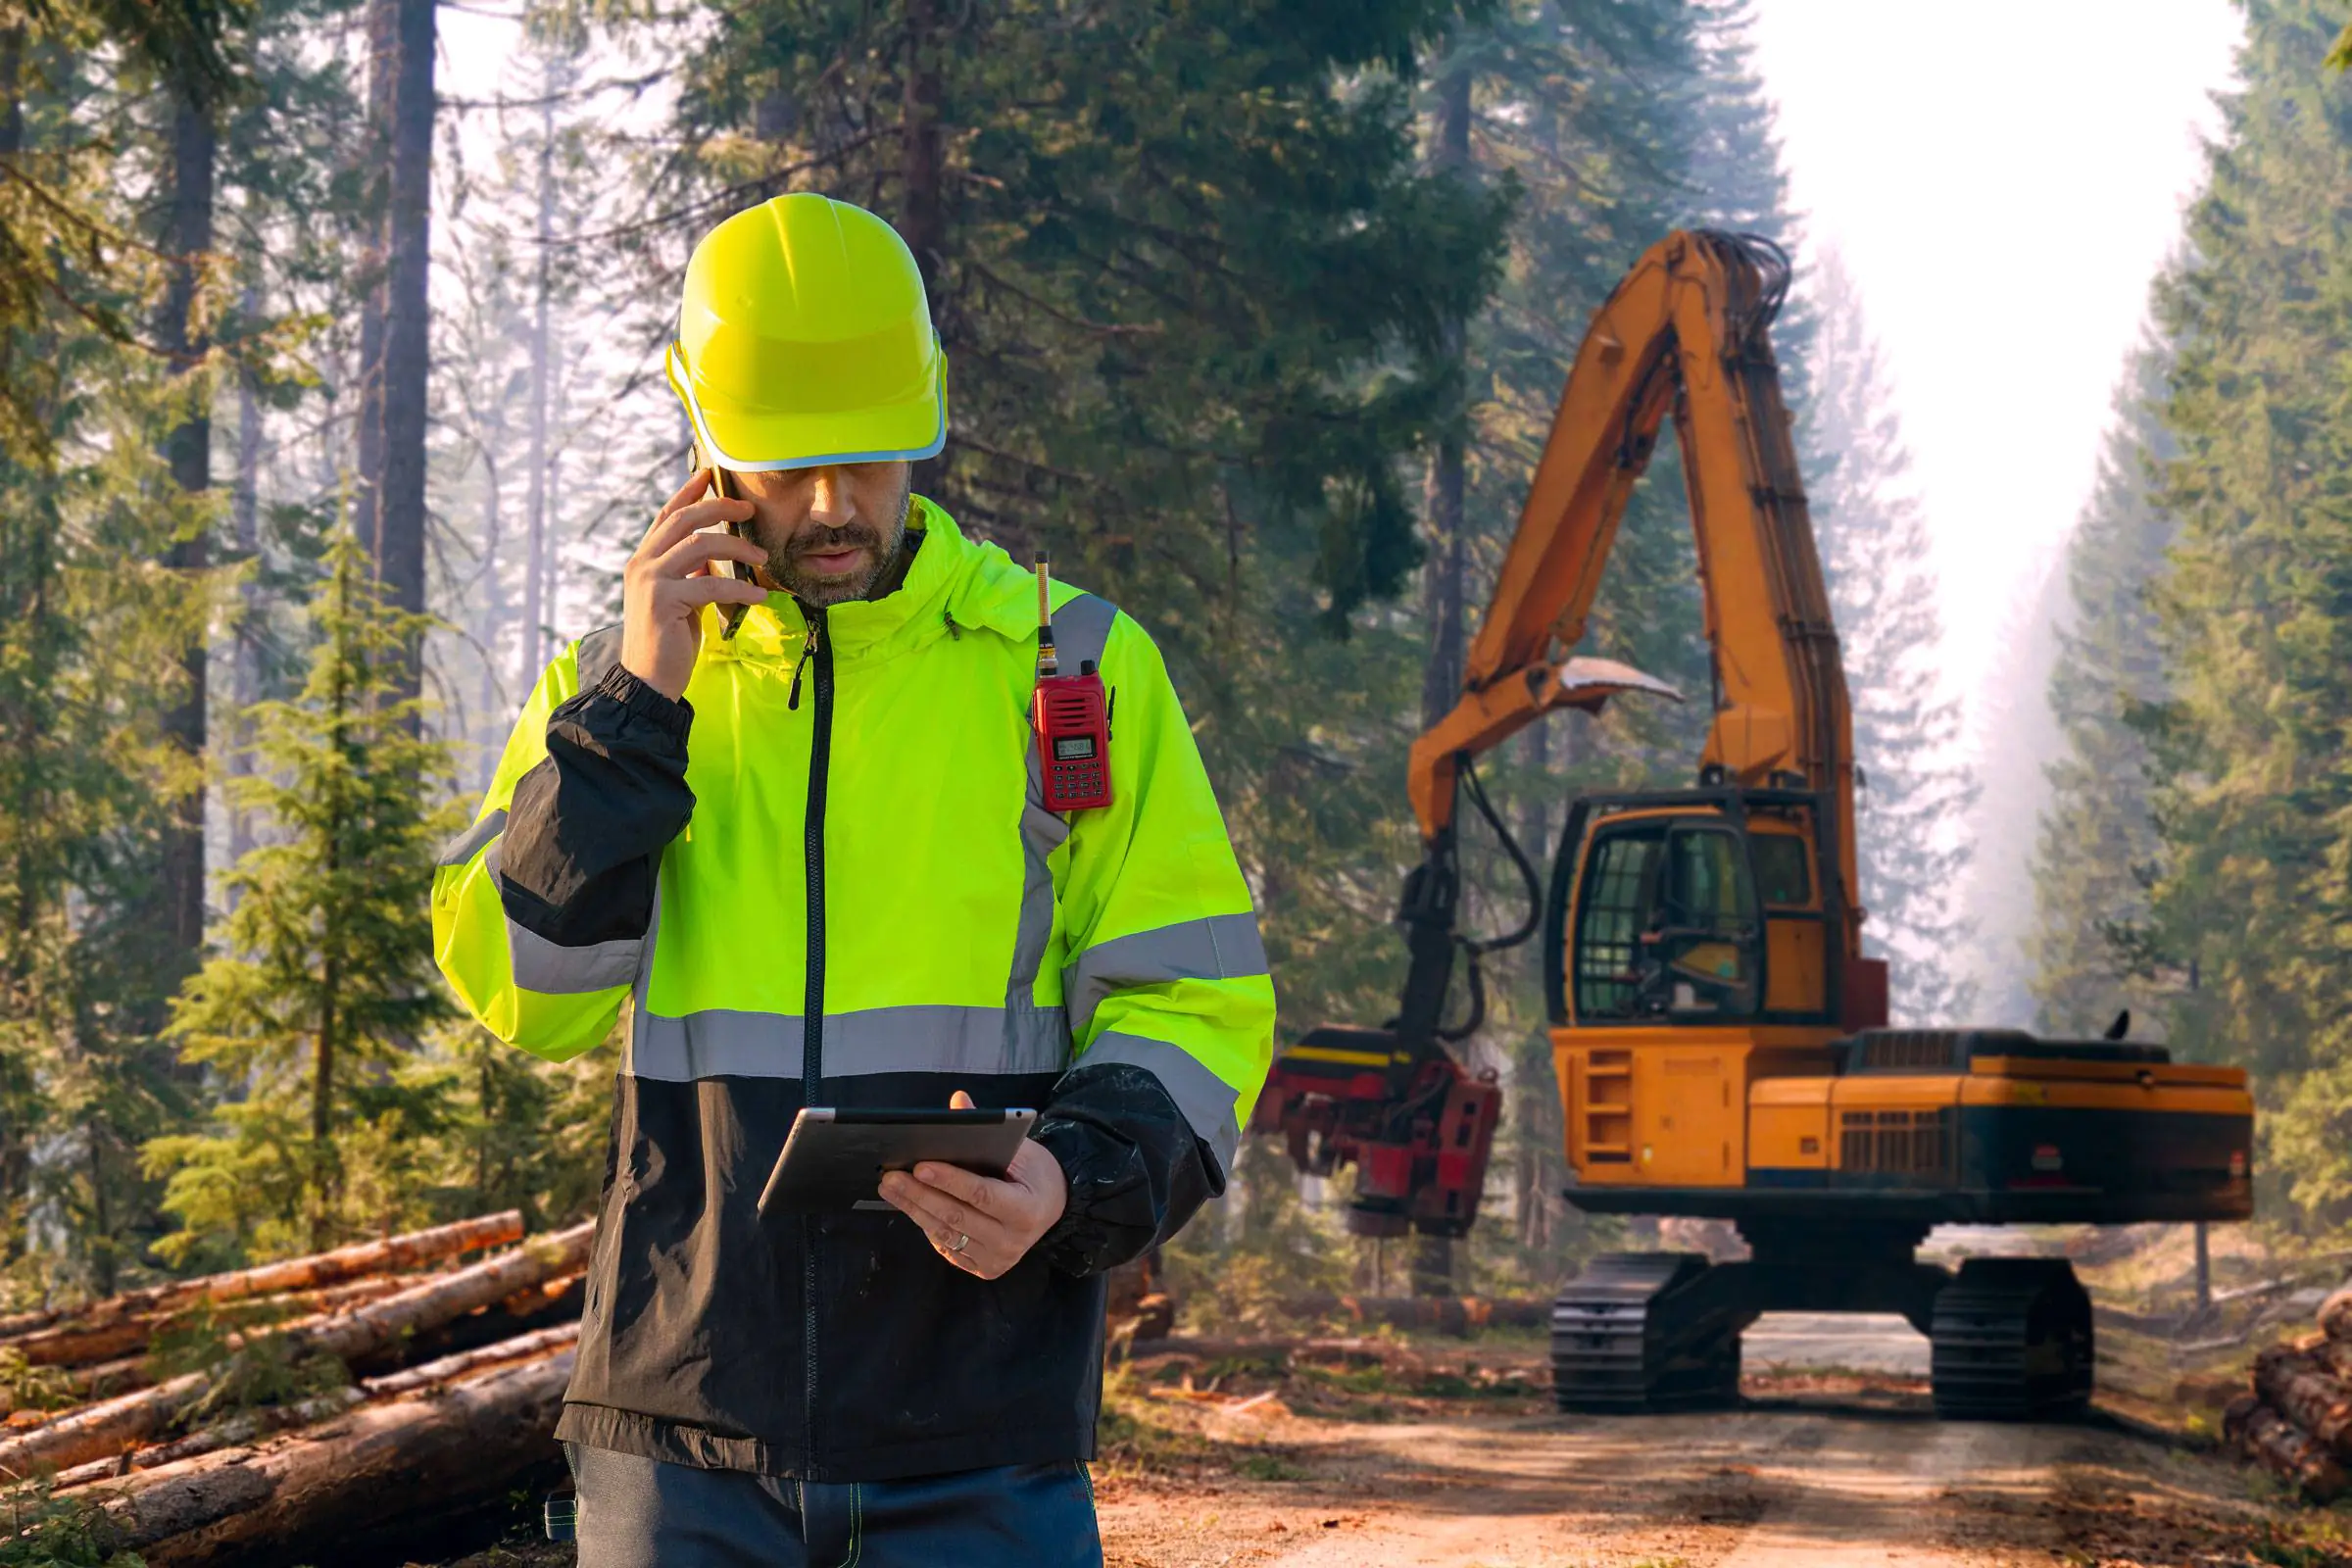
在幅员辽阔、不断变化的地区管理森林,仅靠实地观测是不够的。Global Mapper 系统能够处理激光雷达和影像数据,对植被进行分类、分析林冠结构、构建地形模型,并生成大范围的森林资源清查数据。
测量学
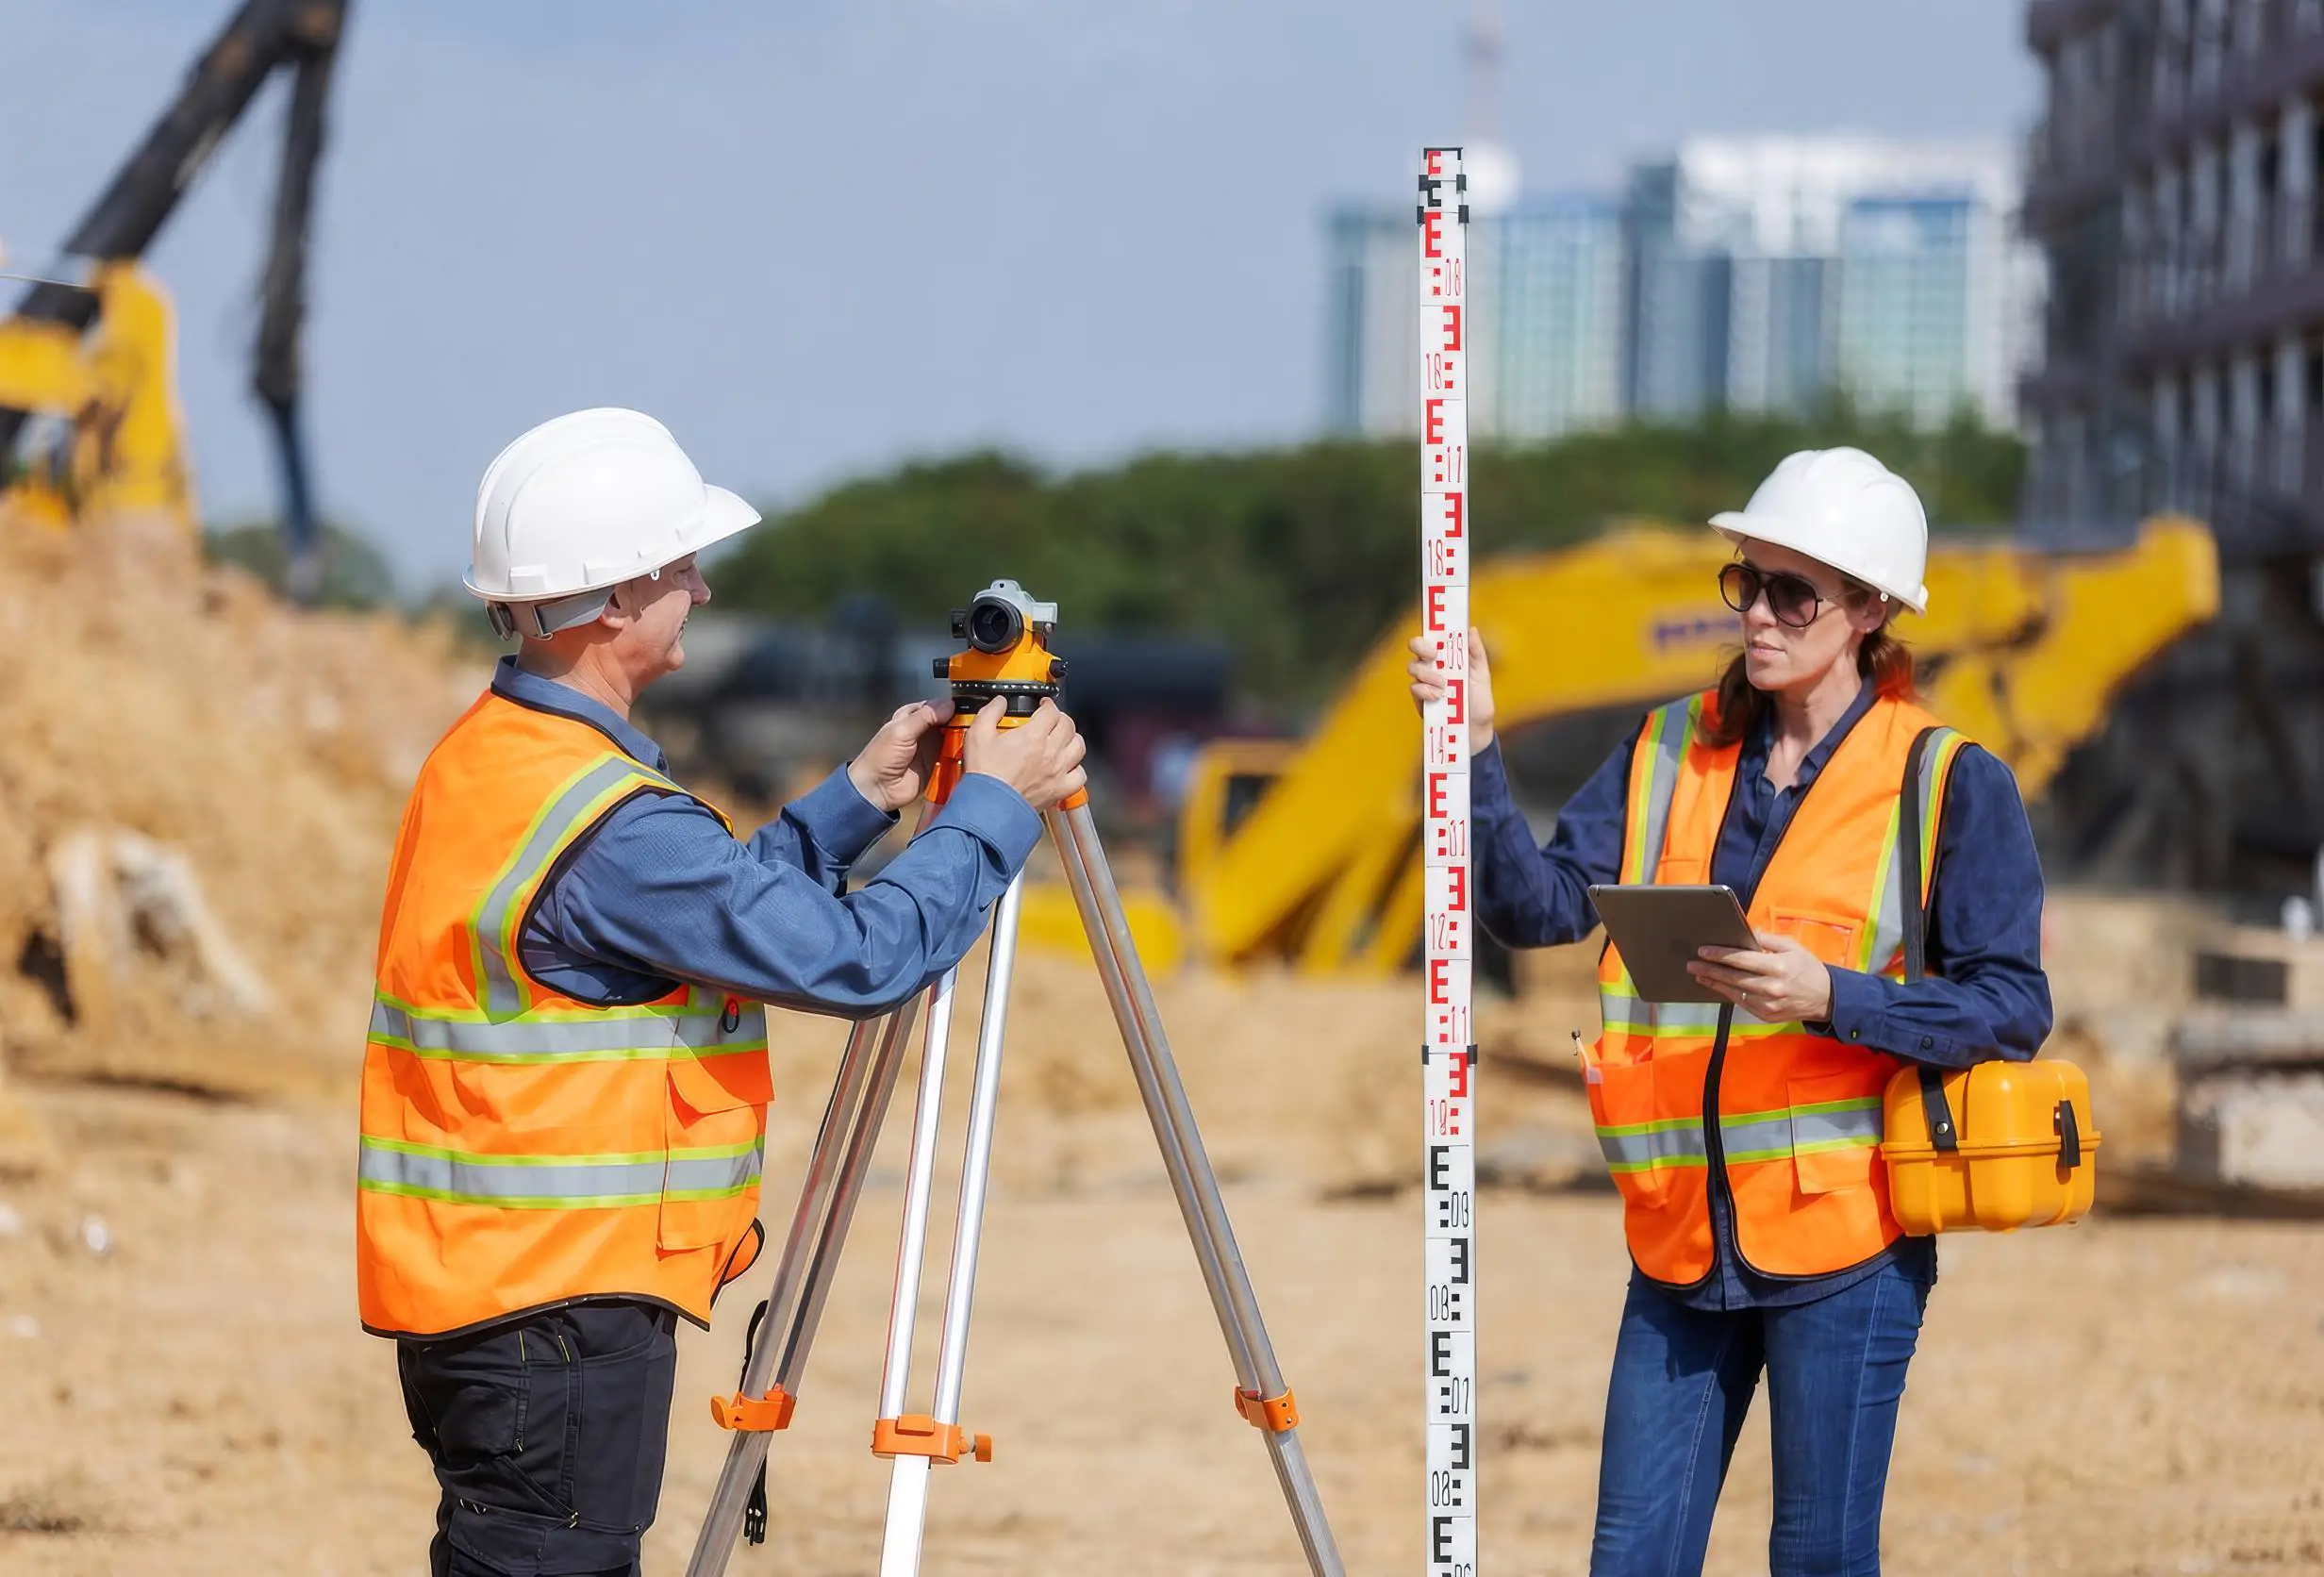
测绘成果的成败取决于位置精度。Global Mapper 能够处理和验证点云,对齐来自不同来源和坐标系的数据,并在空间不一致演变成最终成果中代价高昂的错误之前将其解决。
政府和国防
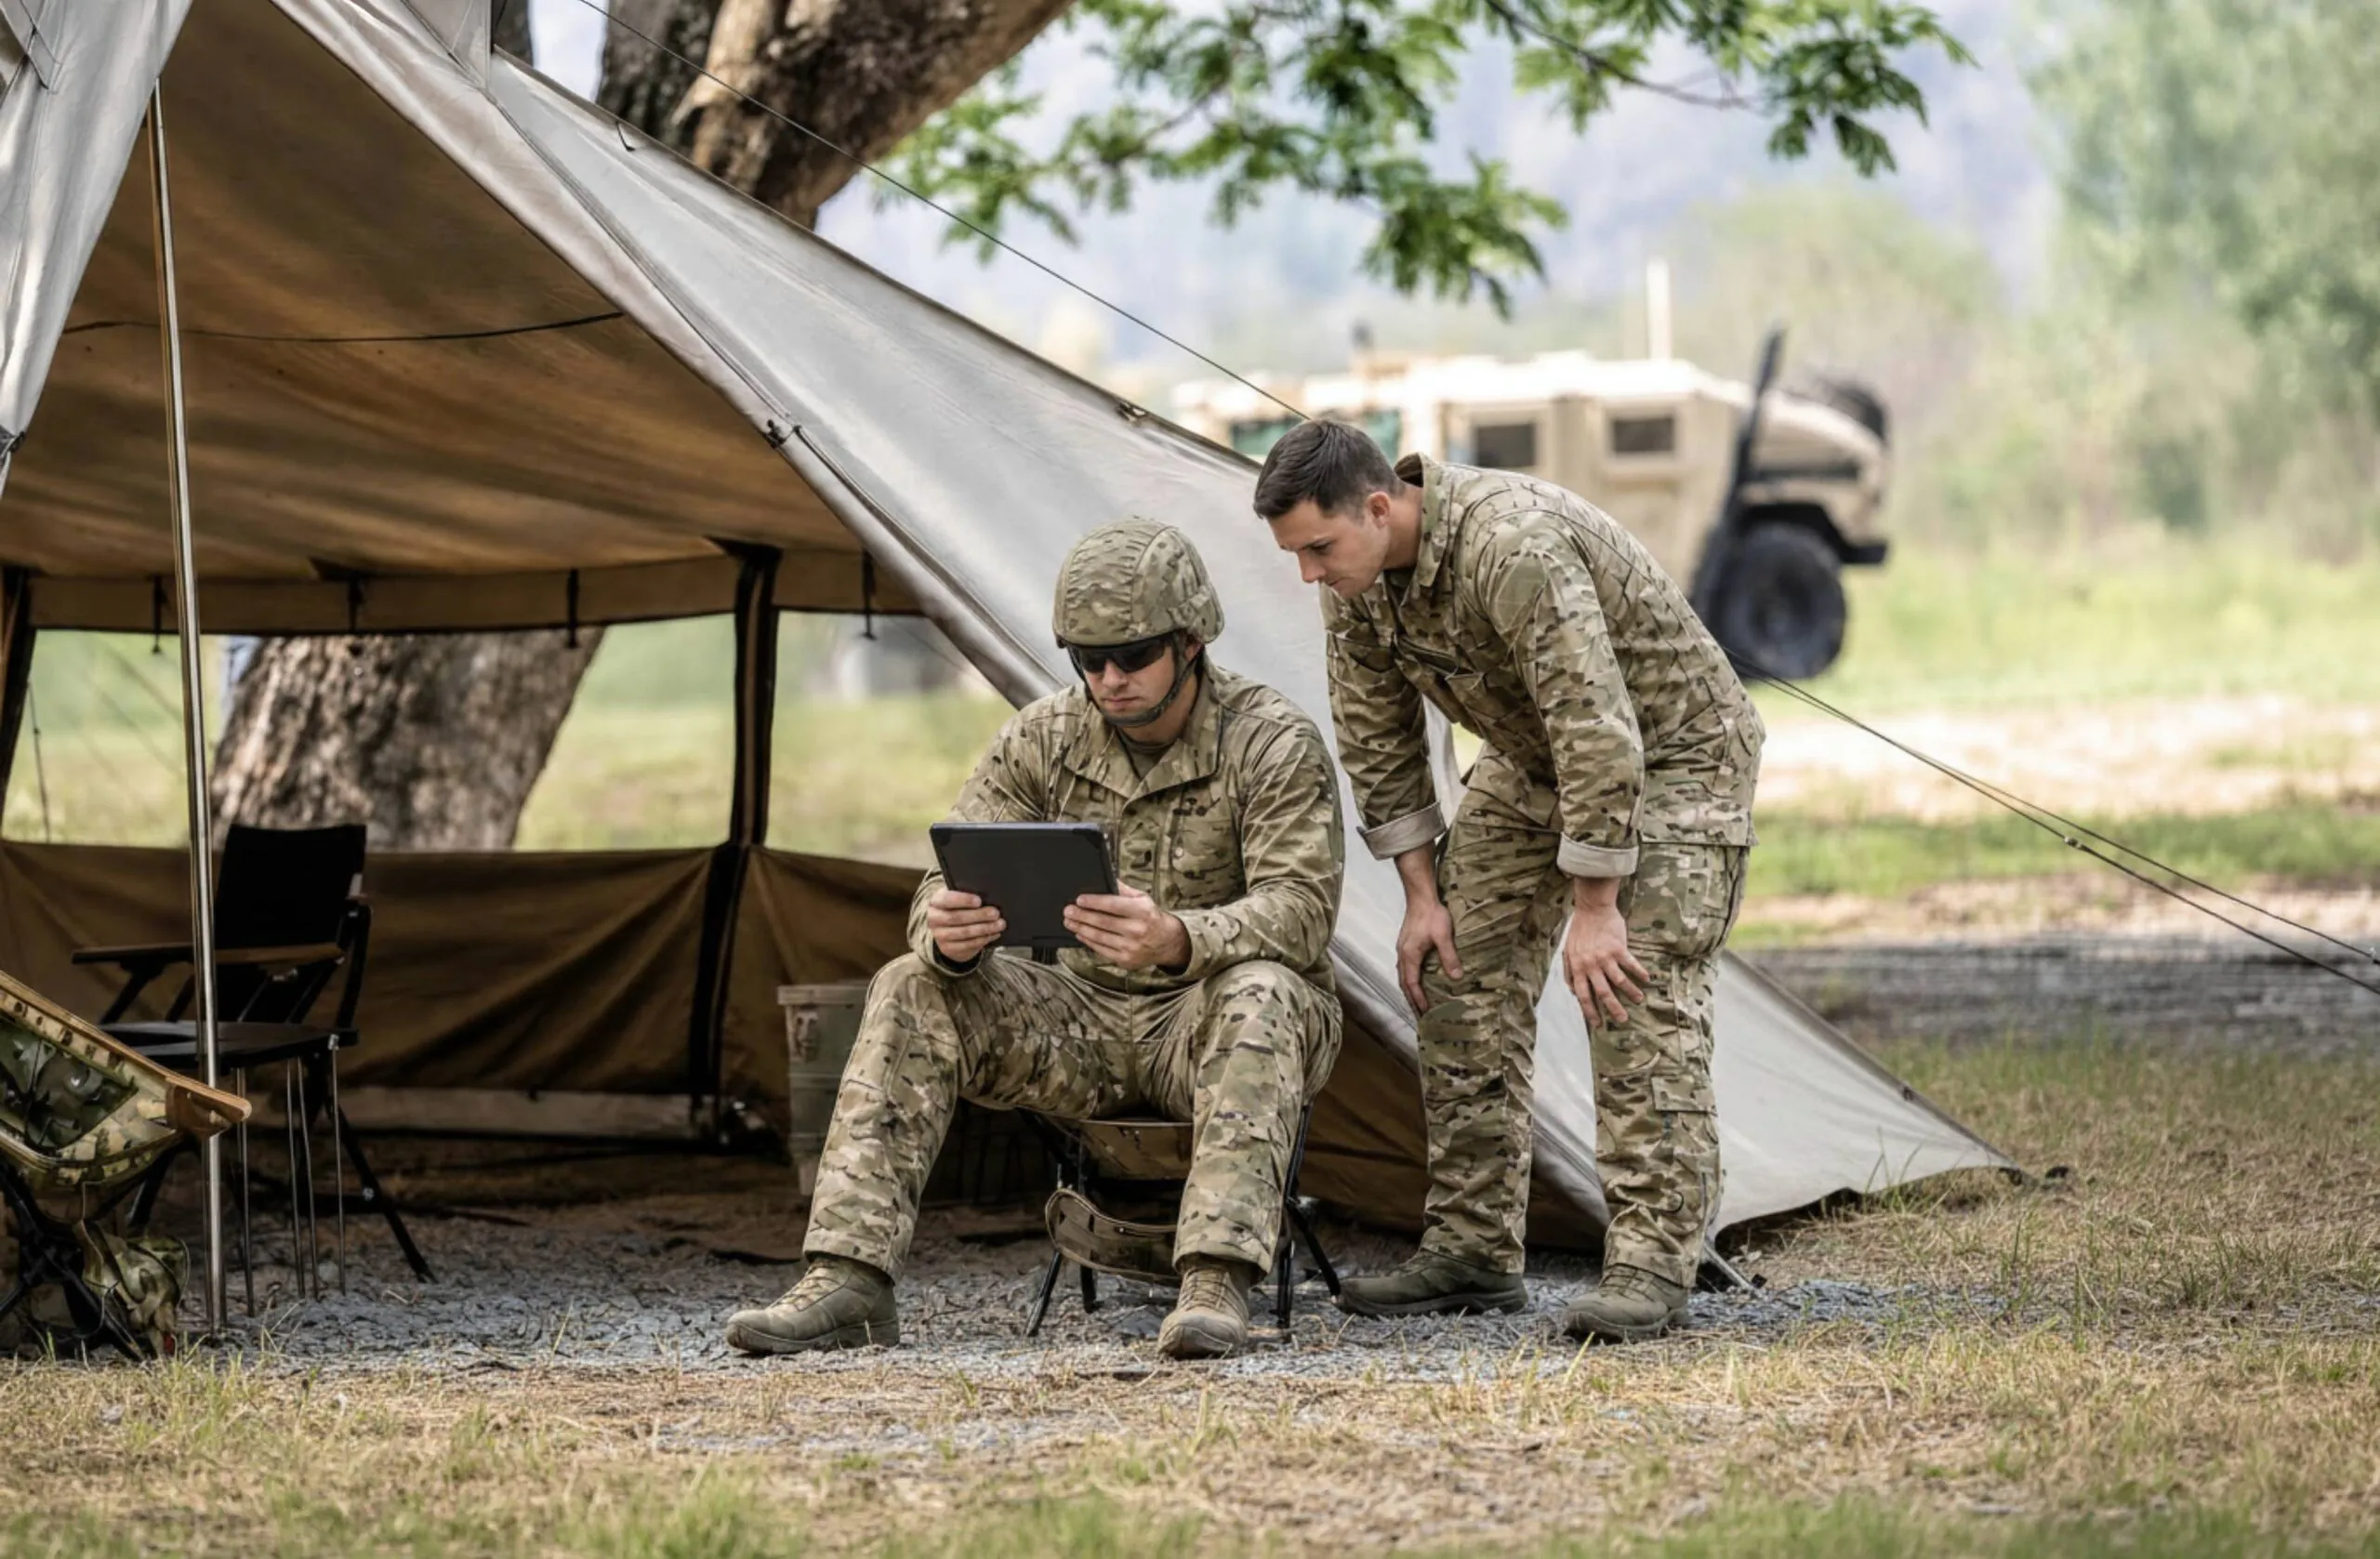
作战计划的制定取决于团队在部署前能否获得可靠的空间数据。Global Mapper 可处理地形、影像、激光雷达和无人机数据,并支持视域、视线、坡度和坐标分析,从而为团队提供可靠的情报,以支持任务规划和执行。
AEC
勘测、设计和施工决策的可靠性取决于其背后的空间数据的可靠性。Global Mapper 可处理激光雷达、摄影测量、地形和勘测数据,并在数据到达现场之前解决坐标问题,从而减少返工并帮助项目按计划进行。
常见问题
Global Mapper 支持所有主流激光雷达点云格式,包括 LAS、LAZ 和最新新增的 LAS 1.5,以及其他多种点云和高程数据类型。无需额外许可证或插件。格式支持持续更新,确保软件与您工作流程所依赖的数据源保持同步。
Global Mapper专为生产级激光雷达和点云数据处理而设计。其批量处理和脚本支持功能,使大型数据集能够自动完成分类、过滤、细化和导出等工作流程,无需每一步人工干预。GIS专业人员可以自动化执行重复性处理序列,从而将时间集中在分析而非数据准备上。
是的。Global Mapper 内置了 Pixels to Points 功能,这是一款无人机摄影测量工具,可将无人机和无人飞行器 (UAV) 影像处理成密集点云、正射影像和 3D 模型。无论源数据来自航拍还是无人机测量,输出结果都具有空间精度,无需重新格式化或重建即可直接用于工作流程的下一阶段。
Global Mapper 包含用于自动点云分类的机器学习工具。无需手动对每个要素进行分类,即可识别和分离地面、植被、建筑物、电力线和电线杆等要素。对于桥塔或城市基础设施等复杂的结构数据集,AI 辅助工作流程可减少分类所需时间,使 GIS 专业人员能够更快地进入分析阶段。
摄影测量是将重叠的航空或无人机影像转化为精确的地理空间数据集的过程,这些数据集包括点云、正射影像和三维地形模型。通过从照片中提取测量数据,机构无需进行传统的地面测量即可创建真实世界环境的详细数字模型,从而加快项目周转速度。
Global Mapper 集成的摄影测量工具简化了这一工作流程,使团队能够在单个应用程序中直接完成从图像处理到地形分析、测绘和现场部署的转换。
现场作业人员在抵达作业现场前掌握准确信息,才能发挥最大的效能。通过在部署前处理激光雷达数据,各机构能够识别地形挑战、对地物进行分类、评估通行路线,并在人员到达现场之前解决潜在问题。
通过将关键分析转移到办公室,组织可以减少不确定性,提高安全性,并确保现场团队将时间用于验证状况而不是发现状况。
处理完成后,地图和数据直接从 Global Mapper 打包并分发到运行 Avenza Maps 的现场设备。现场团队可以离线访问已准备好部署的地图,采集带有 GPS 标记的观测数据,并在工作完成后将所有数据同步回 Global Mapper。无需手动导出,无需格式转换,处理和现场执行之间也不会损失空间精度。
Global Mapper 可根据高程数据生成全套地形分析输出,包括等高线、坡度模型、视域分析、流域分析和洪水模拟。此外,它还提供挖填体积计算、相对高程模型和路径剖面图。在现场部署之前,即可在桌面上评估场地条件、进场路线和地形风险因素。
专用激光雷达工具可以处理点云,但通常其工作流程仅限于此。Global Mapper 则可处理整个流程:激光雷达数据处理和分类、地形分析、坐标转换和基准面变换、摄影测量、格式处理以及现场部署准备,所有操作均可在单一工作空间内完成。使用专用激光雷达工具的 GIS 专业人员仍然需要额外的软件来验证坐标系、准备用于现场的地图或将输出结果传输到下游。Global Mapper 无需切换平台即可处理所有这些步骤。
激光雷达数据处理将原始点云数据转换为精确、可用的地理空间信息,供各行各业的组织进行分析和应用。其工作流程通常包括点云分类、噪声过滤、地形模型生成、要素提取以及生成等高线、高程模型和正射影像等成果。
高质量的激光雷达处理使工程师、测量员、林业人员和 GIS 专业人员能够在工作开始前了解场地条件,这有助于改进决策,同时减少昂贵的现场调查。
Global Mapper 的独特之处在于,它将整个工作流程简化到一个平台上,使组织能够处理、分析和准备激光雷达数据,以进行下游分析和现场部署。
将原始激光雷达和点云数据转化为实际行动

现在买
立即为您的团队配备将地理空间数据转化为实际成果所需的工具。

免费试用
在选择适合您的套餐之前,请使用您自己的数据探索整个平台。

预约演示
与地理空间专家讨论您的工作流程,找到适合您团队的解决方案。