激光雷达点云与摄影测量点云:有什么区别?
2025 年 7 月 29 日在Global Mapper Pro®中,激光雷达点云和无人机摄影测量点云的外观和功能相似,但两者之间存在显著差异。它们都可以进行分类,都可以提取特征,并且都与该软件强大的激光雷达工具集兼容。如果不仔细分析它们的属性,很难区分它们——两者的区别源于它们的生成方式。激光雷达可以更精确地穿透植被,但它本身缺乏颜色信息,而且采集成本比摄影测量更高。了解每种数据类型的优势和局限性,可以帮助您更好地利用 Global Mapper 的数据,充分发挥其潜力。
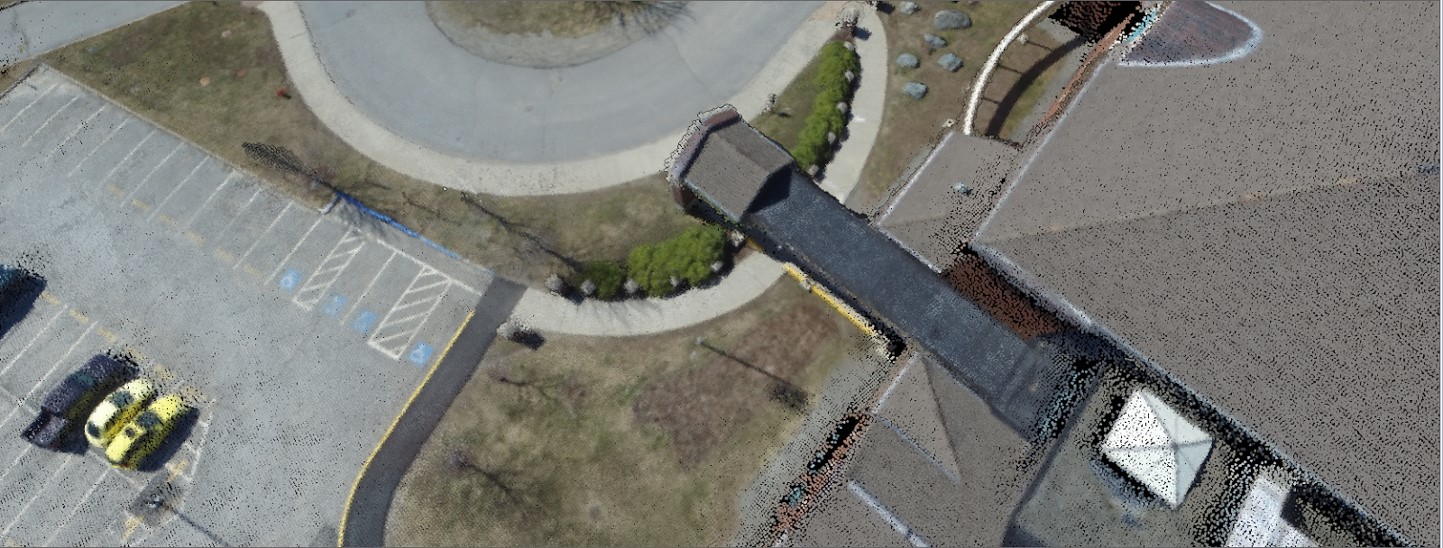 无人机摄影测量可以创建准确且价格合理的高分辨率点云,但与激光雷达相比存在局限性。
什么是激光雷达点云?
激光雷达(Lidar,即光探测和测距的缩写)是传统上用于测量地形的更精确的数据采集方法。与摄影测量不同,激光雷达通常可以穿透植被,探测下方的地面,从而生成更详细的地形和地表图像。激光雷达传感器的工作原理是向目标表面发射光束并返回,通过测量光束返回所需的时间来计算距离。有时光束会发生断裂,一部分光束照射到某个表面后返回传感器,而另一部分则继续照射到下一个表面。这会产生来自同一束光束的多次返回。返回次数会被保存为一个属性,用于后续的分析。
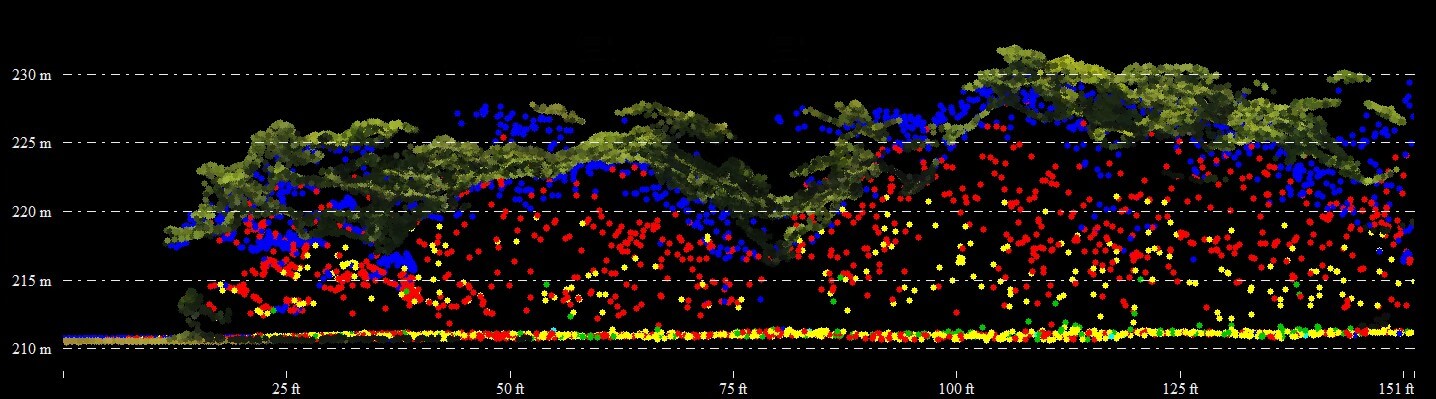
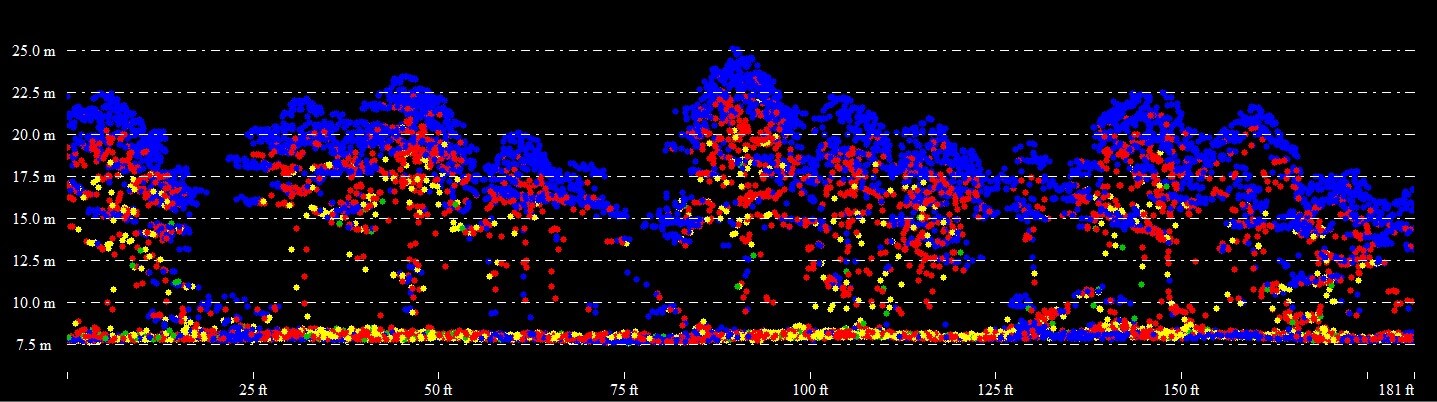 树梢反射的光线是第一道光(蓝色)。其他光线则混杂其中。无论反射道编号如何,从地面反射的光线都是最后一道光。
这种方法使得激光雷达数据非常适合在植被茂密的区域创建数字地形模型,或者用于处理较小且不易察觉的物体或结构。下图是已分类的激光雷达数据的侧视图。请注意,即使在茂密的森林区域,绿色树木下仍然可以看到棕色的地面点。
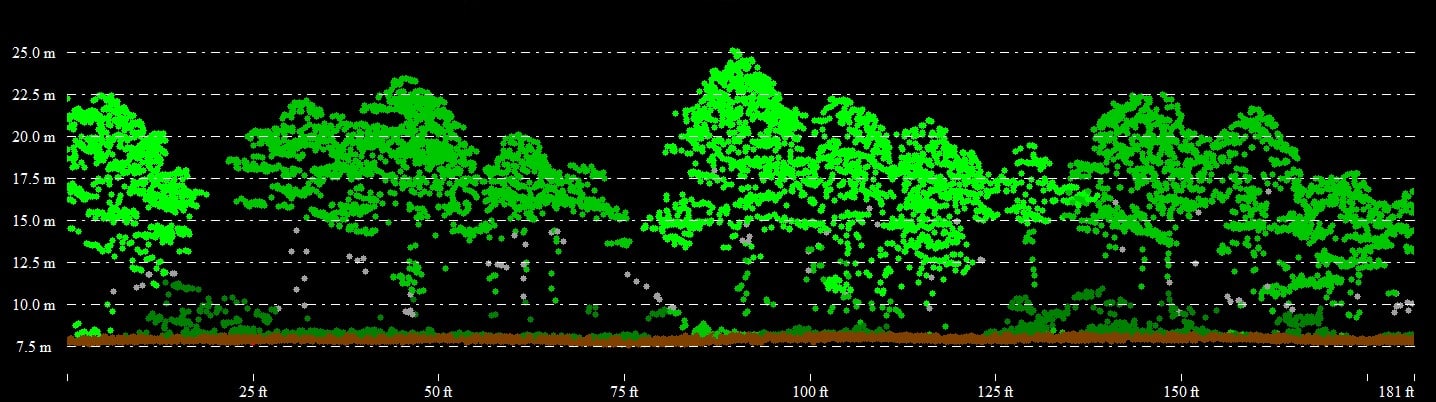 激光雷达可以探测植被和其他可穿透结构下的地面。
*这些森林激光雷达数据由拉脱维亚国家森林研究所“Silava”收集。
了解更多Global Mapper用户如何利用激光雷达数据绘制森林地图的信息:
什么是摄影测量点云?
激光雷达直接测量地貌,而摄影测量则是一种间接测量方法,它通过对重叠的航空影像进行三角测量来获取位置和高程数据(XYZ)。重要的是,摄影测量只能绘制影像中可见的部分。继续以森林为例,这意味着在茂密的森林区域,由于树冠遮挡了相机对地面的视线,因此无法创建地面点。这是摄影测量最显著的局限性。了解Global Mapper 中的“像素到点”功能如何利用摄影测量数据从航空影像中创建点。
 将摄影测量点云(按影像着色)与激光雷达点云(按回波着色)进行比较。激光雷达可以穿透到森林地面并绘制地图,而摄影测量只能绘制树冠顶部的地图。
无人机摄影测量的优势
在比较激光雷达和摄影测量时,后者在数据采集的便捷性方面优于激光雷达。尽管便携式激光雷达设备不断发展,但无人机影像仍然是更经济实惠、因此也更受欢迎的数据采集方法。这种便捷性使用户能够更频繁地测量区域,从而收集更多与时间相关的数据。用户可以在Global Mapper中利用这一优势来测量地形随时间的变化,例如侵蚀或栖息地破碎化。“比较点云”工具可用于测量点云之间的差异或检测变化。虽然激光雷达点云也可以进行类似的操作,但摄影测量点云更容易以更高的频率采集。
另一个优势是,无人机摄影测量点云源自影像,因此会自动包含被测表面的颜色(RGB值)。彩色点云更易于视觉判读和分类,也更美观。虽然可以手动从影像中为激光雷达数据添加颜色,但这些颜色并不一定能代表激光雷达采集时的实际地面颜色。
最终,技术进步将使无人机搭载的彩色兼容激光雷达传感器更加经济实惠且易于使用,但就目前而言,摄影测量填补了这一数据空白。
在 Global Mapper 中创建点云!
无论出于何种目的,这两种点云类型都是绘制地形和表面数据的绝佳工具。结合使用,它们可以创建完整的地貌视图。了解两者之间的区别将有助于您充分利用数据,并获得更高质量的结果。
下载 Global Mapper Pro 的 14 天免费试用版,了解更多关于处理激光雷达和无人机采集的数据的信息!


