激光雷达地面分类故障排除
2022 年 11 月 8 日Global Mapper中的自动分类工具让点云分类变得轻松简单!在本篇博客中,我将分享一些我们与提交数据到技术支持的用户交流的激光雷达分类技巧。通常,关键在于正确使用工具的顺序,或者调整设置以适应点云的结构。激光雷达分类工具几乎可以处理任何类型的点云,包括航空激光雷达、地面激光雷达或摄影测量点云。对于地面激光雷达数据,可以尝试使用分割工具。
当我们人类查看点云时,可以轻松地将建筑物与地面、电线或其他地标区分开来。然而,计算机必须根据点云中物体的属性和结构来识别它们。Global Mapper 的自动分类工具均旨在查找数据中特定类型的结构。例如,“地面分类”工具会查找点云中的特征,例如低海拔变化区域、最后回波等。为了进一步定制此过程,每个自动分类工具都提供设置,允许您告诉 Global Mapper 您的特定点云的预期结果。相应地调整这些设置可以帮助您充分利用自动分类工具。
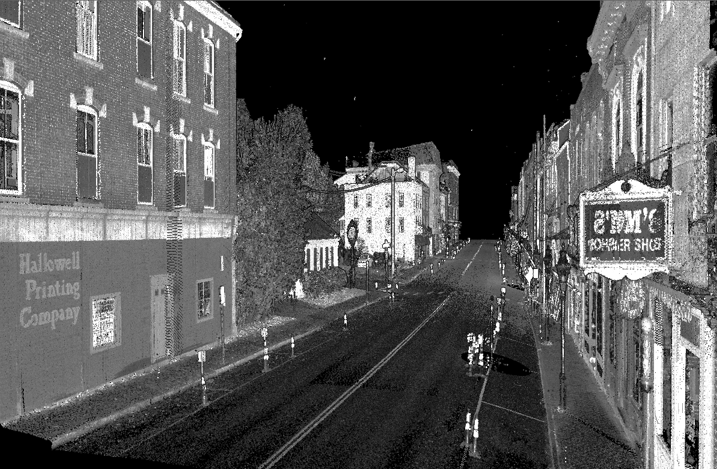 该点云中的结构很容易通过视觉识别。
这些分类工具的设计大致遵循特定的运行顺序:噪声、地面、建筑物和植被、电力线,最后是电线杆。顺序至关重要,因为这些工具会查找已被分类的数据。例如,建筑物和植被分类工具会查找距离地面一定高度的点。电线杆分类工具可以利用电力线来帮助区分电线杆和树木。
噪声分类
首先,使用噪声分类工具处理点云。该工具有助于去除异常值,否则这些异常值会对其他分类工具产生负面影响。噪声点是指不代表数据中表面或结构的点。这些噪声点有时可能是飞过传感器和地面之间的鸟类、数据集中降雨造成的误差、挡风玻璃反射的光线造成的误差,或其他因素。
噪声分类对话框分为两部分。对话框底部的海拔选项将根据海拔范围自动对所有数据进行分类。这些海拔设置是可选的。
基本箱大小也称为邻域。它决定了 Global Mapper 在识别噪声时,应该从每个点搜索其他点的距离。孤立的点将被归类为噪声。请看下面的屏幕截图,了解它是如何应用于德克萨斯州小镇的降雨的。树脂的反射导致噪声出现在地表下方、上方以及建筑物之间。噪声分类工具对所有这些点都进行了分类。
地面设置
在调整设置之前,最好先使用默认设置运行全部或部分数据,以查看遗漏了哪些点结构。默认设置适用于大多数数据,但与其他分类工具一样,有时需要调整设置,以告知 Global Mapper 您的数据预期结果。某些设置有助于 Global Mapper 区分地面点和非地面点,例如最大建筑物宽度。有两个设置经常被忽略:最小高度偏差和预期地形坡度。
“最小高度偏差(与局部平均值的偏差)”设置告诉 Global Mapper 地面图层应该有多厚。此值可在“路径剖面”工具中测量。在数据中裸露的地面区域绘制路径,并测量云层的厚度。降低此值可防止云层向上蔓延至树木或建筑物底部。
“预期地形坡度”要求您提供数据集中的最大坡度。此设置可在“路径剖面”工具中测量。对于某些区域坡度陡峭的点云,您可能需要根据每个区域所需的设置分段处理点云。
这些设置调整应该能帮助您入门,并使您能够从地面点自动分类工具中获得更好的结果。敬请关注后续博客文章,我们将介绍其他分类工具:建筑物、植被、电力线和电线杆以及分割工具。
如需更具体的数据分类帮助,请联系我们的技术支持团队。有关 Global Mapper 激光雷达分类工具和设置的更多信息,请参阅知识库。
如需学习如何在 Global Mapper 中管理数据的完整课程,请考虑报名参加在线实践培训课程。
如需提出博客主题建议,请发送电子邮件至 marketing@bluemarblegeo.com


