用于道路识别的点云分割
2022 年 7 月 6 日Global Mapper Pro是一款高级地理空间软件,其中包含众多用于激光雷达数据编辑、过滤和分类的工具。Global Mapper Pro 简化了点云数据的分析和处理,其工具可自动对代表地面、建筑物、树木、电线杆和电力线的点进行分类。这些工具通过调整一组算法来实现,该算法旨在根据用户输入的参数识别预期形状。当然,用户也可以使用 ASPRS 定义的激光雷达类别或自定义类别手动对点进行分类,这些自定义类别反映了特定点云中的独特特征。为了辅助手动分类,Global Mapper Pro 的“基于光谱图分割的点云分割”工具可以识别自动分类工具无法识别的特征点簇。
Global Mapper Pro 的点云分割工具允许用户更灵活地进行特征识别和分类选择。该工具会考虑用户选择的各种点属性,并基于计算出的相似度,识别由用户输入的阈值定义的连续点簇。点云分割的结果并非对点进行分类,而是基于分析结果生成一个分割 ID 值。用户可以使用“选择分割”工具轻松选择已识别的特征,以便进行后续的手动分类。分割功能不仅可以用于识别地面、建筑物和其他标准特征,还可以用于识别更自定义的特征,例如车辆或土路。
道路识别
虽然铺设路面在颜色和纹理上与周围地面明显不同,但Global Mapper Pro的自动分类最终会将点云中代表道路的点识别为地面。这种地面分类方法更注重分析局部高程变化,从而判断点云所构成的形状。为了创建不同类型地面覆盖的子分类,还需要考虑其他点属性的变化。
由于点云中已对地面进行了分类,因此应用过滤器去除非地面点。现在仅显示已分类为地面的点,通过选择不同的激光雷达绘制模式,可以更改可视化效果以反映不同的属性值。按强度视图查看时,道路清晰可见,因为它们都铺设了沥青。由于沥青颜色相对较深,更多的激光脉冲被吸收,导致返回的强度相对较低。
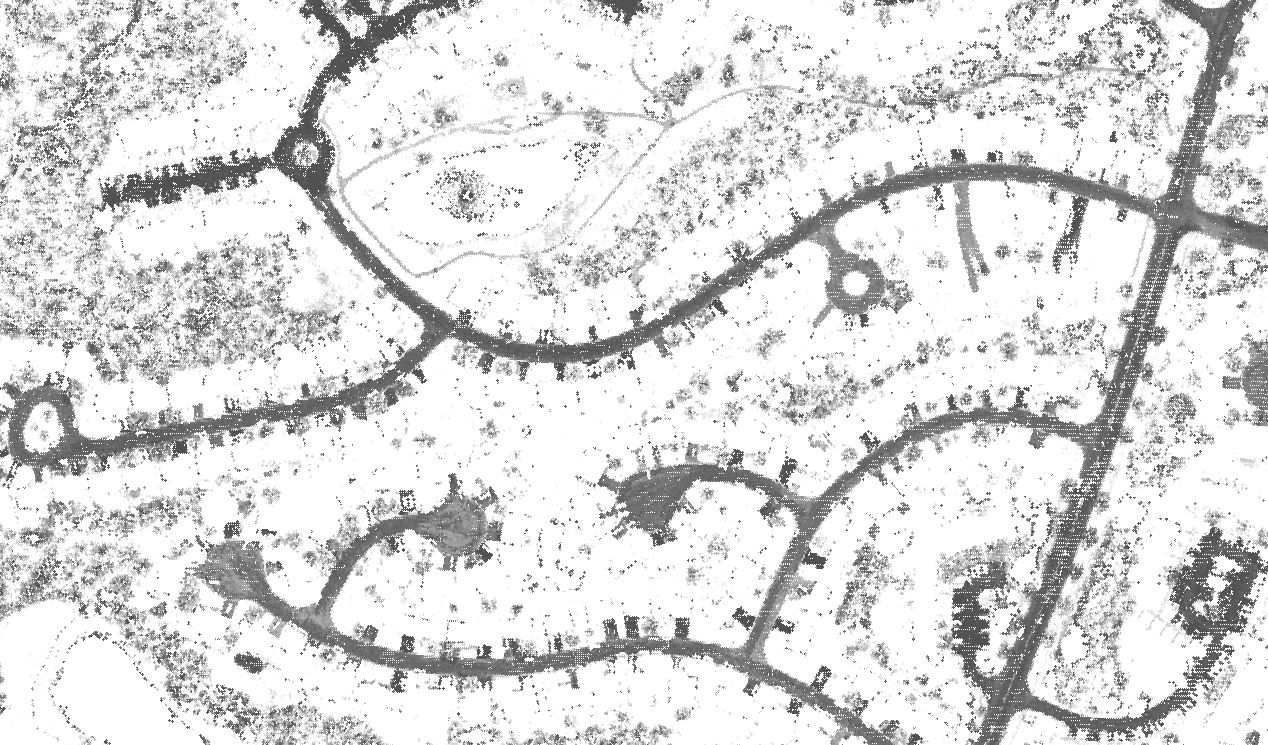 通过强度过滤后的点云可以清晰地看到道路。
在分割工具中,每个点的位置、强度和曲率都会被纳入考虑。由于道路点的强度值与周围环境的强度值明显不同,因此强度是此分析中权重最高的属性。此外,由于道路是地面的一个子类,因此识别出的点之间的连通性应该更强。鉴于道路在整个点云范围内构成一个连通的网络,该过程只会识别出最小点数较大的路段。
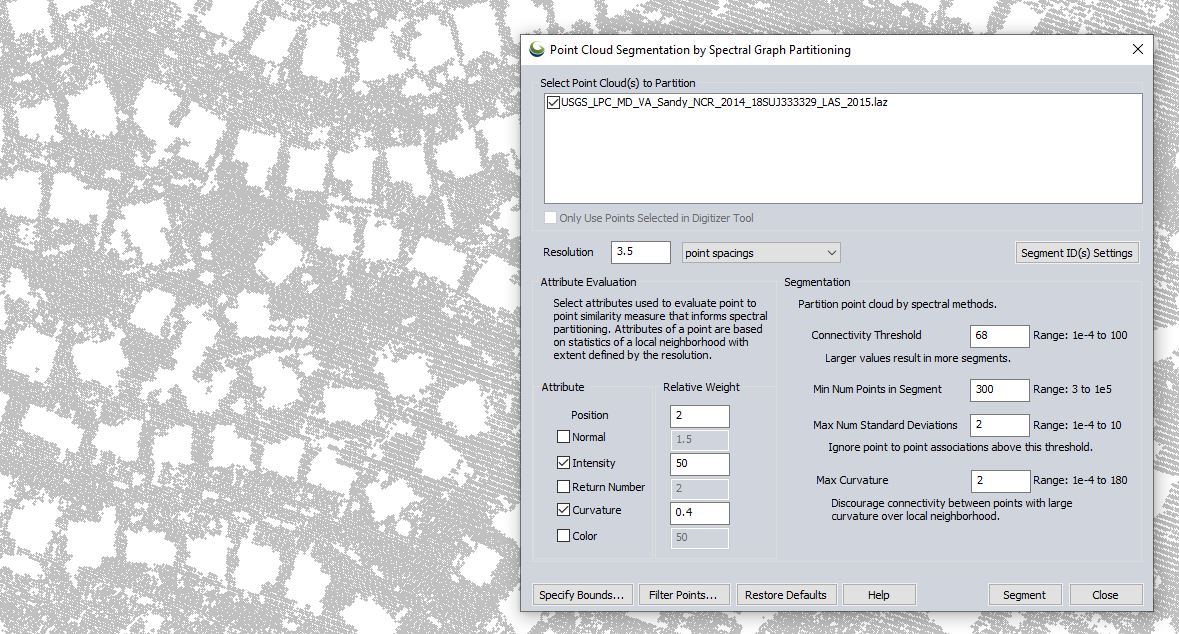 细分工具使用户能够更好地控制分析中要考虑的属性。
在 Global Mapper Pro 中执行点云分割后,激光雷达绘制模式会自动切换到“按段着色”,以便清晰地显示识别出的点簇。道路段通过“选择激光雷达段”工具进行选择,只需单击一下即可选择整个点段。然后,通过点云分割对话框中的“段 ID 设置”选项合并多个选定的段。
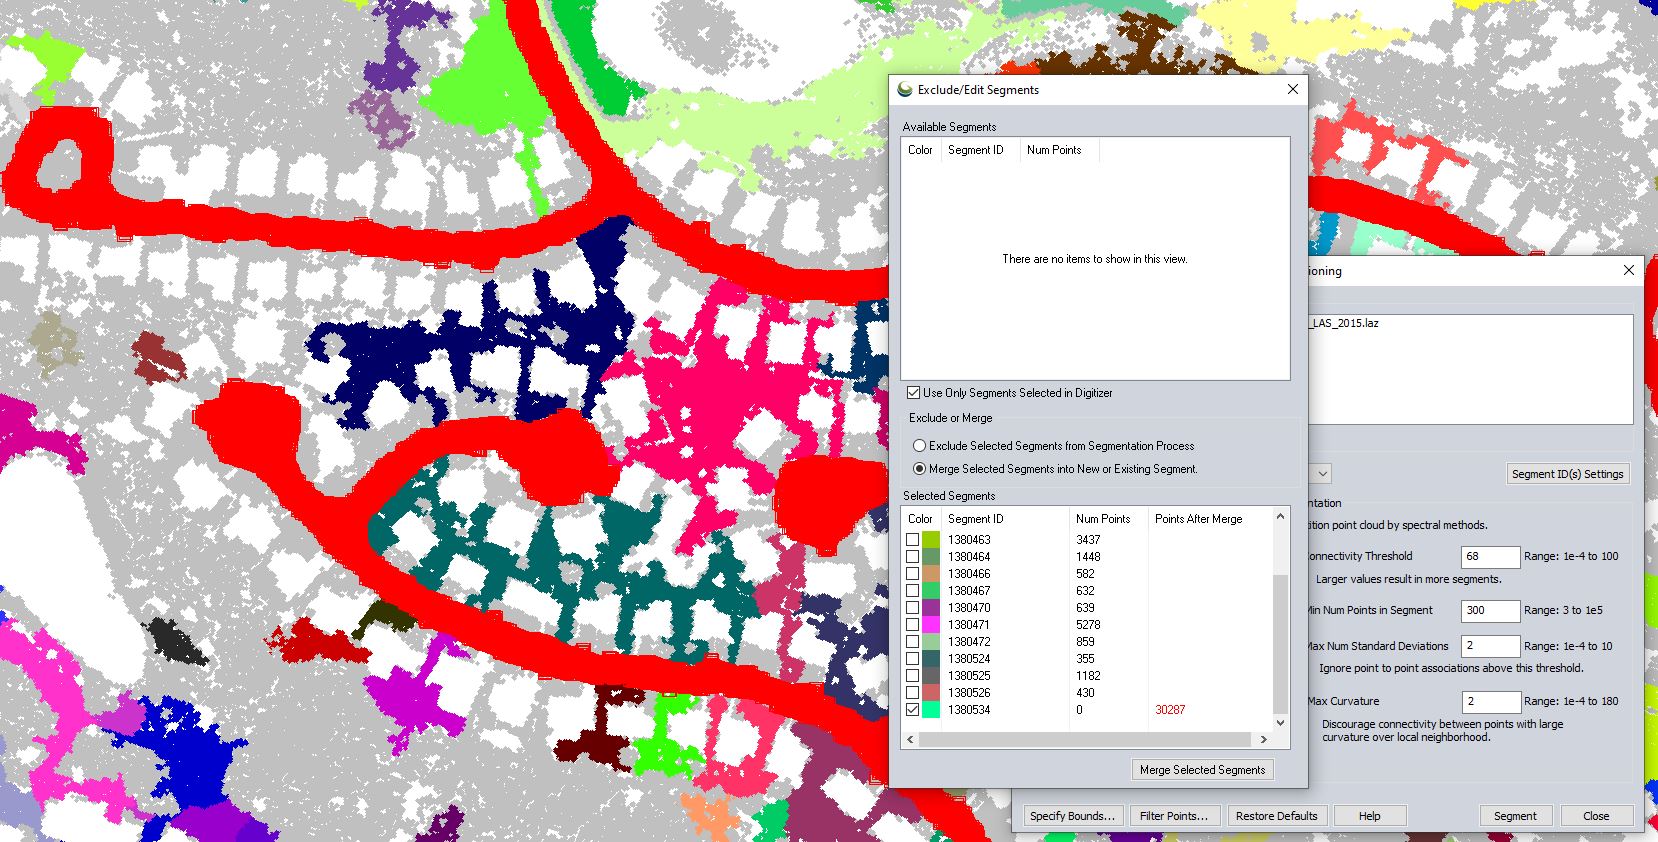 使用“选择激光雷达分割”工具,选择并合并已识别的分割区域。
最后,使用“编辑激光雷达点”选项或“更改激光雷达类别”工具,可以轻松地对已识别并选为路段的道路点进行分类。此外,还可以通过“筛选激光雷达数据”工具自定义分配给激光雷达道路类别的颜色,以便在按类别对整个点云进行着色时,以更醒目的颜色显示已识别的道路。
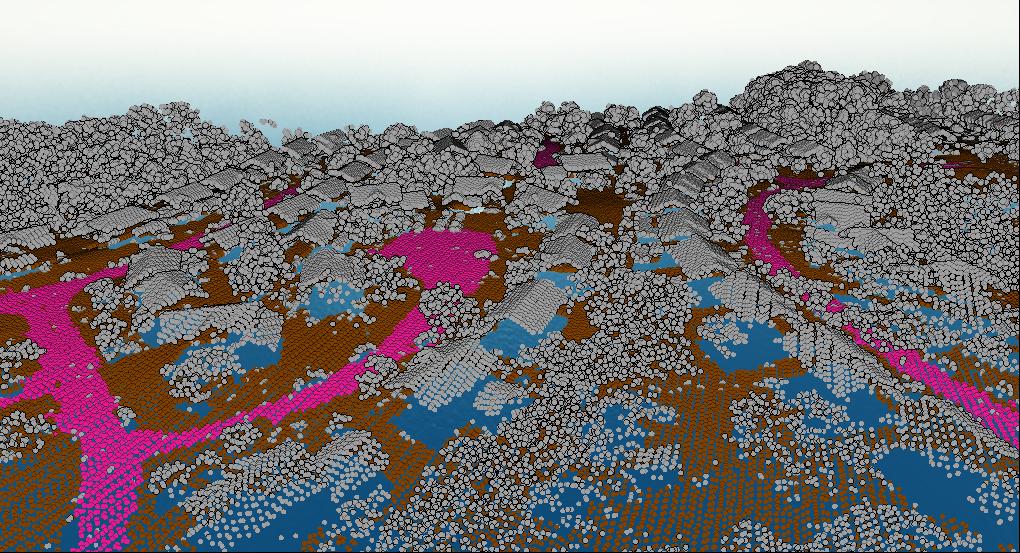 通过分类以 3D 形式显示,分类后的道路点在点云中清晰可见。
Global Mapper Pro 的光谱图分割点云工具可用于多种场景,识别点云中存在但程序自动分类工具无法明确涵盖的特征。结合 Global Mapper Pro 的可视化选项和手动编辑功能,使用分割工具可以高效地进行自定义特征识别。
如果您对Global Mapper Pro中的点云分割功能感兴趣,请立即下载14天免费试用版!如有任何疑问,请联系我们。
如果您喜欢这篇博客,您可能也会觉得以下资源有用:


