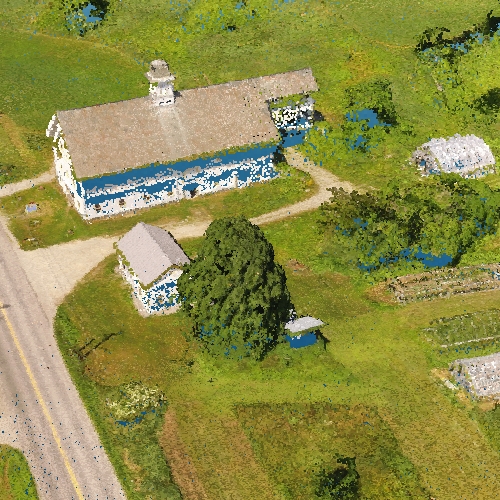
有了无人机?接下来该做什么?——将 Global Mapper 与你的无人机结合使用
2021 年 12 月 21 日我们先问一个问题。你们当中有多少人现在拥有一辆赛格威?除非你兼职商场保安或者经营城市旅游公司,否则你可能并没有选择加入这股陀螺仪控制的潮流。如果当初围绕这项“革命性技术”的宣传属实,我们早就应该放弃汽车,重新规划城市,过上更加充实的生活了。可惜,现实远非如此。
另一方面,无人机(UAV)的出现和普及虽然没有铺天盖地的宣传造势,却有望对我们的生活产生更为深远的影响。如果目前的预测属实,短短几年内,天空将被送货无人机、交通监控无人机,甚至载人无人机所占据。
对于我们这些从事测绘行业的人来说,这种“空中之眼”技术有效地解决了我们面临的长期挑战之一:数据从何而来,更具体地说,如何获取最新数据?传统上,我们依赖于往往不足且过时的公共地理空间数据档案或昂贵的商业数据源。随着无人机技术的普及,按需获取数据变得触手可及。
无人机拥有量的快速增长给一些潜在的飞行员带来了一个有趣的难题。购买了硬件并收集了一些数据后,许多人往往不清楚自己究竟能用它做什么。过去几年里,我参加了几个以无人机为主题的展会,经常被问到的一个问题是:“Global Mapper 能做什么?” 答案是:很多。
初始飞行计划
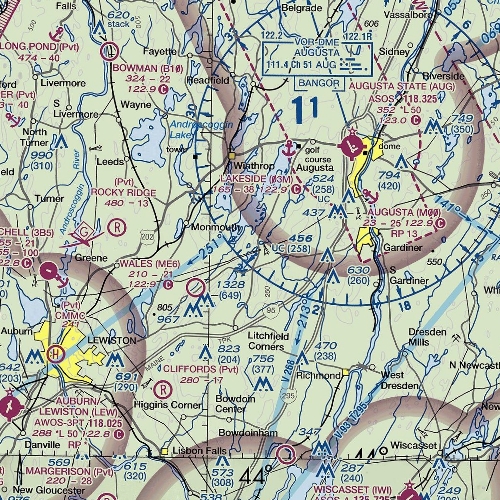 Global Mapper 提供的免费在线数据服务包括高分辨率航空影像、数字高程模型 (DEM)、航空图表和地形图。
在按下发射按钮之前,最好先对项目区域进行虚拟勘察。附近有哪些可能的障碍物?地形特征如何?附近是否有任何建筑物或其他设施可能存在飞越限制?覆盖范围有多大?这些问题以及更多其他问题都可以通过将相关数据加载到 Global Mapper 中并进行一些基本的飞行前分析来解答。许多免费的在线数据服务包括高分辨率航拍图像、数字高程模型 (DEM)、航空图表和地形图。Global Mapper 的绘图工具可用于勾勒项目区域的范围,以确定覆盖范围,并绘制初始飞行计划以优化数据采集过程。所有这些数据都可以传输到运行 Global Mapper Mobile 的 iOS 或 Android 设备上,以便在现场检查飞行计划参数。
地理标记图像查看
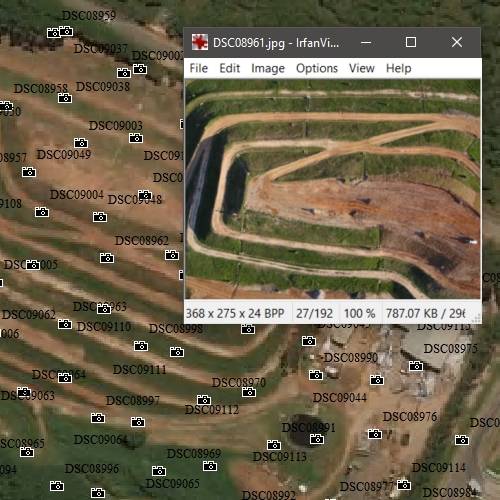 图像可以作为图片点加载到 Global Mapper 中,从而创建地理相册。每张照片的拍摄位置都以地图视图中的相机图标表示,该图标基于图像文件中嵌入的坐标值计算得出。
无人机最基本的功能之一是拍摄照片,正如我们将在下文讨论的,如果图像重叠足够多,就可以将这些图像处理成局部区域的三维模型。在进行更高级的功能操作之前,可以将图像本身作为图片点加载到 Global Mapper 中,从而创建一个地理相册。每张照片的拍摄位置都由地图视图中的相机图标表示,该位置信息来源于图像文件中嵌入的坐标值。使用 Global Mapper 的“要素信息”工具,每张照片都会在计算机的默认图像查看器中显示。在三维查看器中,相机图标会出现在地形或地面上方,从而精确地表示无人机拍摄每张照片时的高度。
3D重建
Pixels to Points 工具的功能是将简单的无人机采集图像文件转换为可用于无数 3D 分析程序的数据集。
“像素转点云”工具集成于 Global Mapper Pro 中,用于分析一系列重叠图像,从而创建环境的 3D 模型。这个强大的组件能够识别多张照片中重复出现的像素模式,并运用摄影测量的基本原理来确定相应表面的三维结构。虽然其底层技术极其复杂(正如 Global Mapper 一贯的风格),但用户体验却非常简单。只需加载图像,应用必要的相机系统设置,添加地面控制点(如有),点击“运行”按钮,然后等待它生成高密度点云,并根据需要生成 3D 模型或网格即可。“像素转点云”工具可以将简单的无人机采集图像文件转换为可用于无数 3D 分析程序的数据集。
正射影像创建
上述点云生成过程的副产品之一是生成正射影像。正射影像被定义为栅格图层,其中每个像素的坐标都具有地理位置上的准确性。它是通过将点云中的 RGB 值进行网格化处理而生成的。鉴于其固有的精度,这种二维影像图层可用于精确测量,或作为数字化或绘图操作的基础图层。
数字地形模型创建和地形分析
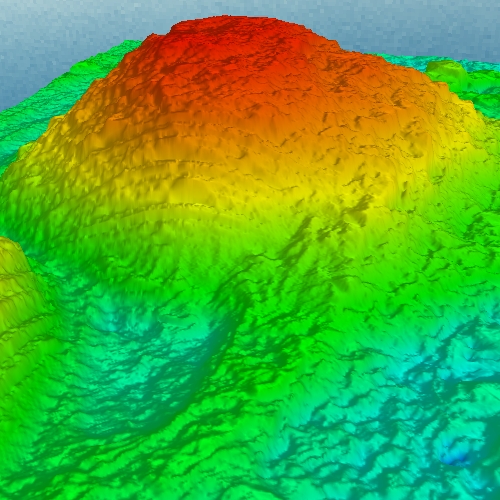 Global Mapper Pro 可以从点云数据生成数字地形模型 (DTM)。
如前所述,Pixels to Points 生成的点云是 Global Mapper 中众多分析流程的原始数据。与任何未经处理的数据集一样,在开始任何有意义的工作流程之前,都需要进行一些质量保证、清理和处理。幸运的是,该软件提供了丰富的编辑和过滤选项,包括噪声点去除、空间裁剪、地面点识别和自动重分类。在分离出代表裸露地面的点之后,可以使用网格化工具创建数字地形模型 (DTM),这是一个描绘地表的三维栅格图层。反过来,该地形图层可用于创建自定义等高线、计算体积、划分流域、进行视线分析,并且如果将其叠加到先前创建的 DTM 上,还可以识别和测量随时间的变化。
视频播放
除了拍摄静态图像外,大多数无人机都配备了录制视频所需的硬件。除了简单的娱乐用途外,这项功能还可用于建筑物或资产巡检、战略侦察、林业巡检以及其他无数需要远程视角的场景。Global Mapper 内置了一个视频播放器,可以在播放视频的同时在地图窗口中显示无人机的相应位置。位置的确定基于飞行过程中记录的轨迹文件中每个顶点的时间戳。将该文件作为线要素加载并与相应的视频文件关联后,即可通过数字化仪的右键菜单启动播放。
激光雷达处理
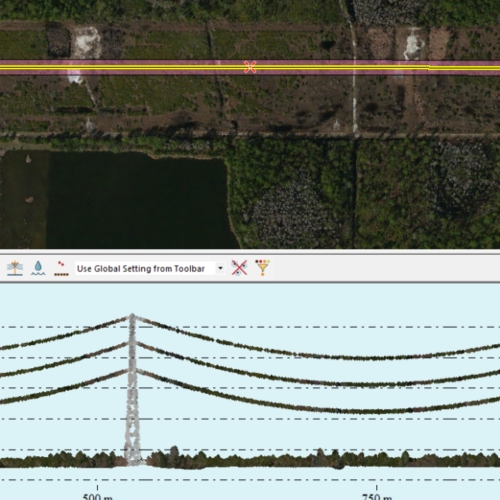 Global Mapper Pro 提供了一套工具,用于识别、重新分类和提取这些要素为矢量对象。
不久前,人们普遍认为,由于所需设备体积庞大、重量沉重,激光雷达数据采集只能使用载人飞机进行。这一事实导致了激光雷达数据采集过程成本高昂且后勤保障困难。如今,激光雷达设备的微型化程度已经达到许多大型无人机的有效载荷水平。鉴于无人机航程有限,无人机采集的激光雷达数据仅适用于小型局部项目,但它允许对项目现场进行频繁的重复飞行,因此非常适合用于变化检测。Global Mapper Pro 提供了一系列用于处理激光雷达数据的工具。如前所述,可以在创建用于地形分析的表面模型之前对点云数据进行过滤和编辑。与摄影测量生成的点云数据相比,激光雷达能够更完整地表示建筑物、电力线和树木等非地面特征的三维信息。Global Mapper Pro 提供了一系列工具,用于识别、重新分类和提取这些特征为矢量对象。
从根本上讲,无人机和地图有很多共同之处。两者都旨在提供对目标区域的远程、客观视角,使我们能够看到数据中原本无法察觉的空间分布和模式。因此,无人机的主要功能之一是提供可用于创建地图和其他空间数据集的数据,这一点不难理解。Global Mapper Pro 非常适合此类工作流程,它为无人机操作员提供了一系列丰富的工具。
如果您想在 Global Mapper Pro 中使用无人机采集的图像和激光雷达数据,请立即下载 14 天免费试用版!如有任何疑问,请随时联系我们。
如果您喜欢这篇博客,您可能也会觉得以下资源有用:


