确定无人机/无人飞行器采集图像的重叠百分比
2022 年 12 月 20 日Global Mapper Pro v24.0的新增功能是利用无人机/无人飞行器图像处理工具“像素到点”中的“图像重叠报告”来测量图像重叠度。在摄影测量中,图像重叠是必要的,以便为软件提取定位信息提供足够的数据。一个物体或特征至少需要在三张图像中被拍摄到,才能获得足够的信息/数据进行生成。有关摄影测量和“像素到点”工作原理的更多信息,请观看YouTube 视频“运动结构重建”的第二部分。
图像重叠在飞行计划中会被考虑,但在处理之前进行评估有助于识别数据中较弱且可以忽略的区域。建议的重叠百分比为正面 60%,侧面 40%。重叠越多越好,但重叠越少则会导致最终生成的输出数据出现缺失。在大多数摄影测量生成的数据的边缘区域,您都能看到低重叠的影响。由于边缘区域的重叠较少,因此数据量也较少,所以这些区域的输出数据更容易出现稀疏和精度较低的情况。测量重叠可以突出显示数据集中的弱点,并有助于生成更高质量的输出数据。
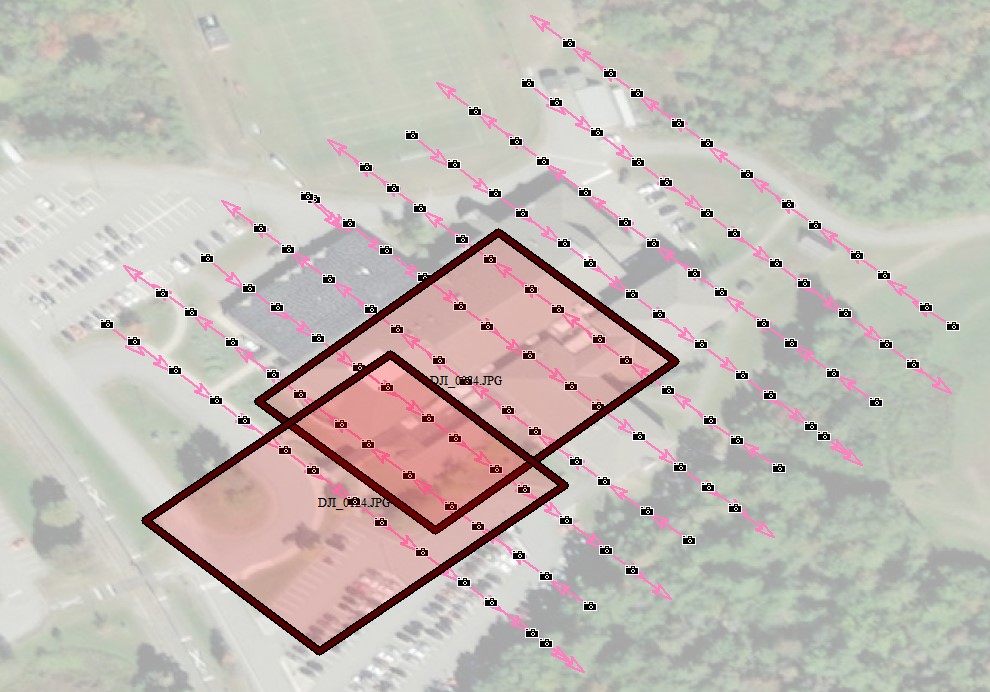 前部重叠 是同一航线上连续拍摄的图像之间的重叠部分。 侧重叠 位于航线之间,如图所示。
如何生成像素到点的重叠报告
创建地面覆盖多边形(业内也称为“覆盖范围”)时,系统会自动生成图像重叠报告。您可以针对单个图像生成重叠报告,也可以针对所有图像生成重叠报告。
首先,将图像加载到“像素转点 (P2P)”工具中,选择要测量重叠度的图像,然后右键单击并选择“加载所选图像的地面覆盖多边形”。覆盖多边形将在工作区中生成,重叠报告将在您的默认浏览器中打开。
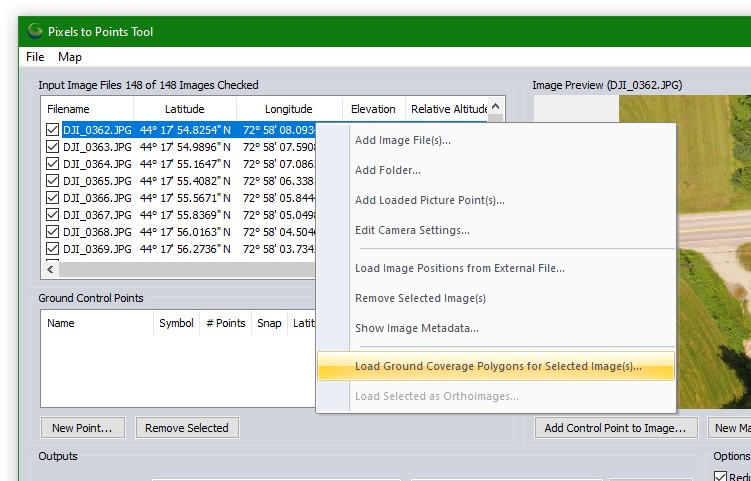 Global Mapper 会询问您是否要处理所有已加载的图像,还是仅处理选定的图像。
足迹估算
请注意,在图像经过“像素到点”处理之前,重叠百分比是基于对足迹的估计* 。这意味着在经过“像素到点”处理之前生成的足迹与重建完成后生成的足迹会有所不同。造成这种差异的原因是,“像素到点”重建过程会优化相机参数和位置。
*为什么在运行“像素转点”之前要先估算图像足迹?无人机拍摄照片时,通常只会记录图像中心的 XYZ 坐标。Global Mapper 可以据此确定图像的位置,但无法得知图像的确切方向或大小。图像足迹会在您点击“运行”按钮后,通过“像素转点”功能进行正式计算。即使不运行“像素转点”功能,您也可以看到图像足迹,因为系统会根据 3D 位置、识别出的相机品牌/型号以及相机/云台方向快速估算足迹。
重叠报告
与处理报告类似,重叠报告也会在您的默认浏览器中打开。它会保存在您计算机上的一个临时文件夹中。要将其保存以供将来使用,或发送给其他用户,您可以通过浏览器将其保存(例如,打印到 PDF)。
重叠报告包含四个部分:重叠统计杂项、图像相对区域、命中重叠直方图和相邻图像。后三个部分分别描述了用于估算足迹的统计误差、图像覆盖面积以及重叠列表。有关这三个部分的更多信息,请参阅知识库。
第一部分“重叠统计信息(其他)”可能是最重要的,也是大多数用户唯一需要查看的部分。此表显示了已处理图像的重叠统计信息:
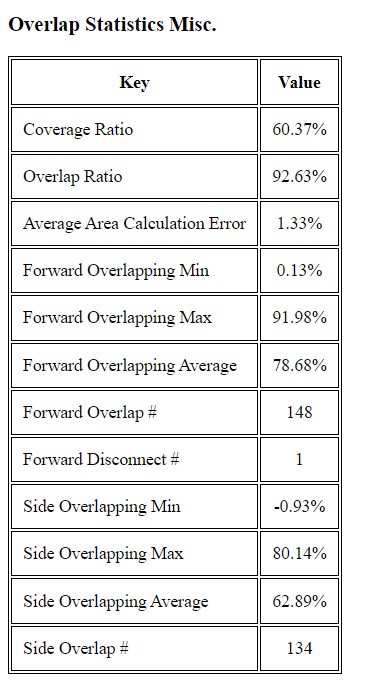
重叠统计表显示了重叠百分比以及足迹测量的一些准确度估计值。
“重叠率”是指至少两张图像覆盖的区域大小。该区域大小通过边界框估算。如果您的图像并非呈矩形排列,则此值可能较低。
“平均面积计算误差”——计算矩形区域的面积值很容易。然而,计算多个矩形交集的面积可能非常耗时。为了简化计算,Global Mapper 使用近似方法,其误差如下所示。1% 的误差意味着我们计算出的面积是 101 而不是 100。如果误差较大,请在“像素到点”重建过程之后尝试重新生成足迹。
“前向断开”——统计的是前向飞行方向上不重叠图像的数量。前向方向由图像的时间戳定义。
有关重叠报告其他部分的更多信息,请参阅知识库。
立即免费试用 Global Mapper 14 天!如有任何疑问,请联系我们!
如需提出博客主题建议,请发送电子邮件至 marketing@bluemarblegeo.com


