Classificazione dei pali della luce con la nuova opzione di segmentazione in Global Mapper
21 marzo 2023Lo strumento di analisi automatica delle nuvole di punti Global Mapper Pro include la possibilità di classificare i pali della luce utilizzando un metodo di segmentazione chiamato "Massima Verosimiglianza". Questo strumento funziona identificando modelli cilindrici nella nuvola di punti, in modo simile a come vengono utilizzati i piani per identificare le pareti degli edifici. Le caratteristiche nella nuvola di punti vengono identificate in base alla loro forma e ai loro attributi. Questo articolo descrive il funzionamento interno dello strumento e fornisce consigli sulle impostazioni. Non è necessario conoscere il funzionamento della segmentazione per utilizzare lo strumento, ma è interessante!
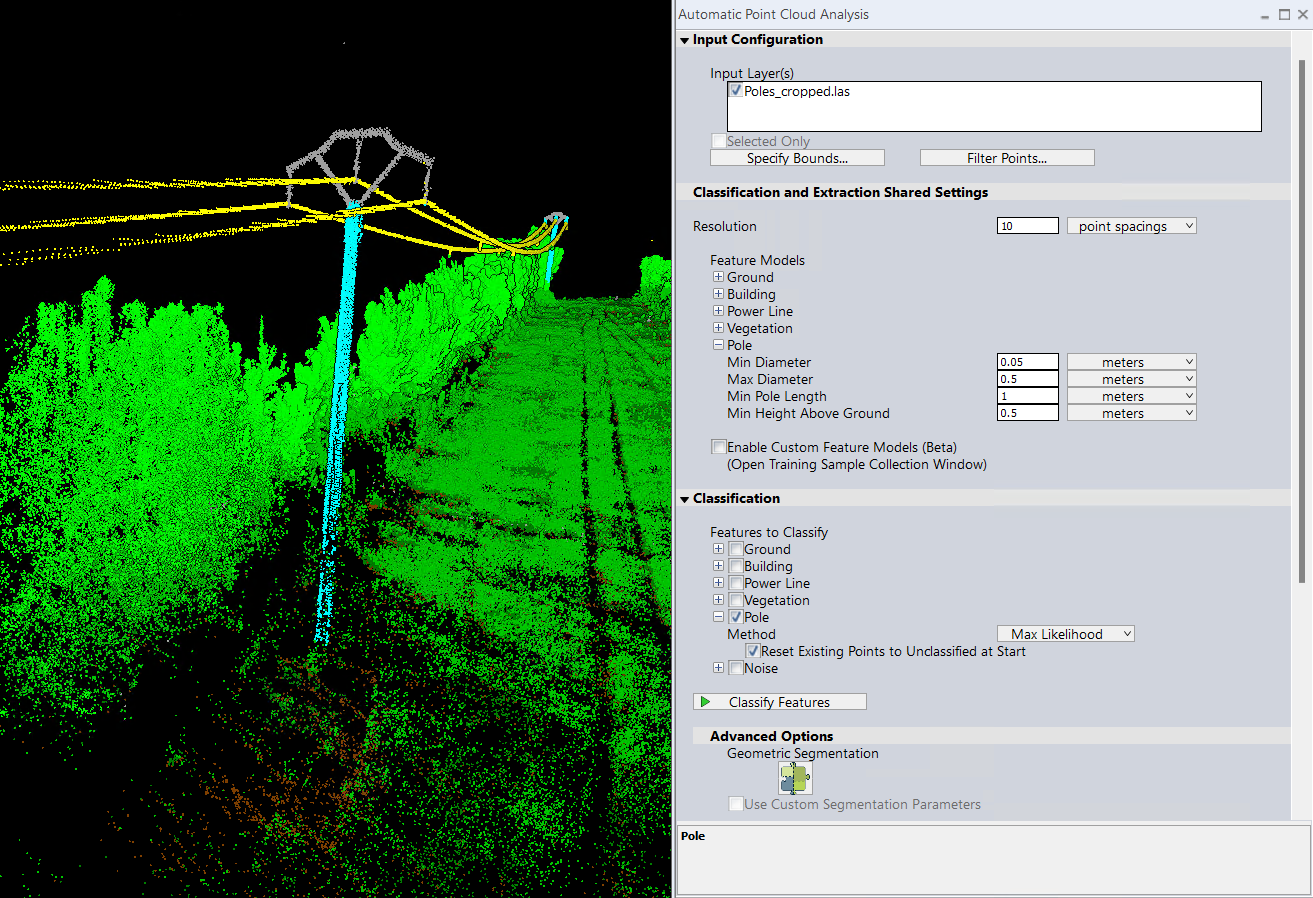 L'opzione di classificazione dei pali elettrici funziona solo sui pali cilindrici.
Come la segmentazione viene utilizzata per trovare i poli
La segmentazione (Massima Verosimiglianza) è un metodo di classificazione concepito e più adatto al modo in cui vengono acquisiti i dati lidar moderni. In origine, i dati lidar venivano acquisiti con sensori aerei sparsi, ed è per questo che erano stati sviluppati strumenti più datati come l' opzione a griglia . I dati lidar moderni tendono ad essere molto densi e vengono spesso acquisiti da sensori montati su supporti diversi dagli aerei, come ad esempio dati terrestri da treppiedi o automobili, oppure dati aerei da droni.
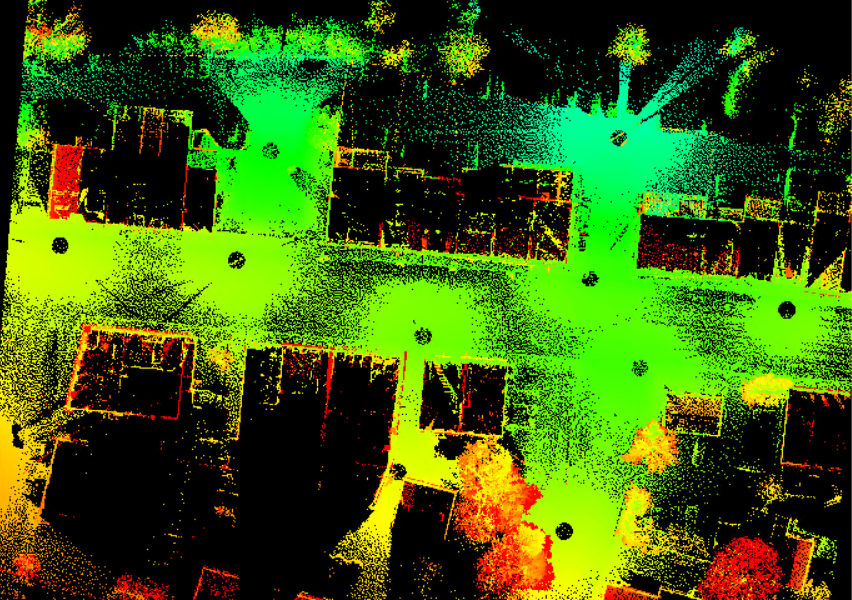 I dati lidar terrestri vengono acquisiti da sensori posizionati a livello del suolo. In questa vista dall'alto di un isolato cittadino, si possono notare i fori vuoti in corrispondenza dei punti in cui è stato posizionato il sensore. Questo tipo di raccolta dati è più densa e strutturata in modo diverso rispetto al lidar aereo, il che influisce sul metodo di classificazione da utilizzare.
Tecnicamente, se preferite un approccio più complesso, i pali della luce possono essere classificati anche con lo strumento di segmentazione geometrica manuale . Questo strumento consente di modificare le singole impostazioni. I cilindri/pali hanno, tra gli altri attributi, uno specifico valore di curvatura. Il palo nella prima immagine ha funzionato bene con un valore di cluster minimo pari a 10 e una deviazione standard pari a 3. Il vantaggio di utilizzare il metodo di massima verosimiglianza è che le impostazioni sono già ottimizzate per la ricerca di strutture a palo. Include anche la possibilità di filtrare per diametro del palo e di filtrare automaticamente per altezza per escludere altri oggetti cilindrici che non sono pali. Ulteriori informazioni sul funzionamento generale della segmentazione sono disponibili qui.
Suggerimenti per le impostazioni
Seleziona l'impostazione Probabilità massima per la classificazione dei pali, quindi scorri verso l'alto per tornare alle Impostazioni condivise di classificazione ed estrazione . Queste impostazioni verranno applicate sia alla classificazione dei pali che all'estrazione, qualora decidessi di utilizzare tale strumento in seguito.
I valori minimi e massimi vengono utilizzati per distinguere i pali dagli alberi. Le caratteristiche cilindriche che si trovano al di fuori di questi valori predefiniti non verranno classificate. Utilizza lo strumento di misurazione per misurare il tuo palo nei dati e ottenere questo valore.
Gli alberi vengono spesso misurati alla stessa altezza dal suolo, chiamata diametro a petto d'uomo (DBH). I pali della luce, funzionalmente diversi dagli alberi, hanno in genere un diametro uniforme, quindi si presume che abbiano un diametro costante lungo tutta la loro lunghezza e non vengono misurati a una determinata altezza dal suolo. È comunque consigliabile classificare prima i punti a terra, perché l'altezza dal suolo viene utilizzata per verificare, durante la misurazione dell'altezza dei pali, che si tratti effettivamente di un palo e non di qualcosa di più basso come un dissuasore.
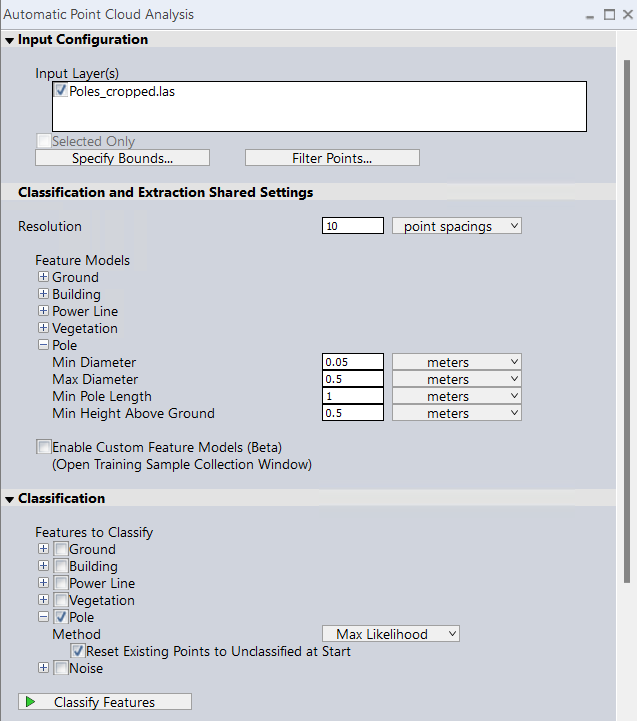 Come per qualsiasi classificazione, assicurati di classificare prima i punti di rumore e i punti di massa.
Mantieni la spaziatura dei punti ( raggio di vicinato ) sufficientemente ampia da rendere i pali ancora visibili. Ad esempio, se stai considerando solo un'area di 0.1 metri, un palo del telefono apparirà piuttosto piatto anziché il cilindro che stiamo cercando di classificare.
Mantieni la risoluzione sufficientemente elevata da rendere i pali ancora visibili. Ad esempio, se stai considerando solo un'area di 0.1 metri, un palo del telefono apparirà piuttosto piatto anziché il cilindro che stiamo cercando di classificare. A volte, il raggio di vicinato (e altri parametri) che funziona meglio per classificare i pali è diverso da quello che funziona per gli edifici e altri strumenti di classificazione. Questo, ovviamente, cambia in base ai tuoi dati, poiché ogni nuvola di punti è diversa a seconda di come e cosa è stato raccolto. Queste impostazioni, come forse ricorderai dalla serie di articoli del blog sulla risoluzione dei problemi del Lidar , sono il modo in cui indichi a Global Mapper cosa aspettarsi dai tuoi dati specifici.
Scopri di più sulle nuove entusiasmanti funzionalità di Global Mapper Pro scaricando oggi stesso una versione di prova gratuita di 14 giorni e testando il programma personalmente!


