Risoluzione dei problemi di classificazione del terreno tramite LiDAR
8 novembre 2022Gli strumenti di classificazione automatica di Global Mapper semplificano la classificazione delle nuvole di punti! In questo blog, illustrerò alcuni suggerimenti per la classificazione dei dati lidar che condividiamo con gli utenti che inviano dati tramite il modulo di supporto tecnico . Spesso, si tratta semplicemente di utilizzare gli strumenti nell'ordine corretto o di regolare le impostazioni in base alla struttura della nuvola di punti. Gli strumenti di classificazione dei dati lidar funzionano praticamente con qualsiasi nuvola di punti, incluse quelle aeree, terrestri o fotogrammetriche. Per i dati lidar terrestri, provate lo strumento di segmentazione.
Quando noi umani osserviamo una nuvola di punti, riusciamo facilmente a distinguere gli edifici dal terreno, dalle linee elettriche o da altri punti di riferimento. I computer, invece, devono identificare gli oggetti nelle nuvole di punti in base ai loro attributi e alla loro struttura. Gli strumenti di classificazione automatica di Global Mapper sono progettati per individuare specifici tipi di strutture nei dati. Ad esempio, lo strumento di classificazione del terreno cerca caratteristiche nei punti come aree con bassa variazione di quota, l'ultimo ritorno, ecc. Per personalizzare ulteriormente questo processo, ogni strumento di classificazione automatica dispone di impostazioni che consentono di indicare a Global Mapper cosa aspettarsi dalla specifica nuvola di punti. Regolando queste impostazioni in modo appropriato, è possibile sfruttare appieno gli strumenti di classificazione automatica.
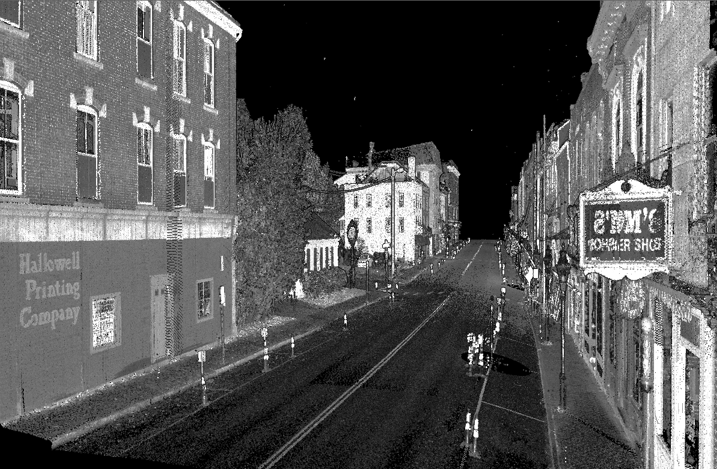 Le strutture presenti in questa nuvola di punti sono facilmente identificabili a occhio nudo.
Gli strumenti di classificazione sono progettati per essere eseguiti in un ordine specifico: rumore, terreno, edifici e vegetazione, linee elettriche e, infine, pali della luce. L'ordine è importante perché gli strumenti cercano dati già classificati. Ad esempio, lo strumento di classificazione di edifici e vegetazione cerca punti a una certa distanza dal suolo. Lo strumento di classificazione dei pali della luce può utilizzare le linee elettriche per distinguere i pali dagli alberi.
Gestione del rumore
Innanzitutto, elabora la nuvola di punti con lo strumento di classificazione del rumore . Questo strumento ti aiuterà a rimuovere i valori anomali che altrimenti influenzerebbero negativamente gli altri strumenti di classificazione. I punti di rumore sono punti che non rappresentano la superficie o le strutture presenti nei dati. A volte possono essere uccelli che hanno volato tra il sensore e il terreno, pioggia caduta durante la registrazione, errori dovuti al riflesso della luce sul parabrezza o altro.
La finestra di dialogo per la classificazione del rumore è composta da due parti. Le opzioni di altitudine nella parte inferiore della finestra di dialogo classificheranno automaticamente tutti i dati in base a un intervallo di altitudine. Queste impostazioni di altitudine sono facoltative.
La dimensione del bin di base è anche chiamata "Vicinato". Questa indica la distanza da ciascun punto a cui Global Mapper deve cercare altri punti per identificare il rumore. I punti isolati verranno classificati come rumore. Nell'immagine sottostante, si può osservare come questo concetto sia stato applicato alla pioggia su una città del Texas. Il riflesso della resina ha causato la comparsa di rumore sia sopra che sotto la superficie, nonché tra gli edifici. Lo strumento di classificazione del rumore ha classificato tutti questi punti.
Impostazioni a terra
Prima di modificare le impostazioni, è sempre consigliabile eseguire l'elaborazione dei dati, o di una parte di essi, con le impostazioni predefinite per verificare quali strutture di punti vengono trascurate. Le impostazioni predefinite funzionano bene con la maggior parte dei dati, ma, come per gli altri strumenti di classificazione, a volte è necessario modificarle per indicare a Global Mapper cosa aspettarsi dai dati. Alcune di queste impostazioni aiutano Global Mapper a distinguere tra punti di terreno e punti non di terreno, come ad esempio la Larghezza massima dell'edificio. Ci sono due impostazioni che vengono spesso trascurate: la Deviazione minima dell'altezza e la Pendenza prevista del terreno.
L'impostazione "Deviazione minima dall'altezza media locale" indica a Global Mapper lo spessore previsto dello strato di terreno. Questo valore può essere misurato con lo strumento "Profilo percorso". Traccia il percorso su una porzione di terreno nudo dei tuoi dati e misura lo spessore della nuvola di punti. Riduci questo valore per evitare che si insinui alla base di alberi o edifici.
Il parametro "Pendenza del terreno prevista" richiede il grado di pendenza massimo del dataset. Questa impostazione può essere misurata nello strumento "Profilo percorso". Nelle nuvole di punti con pendenze ripide in determinate aree, potrebbe essere necessario elaborare la nuvola in sezioni in base alle impostazioni necessarie per ciascuna area.
Queste regolazioni delle impostazioni dovrebbero essere un buon punto di partenza e consentirvi di ottenere risultati migliori dagli strumenti di classificazione automatica dei punti a terra. Continuate a seguirci per i prossimi articoli che tratteranno gli altri strumenti di classificazione: edifici, vegetazione, linee elettriche, pali della luce e segmentazione.
Contatta il nostro team di supporto tecnico per un'assistenza più specifica nella classificazione dei tuoi dati. Ulteriori informazioni sugli strumenti e le impostazioni di classificazione lidar di Global Mapper sono disponibili qui nella knowledge base.
Per un corso completo su come gestire i dati in Global Mapper, valuta la possibilità di iscriverti a un corso di formazione online pratico.
Per suggerimenti su argomenti per il blog, si prega di inviare un'e-mail a marketing@bluemarblegeo.com.