Como melhorar a precisão e a qualidade do Lidar
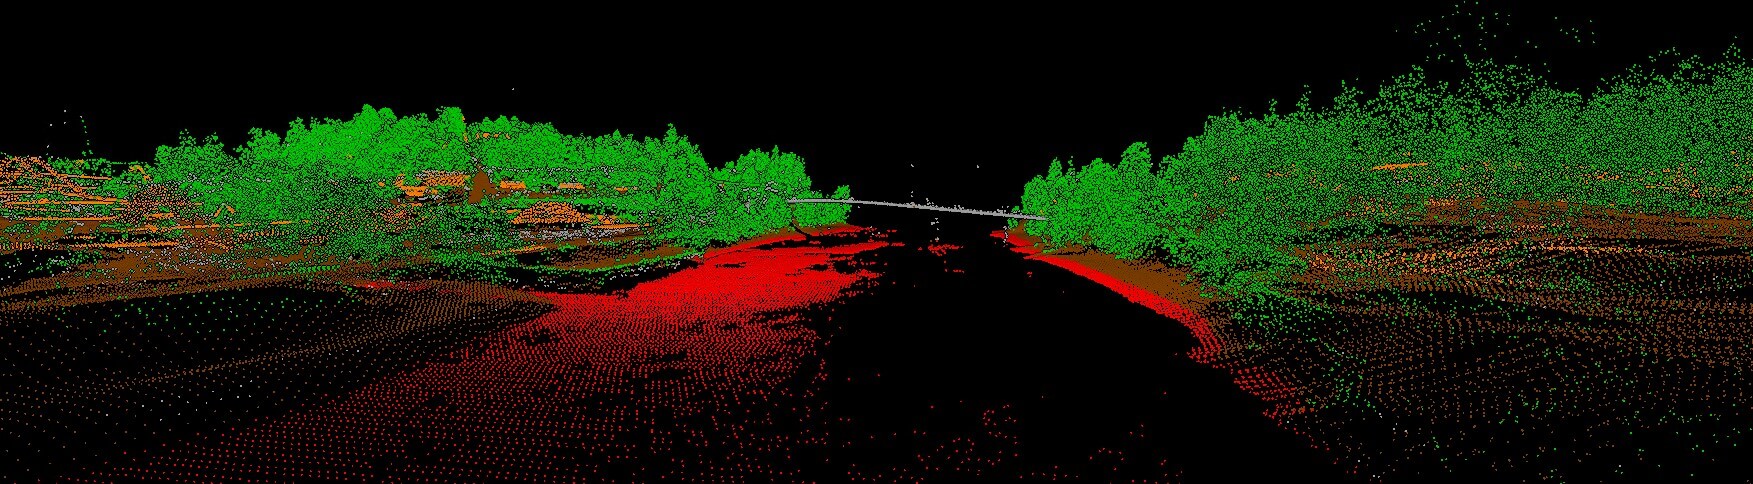
9 de dezembro de 2025Assim como ocorre com qualquer mercadoria ou matéria-prima, a qualidade dos dados de nuvem de pontos, como os obtidos por lidar, afeta diretamente a qualidade de seus produtos derivados. Uma nuvem de pontos com precisão posicional abaixo do padrão exigido produzirá um Modelo Digital de Terreno (MDT) impreciso ; pontos classificados incorretamente resultarão em uma representação inadequada de quaisquer feições vetoriais extraídas; pontos de ruído, tanto acima quanto abaixo da faixa de elevação esperada, provavelmente corromperão qualquer análise subsequente ou fluxo de trabalho de processamento de dados.
O Global Mapper Pro® oferece uma ampla gama de ferramentas para editar, filtrar e, de modo geral, melhorar a qualidade dos dados de nuvem de pontos. A nuvem de pontos atualizada pode ser utilizada posteriormente no extenso conjunto de ferramentas de análise do Pro ou exportada para criar uma versão aprimorada dos dados LiDAR como produto final.
Filtragem durante a importação
Quem importa dados de nuvem de pontos para o Global Mapper verá que, ao carregar um arquivo, são apresentadas diversas opções para especificar quais pontos serão importados. Essas opções incluem carregar apenas pontos dentro de limites selecionados, permitir que os usuários recortem os pontos importados e diminuir o tempo de carregamento e processamento. Embora essa filtragem integrada possa ser conveniente, geralmente é melhor começar examinando o conjunto de dados como um todo. Uma rápida análise da distribuição dos pontos, das classificações e das características gerais após a importação costuma fornecer o contexto necessário para decidir quais filtros produzirão os resultados mais confiáveis.
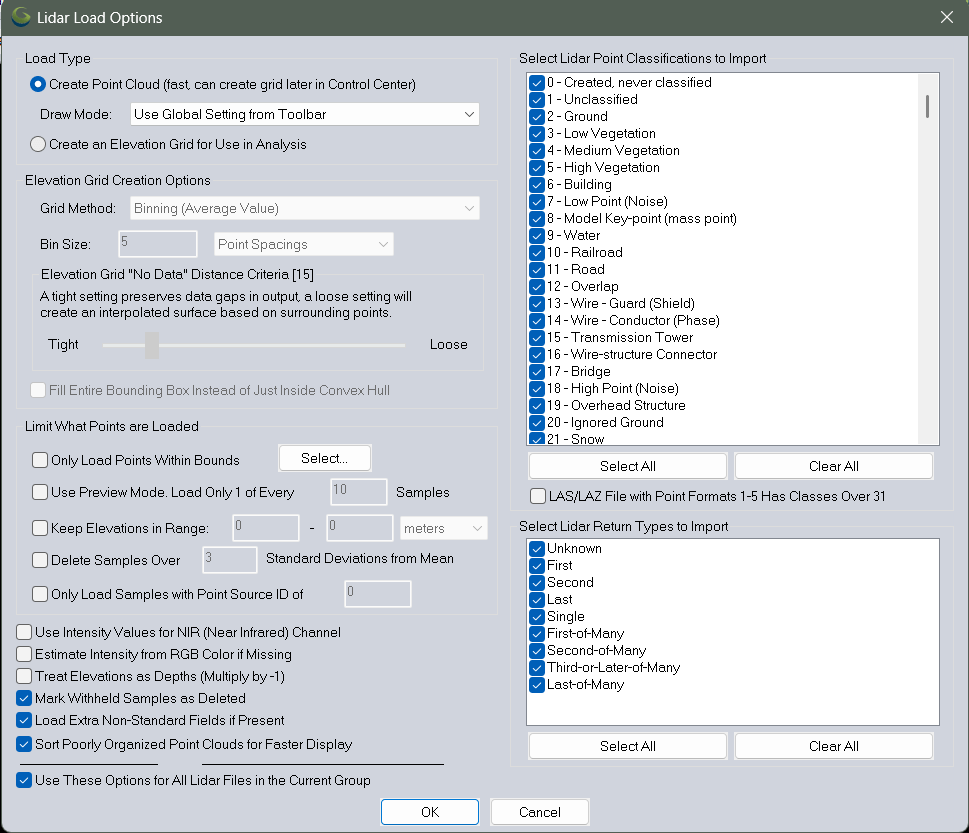 A caixa de diálogo Importar Lidar oferece diversas opções para filtrar os dados antes de serem exibidos no mapa.
Acessando metadados
Muitas vezes, a primeira análise de um conjunto de dados consiste simplesmente em observá-lo. A nuvem de pontos cobre completamente a área de interesse ou apresenta lacunas? Ao visualizá-la no Visualizador 3D, surgem picos verticais ou áreas de declive que chamam a atenção?
Além dessa verificação visual, uma etapa de controle de qualidade mais minuciosa começa com os metadados da camada, disponíveis clicando com o botão direito do mouse na camada no Centro de Controle. Aqui, o Global Mapper apresenta detalhes importantes, incluindo a faixa de elevação, a densidade e o espaçamento médios dos pontos, a data de coleta e as classificações de pontos existentes. Essa visão geral oferece uma imagem imediata de como os dados foram capturados e o que eles contêm.
Com esse contexto em mãos, você pode partir para etapas de melhoria direcionadas para corrigir lacunas, refinar classificações e fortalecer a confiabilidade geral da nuvem de pontos.
O processo de aprimoramento da precisão e qualidade do LiDAR se divide em duas categorias gerais: edição e filtragem. A edição normalmente envolve a atualização das características dos pontos, enquanto a filtragem significa a remoção de pontos desnecessários ou considerados errôneos. Frequentemente, esses dois procedimentos são aplicados em conjunto.
Edição de nuvens de pontos
Uma das etapas mais comuns ao trabalhar com dados de nuvem de pontos é atribuir ou atualizar valores de classificação para representar o tipo de superfície. Classes comuns incluem solo, edificações e vegetação, entre muitas outras. Em alguns conjuntos de dados — particularmente aqueles gerados por fotogrametria — todos os pontos geralmente começam como não classificados, tornando necessário aplicar classes significativas antes que qualquer análise estruturada possa ser realizada.
Classificação Manual
No Global Mapper Pro, as classificações podem ser atualizadas manualmente selecionando os pontos a serem modificados e aplicando a classe desejada usando os botões de classificação predefinidos na barra de ferramentas. Embora esse método não seja eficiente para reclassificações em larga escala, ele é ideal para retoques ou edições rápidas em pequenos grupos de pontos, especialmente ao trabalhar na visualização de Perfil de Caminho (seção transversal).
Classificação automática
Um fluxo de trabalho mais eficiente consiste em aproveitar as ferramentas de classificação automática , que analisam dados LiDAR com algoritmos para detectar pontos que representam o solo, vegetação alta ou árvores, edifícios, cabos de serviços públicos aéreos e postes de energia. Outros objetos podem ser isolados para classificação manual usando a ferramenta de Segmentação . Esses pontos reclassificados podem ser usados posteriormente para a criação de um Modelo Digital de Terreno (MDT) ou para a extração de feições. Uma vez que uma nuvem de pontos tenha sido classificada, é fácil executar análises adicionais, como a criação de uma grade de elevação ou a extração de árvores como feições vetoriais.
O conjunto de ferramentas de classificação automática analisa nuvens de pontos para identificar elementos como solo, vegetação, edifícios, linhas de serviços públicos aéreas e postes de energia. Objetos adicionais podem ser isolados para revisão manual usando a ferramenta de segmentação . Uma vez reclassificados, esses pontos podem auxiliar em tarefas subsequentes, como a construção de um modelo de superfície ou a extração de elementos como árvores em camadas de feições.
Classificação Personalizada
Além dos modelos predefinidos, a ferramenta de Classificação Personalizada de Nuvem de Pontos permite que os usuários definam suas próprias classes e treinem o Global Mapper Pro para reconhecê-las. Após o usuário fornecer pontos de amostra que representem uma feição consistente, o software analisa seus atributos e geometria para gerar uma assinatura de classificação. Essa assinatura se torna a base para um modelo personalizado, treinado pelo usuário.
Editando os valores X, Y e Z
Outro aspecto da qualidade do LiDAR que pode ser aprimorado é a precisão posicional. Quando um conjunto de dados não se alinha perfeitamente com uma camada de referência ou outra nuvem de pontos, o Global Mapper Pro oferece diversas ferramentas para corrigir sua posição 3D:
- Deslocamento manual: Desloque toda a camada ao longo dos eixos X, Y e Z.
- Ferramenta de controle de qualidade Lidar: Compare a nuvem de pontos com os pontos de controle, gere um relatório de qualquer deslocamento e realize ajustes de posição, se necessário.
- Ferramenta Fit Lidar: Reposicione os pontos para alinhá-los com uma nuvem de pontos sobreposta e visualize as diferenças de elevação entre eles. (Para um passo a passo mais detalhado, Veja este blog relacionado.)
- Ferramenta de retificação de imagem: Realinhar uma nuvem de pontos com o controle terrestre 3D conhecido usando o fluxo de trabalho de retificação.
Cada um desses métodos atualiza as coordenadas ou elevações dos pontos para refletir as correções aplicadas. Para obter orientações adicionais sobre como melhorar a precisão posicional da nuvem de pontos, consulte este artigo.
Filtragem de dados de nuvem de pontos
Quase sem exceção, uma nuvem de pontos precisará ser filtrada antes de iniciar qualquer análise, geração de superfície ou fluxo de trabalho de extração de feições. O processo de filtragem pode ser baseado na extensão geográfica dos dados ou, mais comumente, em seus atributos ou características inerentes.
Ferramenta de exibição Lidar
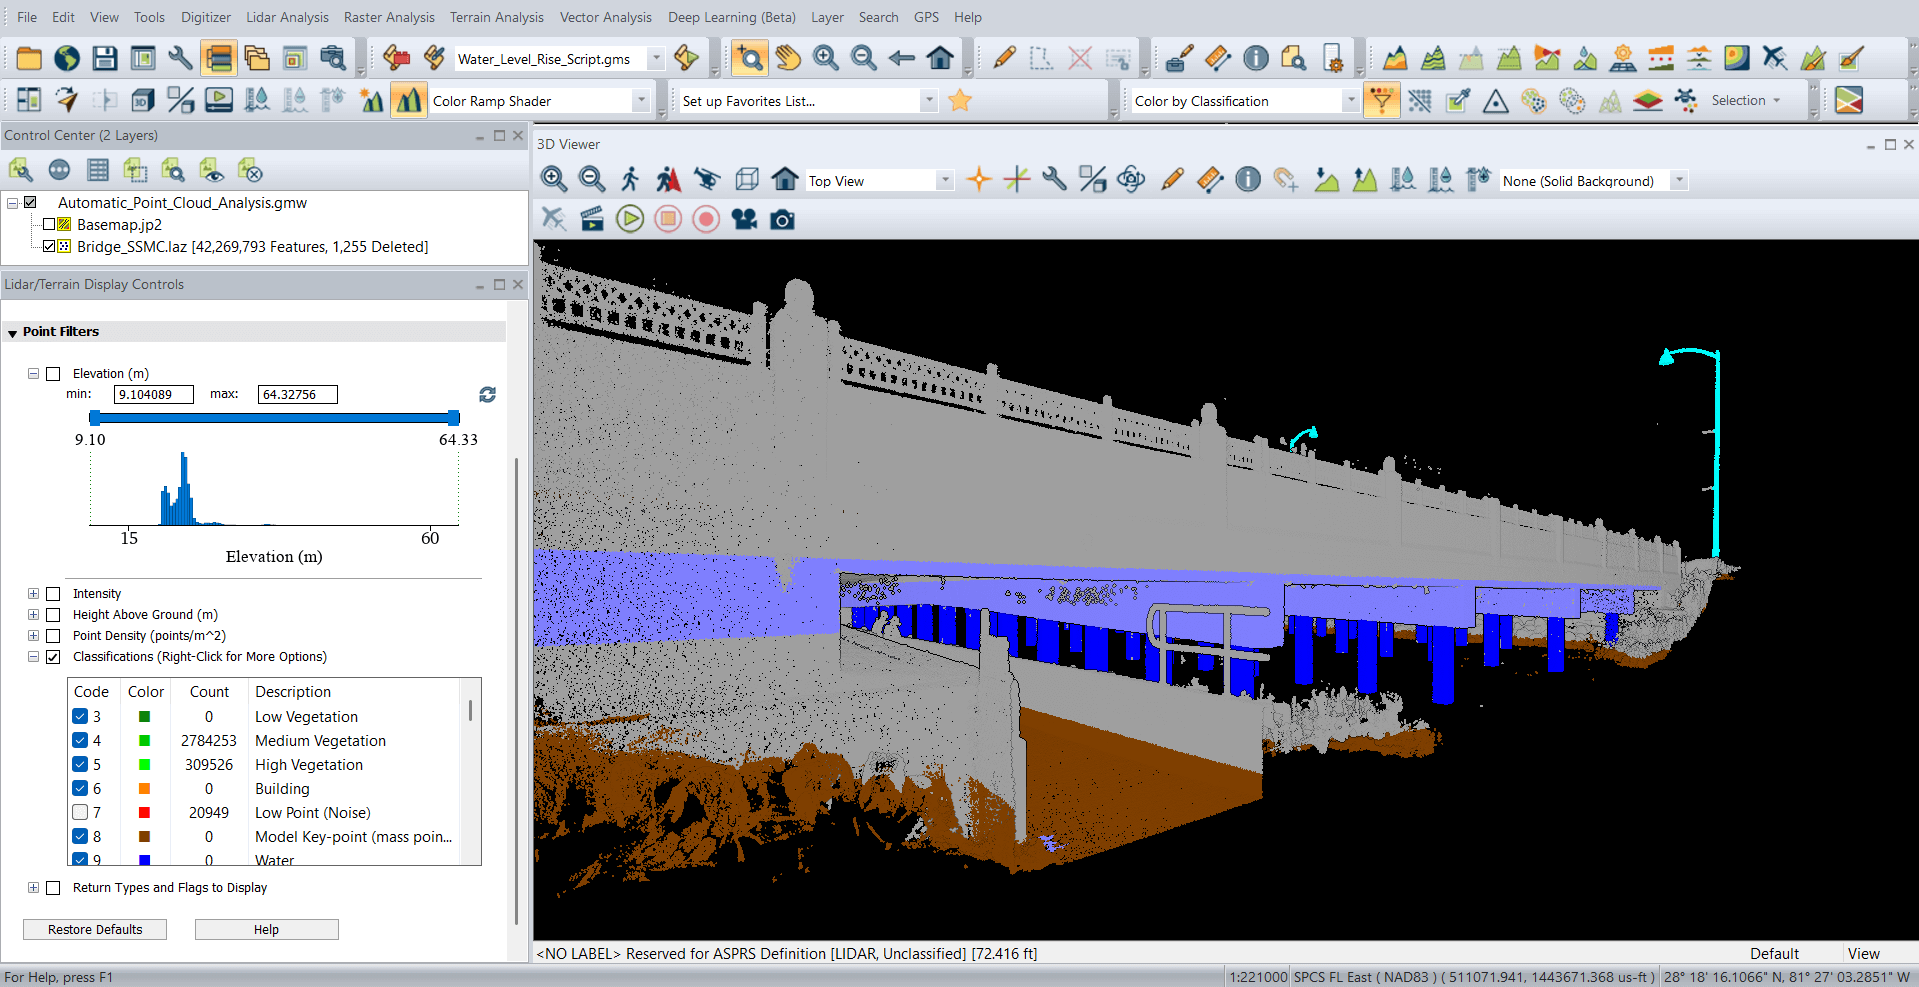
Dentro dos controles de Exibição de Lidar/Terreno, recentemente reformulados na versão 26.2, há uma interface de Filtros de Pontos que torna rápido e fácil visualizar pontos que atendem a critérios específicos, seja a nuvem de pontos Lidar ou fotogramétrica. Os atributos filtráveis são preenchidos e calculados automaticamente com base nos metadados dos pontos, superando as limitações de atributos integrados, como elevação, intensidade ou valores RGB. Usando controles deslizantes de histograma, os usuários podem ajustar rapidamente quais pontos são visíveis em tempo real, proporcionando controle preciso sobre seu conjunto de dados. Os pontos filtrados são ocultados, mas não excluídos, e podem ser restaurados a qualquer momento.
Filtragem Geográfica
Assim como ocorre com qualquer dado vetorial, uma nuvem de pontos pode ser recortada de acordo com a extensão de um polígono pré-selecionado, proporcionando um método simples para remover redundâncias em processos subsequentes. Essa é talvez a opção de filtragem mais útil disponível durante o processo de importação de dados, mas também pode ser aplicada após o carregamento dos dados.
A proximidade entre pontos também pode ser usada como base para filtragem. A ferramenta de rarefação do Global Mapper Pro remove pontos com base em uma densidade definida ou requisito de espaçamento, mantendo apenas o ponto com a elevação máxima, mínima ou média na vizinhança imediata. Isso é especialmente útil ao trabalhar com nuvens de pontos de alta densidade criadas por fotogrametria.
Da mesma forma, a ferramenta Ponto-chave do Modelo também reduz a densidade de uma nuvem de pontos, mas busca decimá-la para a quantidade mínima de pontos necessária para representar as feições nos dados.
Remoção de ruído
Pontos de ruído são definidos como aqueles que se encontram fora da faixa de elevação normal dentro de uma área local específica. Esses pontos podem estar presentes devido a problemas no processo de coleta de dados, anomalias físicas na área de destino, como pássaros voando abaixo da aeronave, ou por inúmeras outras razões. A ferramenta de identificação de ruído do Global Mapper Pro pode reclassificar os pontos de ruído ou removê-los ou excluí-los imediatamente, com base em um conjunto predefinido de parâmetros e limites de elevação.
Filtrar por classificação
O primeiro passo no processo de transformação de uma nuvem de pontos em um MDT raster é, necessariamente, a eliminação dos pontos que não são classificados como solo . Manter pontos não classificados ou que não representam solo criará uma superfície que inclui feições acima do solo e não refletirá a morfologia do terreno exposto da área de destino. A filtragem, neste contexto, é um processo simples de seleção de classe, que pode ser aplicado tanto à exibição dos pontos na tela quanto durante o processo de gradeamento ou criação da superfície. Em ambos os casos, as elevações atribuídas aos pixels na camada raster resultante serão derivadas do subconjunto selecionado da nuvem de pontos.
Exportação de nuvem de pontos
Embora o Global Mapper Pro ofereça uma ampla gama de ferramentas de edição e filtragem, é importante observar que os procedimentos de aprimoramento descritos neste artigo não são salvos automaticamente nos arquivos originais ou nas camadas carregadas. Para salvar os resultados de qualquer um dos procedimentos de aprimoramento da nuvem de pontos em um arquivo, os dados podem ser exportados no formato de nuvem de pontos apropriado. A nova camada herdará todas as características dos pontos modificados e será limitada aos pontos que foram retidos após a filtragem ou exclusão de pontos desnecessários.
As poderosas ferramentas de análise, extração e geração de superfícies do Global Mapper Pro atraem, compreensivelmente, a maior atenção e elogios dos profissionais da área geoespacial. No entanto, é importante reconhecer também o papel vital que as ferramentas de edição e filtragem da versão Pro desempenham nesses procedimentos. Quanto melhor a qualidade da matéria-prima, melhor o produto final.
Se você quiser saber mais sobre o Global Mapper Pro e suas ferramentas de precisão LiDAR, baixe uma versão de avaliação gratuita de 14 dias e solicite uma demonstração hoje mesmo ! Para mais informações, entre em contato conosco.
Se você gostou deste blog, talvez também ache úteis estes outros recursos para melhorar a precisão e a qualidade do seu lidar: