Global Mapperで複雑な境界とカバレッジエリアを作成する
2021 年 3 月 30 日
境界ポリゴンとカバレッジエリアポリゴンを作成すると、最小境界矩形 (MBR) またはレイヤー内のフィーチャの幾何学的範囲に適合する不規則なポリゴンを使用して、レイヤー内のフィーチャの範囲を明確に表示できます。Global Mapperを使用すると、このプロセスは簡単で、わずか数ステップで実行できます。境界エリアは、町の範囲、不動産区域など、さまざまなフィーチャのカバレッジを表示できます。このブログでは、抽出した LiDAR ポイントから樹木と建物のカバレッジエリアを計算し、2 つのレイヤーの差を求めることで、バッファ付きの森林エリア境界を作成する方法を示します。
分類されていないライダーデータから始め、Global Mapper Proを使用して建物と樹木のポイントを分類します。 自動分類 豊富なツール群次に、建物のフットプリントと樹木のポイントを抽出します。 ベクター特徴量の抽出 このツールは、ライダー点群からポリゴンとポイントフィーチャを作成し、それらを使用して境界ポリゴンを作成します。 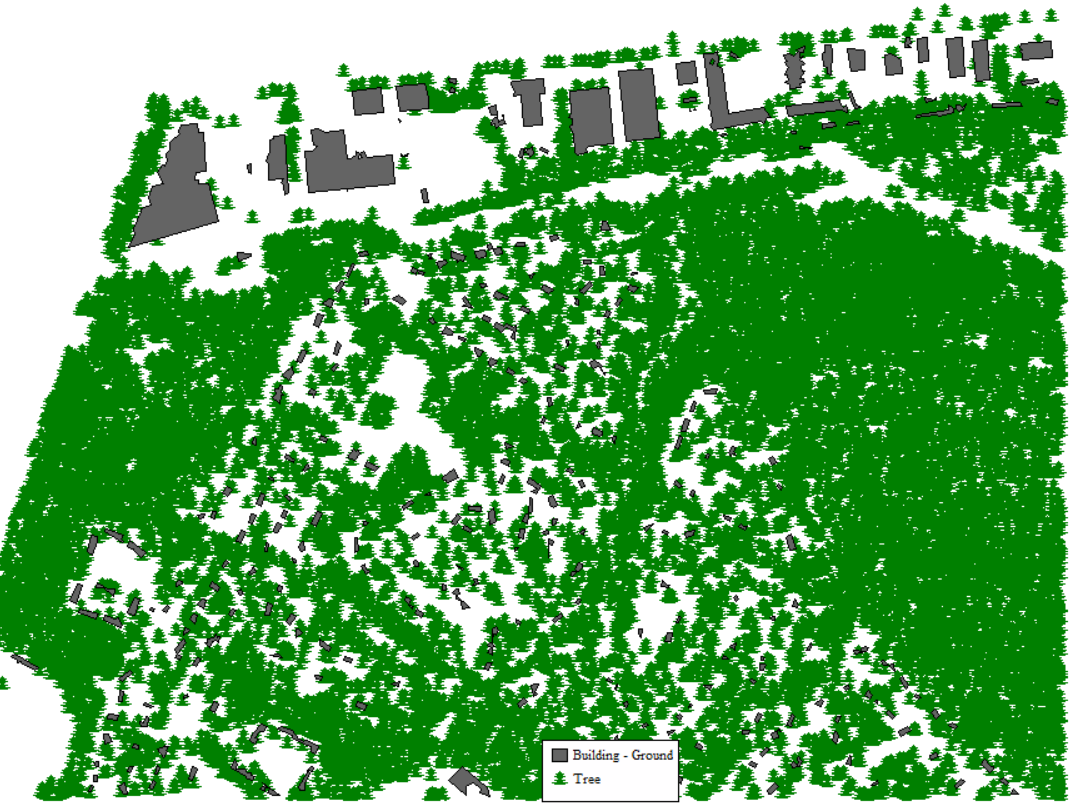 特徴抽出後の建物と樹木
コントロールセンターで作成したツリーレイヤーを右クリックし、[レイヤー] > [BBOX/カバレッジ]に移動すると、カバレッジポリゴンが作成され、ツリーポイントの範囲が表示されます。この機能は、Global Mapper 内のラスターレイヤーまたはベクターレイヤーのおおよその輪郭を決定します。ポリゴンカバレッジ領域を作成する際、平滑化係数によって、カバレッジ領域がレイヤーのフィーチャにどれだけ正確に一致するかが決まります。領域フィーチャが粗いほど、境界に多くの不完全さが表示され、実際のカバレッジに近づきます。
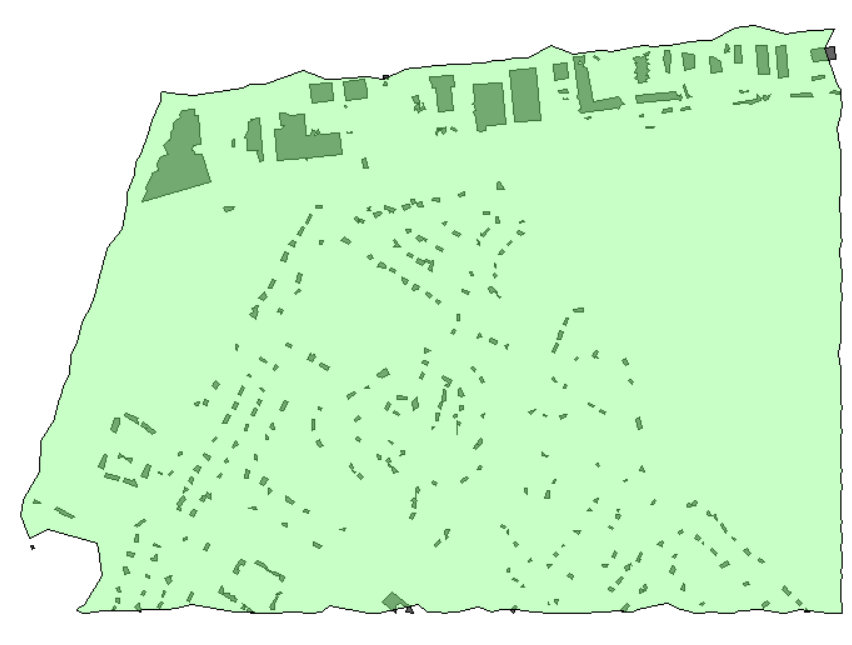
樹木面積カバー率と抽出された建物
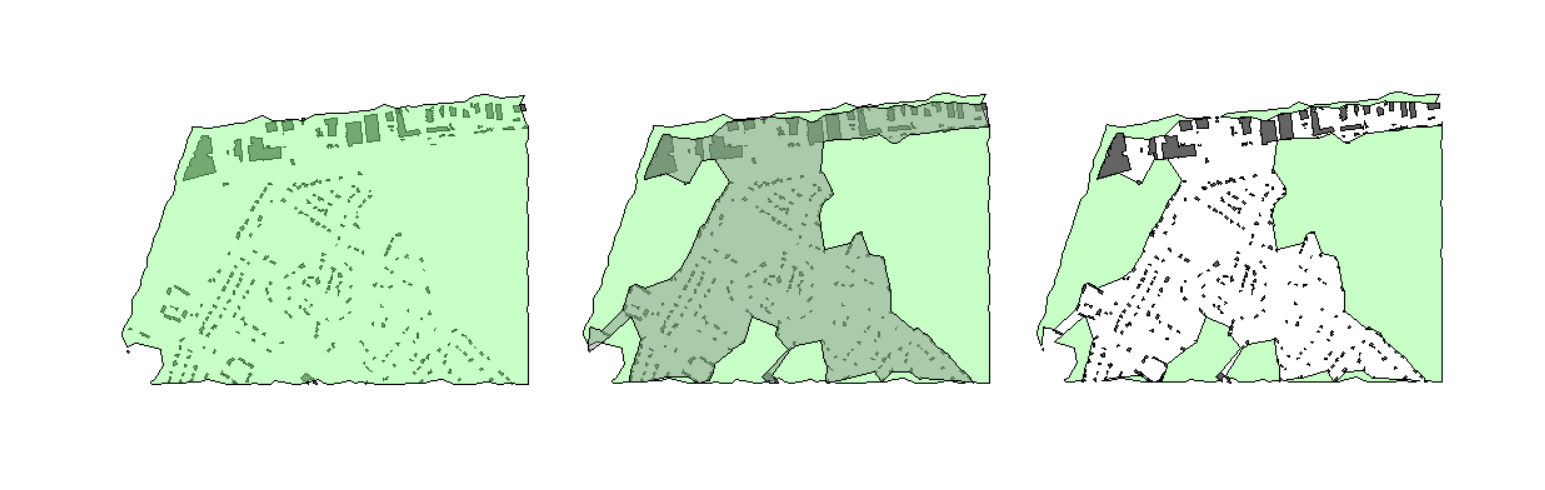
都市部にも樹木はありますが、ここでは建物がなく森林が密集している地域のみを表示したいと考えています。そのため、別のカバレッジエリアを作成し、建物のフットプリントフィーチャを対象エリアとして差分演算を実行することで、これを実現できます。樹木用と建物用の2つのカバレッジエリアは互いに重なり合います。
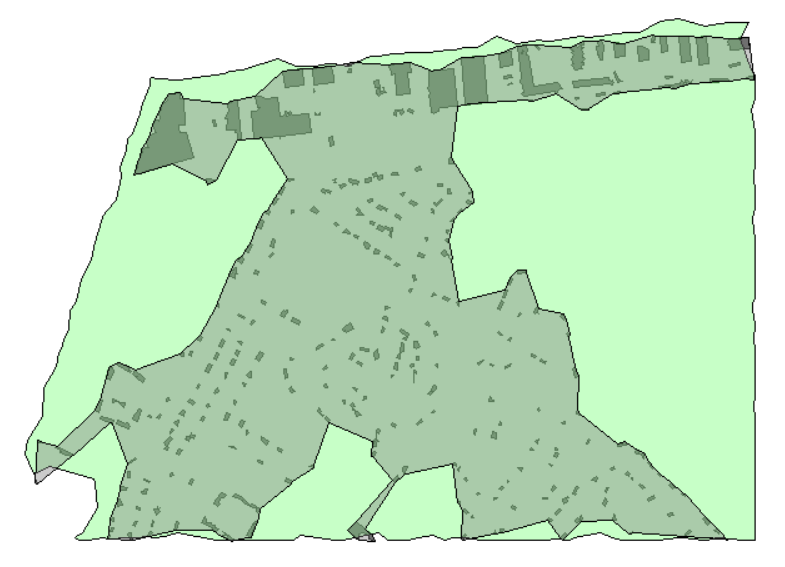
樹木面積カバーと建物面積カバーの重複部分と抽出された建物との重複部分
これら2つのレイヤーに対して差分空間演算を実行することにより、最初の入力レイヤーのゾーンで構成され、2番目の入力レイヤーのフィーチャと重ならない新しいレイヤーが作成されます。
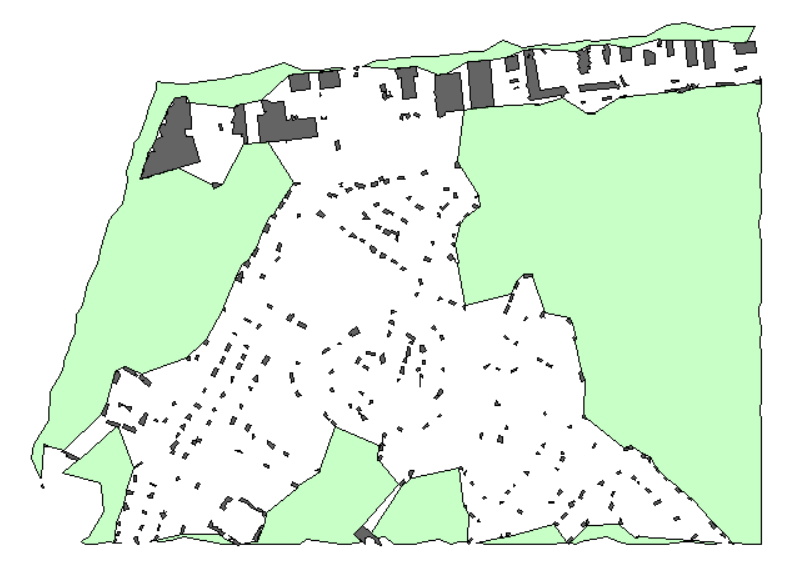
抽出された建物を含む樹木と建物の被覆面積の差分を計算しました。
新しい収束領域に対して実行できるもう1つの処理は、バッファ領域の作成です。[選択したフィーチャの周囲にバッファを作成]ツールは、定義された距離に基づいて選択したフィーチャの周囲に領域を作成します。たとえば、森林領域から一定の距離内にある建物を識別したい場合は、森林被覆レイヤーのすべてのポリゴンにバッファを追加して、高度な選択を実行できます。まず、被覆ポリゴンを選択し、[選択したフィーチャの周囲にバッファを作成]ボタンをクリックします。結果として表示される[バッファ領域作成設定]ダイアログボックスで、バッファを作成するために必要な森林からの距離を入力すると、森林領域の周囲に境界ボックスが作成されます。
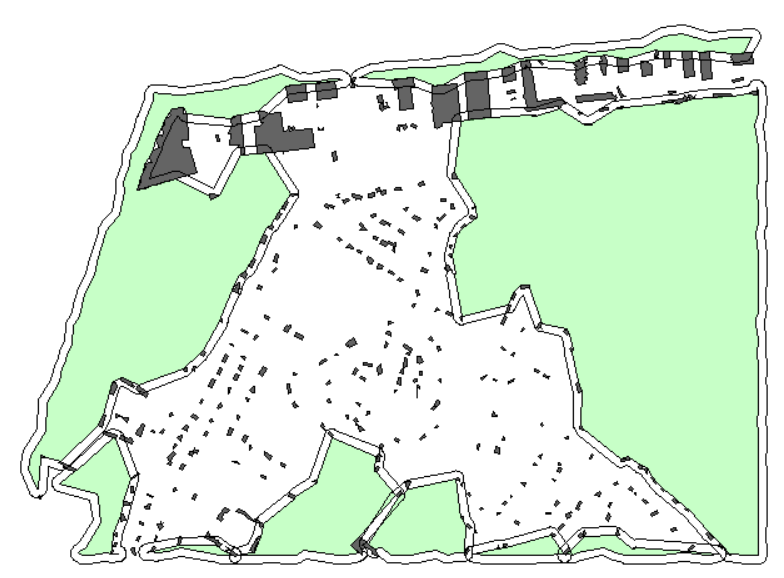
森林被覆区域の周囲50フィートの緩衝地帯
バッファ領域内の建物を選択するには、バッファを選択した状態でマップを右クリックし、[詳細選択オプション] > [選択した領域内に含まれるすべての領域フィーチャを選択]に移動します。
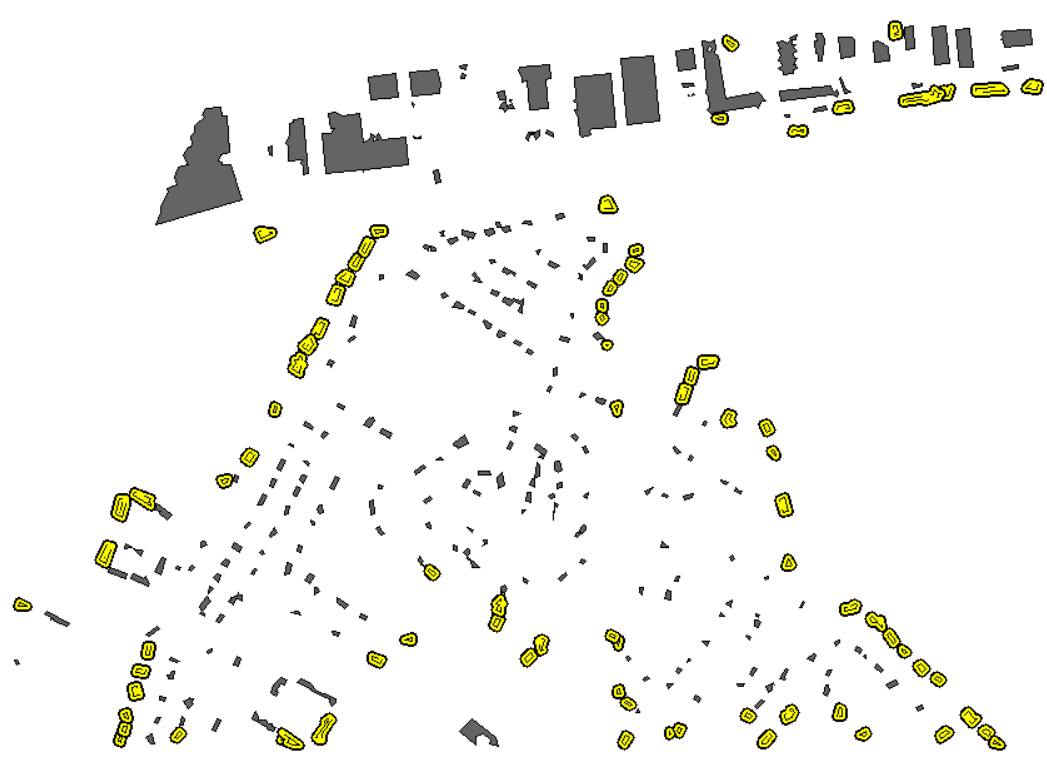
選定された建物は、50フィートの森林緩衝地帯内に完全に含まれている。
複雑な境界クエリを自分で実行したい場合、またはGlobal Mapper Proについてさらに詳しく知りたい場合は、今すぐ14日間の無料トライアルをダウンロードしてください!詳細については、お問い合わせください。


