Solución de problemas de clasificación del terreno mediante LiDAR
8 de noviembre.Las herramientas de clasificación automática de Global Mapper facilitan la clasificación de nubes de puntos. En este blog, compartiré algunos consejos sobre clasificación lidar que ofrecemos a los usuarios que envían datos al servicio de soporte técnico . A menudo, se trata de usar las herramientas en el orden correcto o ajustar la configuración a la estructura de la nube de puntos. Las herramientas de clasificación lidar funcionan con casi cualquier nube de puntos, incluyendo lidar aéreo, lidar terrestre o nubes de puntos fotogramétricas. Para lidar terrestre, pruebe la herramienta de segmentación.
Cuando los humanos observamos una nube de puntos, podemos distinguir fácilmente los edificios del suelo, las líneas eléctricas u otros puntos de referencia. Sin embargo, las computadoras deben identificar los objetos en las nubes de puntos según sus atributos y estructura. Las herramientas de clasificación automática de Global Mapper están diseñadas para buscar tipos específicos de estructuras en los datos. Por ejemplo, la herramienta de clasificación de suelo busca características en los puntos, como áreas de baja variación de elevación, el último retorno, etc. Para personalizar aún más este proceso, cada herramienta de clasificación automática cuenta con ajustes que permiten indicar a Global Mapper qué esperar de su nube de puntos en particular. Ajustar estos ajustes adecuadamente le ayudará a aprovechar al máximo las herramientas de clasificación automática.
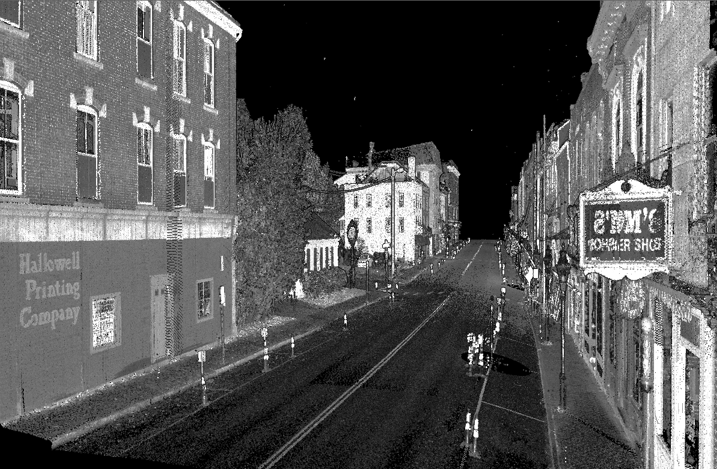 Las estructuras en esta nube de puntos se identifican fácilmente de forma visual.
Las herramientas de clasificación están diseñadas para ejecutarse en un orden específico: ruido, suelo, edificios y vegetación, líneas eléctricas y, finalmente, postes eléctricos. El orden es importante porque las herramientas buscan datos que ya han sido clasificados. Por ejemplo, la herramienta de clasificación de edificios y vegetación busca puntos a una distancia determinada del suelo. La herramienta de clasificación de postes eléctricos puede usar las líneas eléctricas para distinguir los postes de los árboles.
Clasificación de ruido
Primero, procese la nube de puntos con la herramienta de clasificación de ruido . Esta herramienta ayudará a eliminar los valores atípicos que, de otro modo, influirían negativamente en las demás herramientas de clasificación. Los puntos de ruido son aquellos que no representan la superficie ni las estructuras de los datos. Estos pueden deberse, por ejemplo, a aves que volaron entre el sensor y el suelo, a la lluvia que cayó en el conjunto de datos, a errores causados por la reflexión de la luz en un parabrisas, entre otros factores.
El cuadro de diálogo de clasificación de ruido consta de dos partes. Las opciones de elevación en la parte inferior del cuadro de diálogo clasificarán automáticamente todos los datos según un rango de elevación. Estos ajustes de elevación son opcionales.
El tamaño del contenedor base también se conoce como Vecindario. Esto indica la distancia a la que Global Mapper debe buscar otros puntos desde cada punto para identificar ruido. Los puntos aislados se clasificarán como ruido. Vea cómo se aplicó esto a la lluvia en una ciudad de Texas en la captura de pantalla a continuación. El reflejo de la resina provocó que apareciera ruido debajo y encima de la superficie, así como entre los edificios. La herramienta de clasificación de ruido clasificó todos esos puntos.
Configuración del terreno
Antes de ajustar la configuración, siempre es recomendable procesar los datos, o parte de ellos, con la configuración predeterminada para identificar qué estructuras de puntos se están omitiendo. La configuración predeterminada funciona bien con la mayoría de los datos, pero al igual que con otras herramientas de clasificación, a veces es necesario ajustarla para indicarle a Global Mapper qué esperar de los datos. Algunas de estas configuraciones ayudan a Global Mapper a diferenciar entre puntos terrestres y no terrestres, como el Ancho máximo de edificios. Hay dos configuraciones que suelen pasarse por alto: la Desviación mínima de altura y la Pendiente esperada del terreno.
La configuración de Desviación mínima de altura respecto a la media local indica a Global Mapper el grosor que debe tener la capa de suelo. Este valor se puede medir con la herramienta Perfil de ruta. Dibuje una ruta sobre una zona de suelo despejado y mida el grosor de la nube. Reduzca este valor para evitar que la nube se extienda por la base de árboles o edificios.
La opción Pendiente del terreno prevista solicita el grado de pendiente máximo de su conjunto de datos. Este valor se puede medir con la herramienta Perfil de trayectoria. En nubes de puntos con pendientes pronunciadas en ciertas áreas, es posible que deba procesar la nube por secciones según la configuración necesaria para cada área.
Estos ajustes de configuración te permitirán empezar y obtener mejores resultados con las herramientas de clasificación automática de puntos terrestres. No te pierdas las próximas publicaciones del blog sobre las demás herramientas de clasificación: edificios, vegetación, líneas eléctricas, postes eléctricos y segmentación.
Para obtener ayuda más específica sobre la clasificación de sus datos, póngase en contacto con nuestro equipo de soporte técnico . Encontrará más información sobre las herramientas y la configuración de clasificación lidar de Global Mapper en la base de conocimientos.
Para obtener lecciones completas sobre cómo administrar sus datos en Global Mapper, considere inscribirse en un curso de capacitación práctico en línea.
Para solicitar temas para el blog, envíe un correo electrónico a marketing@bluemarblegeo.com.