Cómo mejorar la precisión y la calidad del LiDAR
9 de diciembre de 2025Como ocurre con cualquier materia prima, la calidad de los datos de nube de puntos, como los obtenidos mediante lidar, afecta directamente a la calidad de sus productos derivados. Una nube de puntos con una precisión posicional inferior al estándar requerido generará un Modelo Digital de Terreno (MDT) impreciso ; los puntos mal clasificados darán lugar a una representación errónea de las características vectoriales extraídas; y los puntos de ruido que se encuentren por encima o por debajo del rango de elevación esperado probablemente corromperán cualquier análisis o flujo de trabajo de procesamiento de datos posterior.
Global Mapper Pro® ofrece una gran cantidad de herramientas para editar, filtrar y, en general, mejorar la calidad de los datos de nube de puntos. La nube de puntos actualizada se puede utilizar posteriormente en la amplia gama de herramientas de análisis de Pro , o bien se puede exportar para crear una versión mejorada de los datos lidar como producto final.
Filtrado durante la importación
Quien importe datos de nube de puntos a Global Mapper observará que al cargar un archivo se presentan varias opciones para especificar qué puntos se importarán. Estas opciones incluyen cargar solo los puntos dentro de los límites seleccionados, recortar los puntos importados y reducir el tiempo de carga y procesamiento. Si bien este filtrado integrado puede ser práctico, suele ser mejor comenzar examinando el conjunto de datos en su totalidad. Una revisión rápida de la distribución de puntos, las clasificaciones y las características generales después de la importación suele proporcionar el contexto necesario para decidir qué filtros ofrecerán los resultados más fiables.
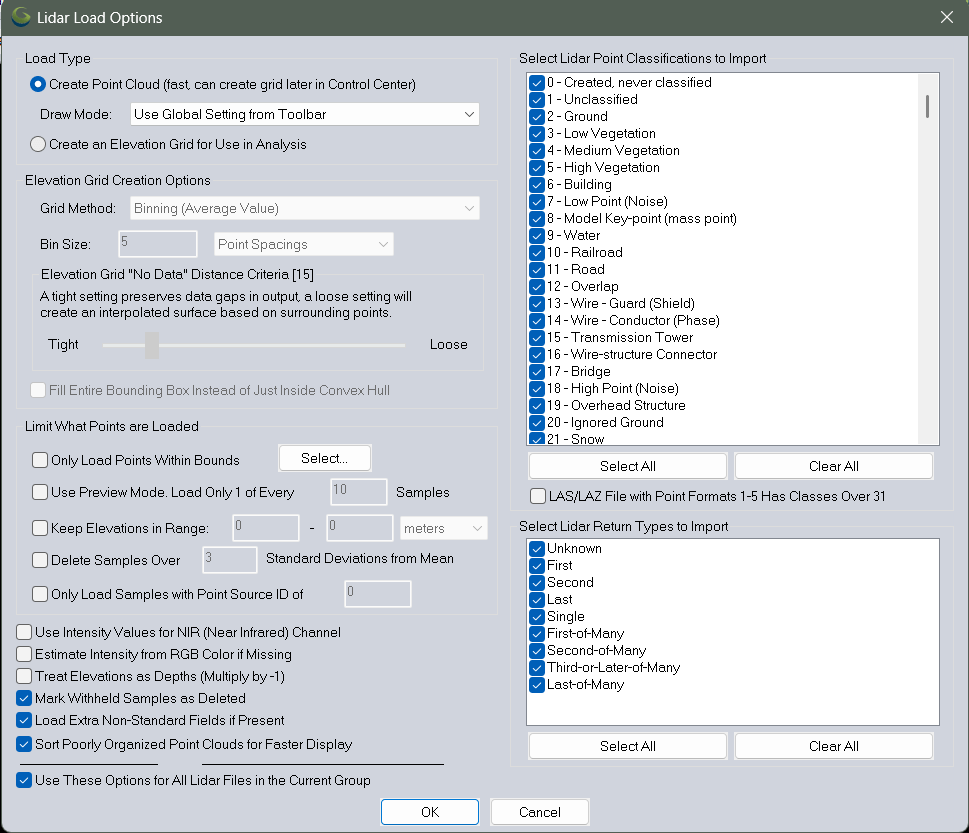 El cuadro de diálogo Importación de LiDAR ofrece numerosas opciones para filtrar los datos antes de que se muestren en la vista de mapa.
Acceso a los metadatos
A menudo, el primer paso para evaluar un conjunto de datos es simplemente observarlo. ¿La nube de puntos cubre completamente el área de interés o hay zonas sin cubrir? Al visualizarla en el visor 3D, ¿se aprecian picos verticales o zonas hundidas?
Más allá de esta verificación visual, un paso de control de calidad más exhaustivo comienza con los metadatos de la capa, disponibles al hacer clic con el botón derecho en la capa en el Centro de control. Allí, Global Mapper muestra detalles clave como el rango de elevación, la densidad y el espaciado promedio de los puntos, la fecha de recopilación y las clasificaciones de puntos existentes. Esta información ofrece una visión inmediata de cómo se capturaron los datos y qué contienen.
Con ese contexto en mente, puede pasar a tomar medidas de mejora específicas para corregir deficiencias, refinar las clasificaciones y fortalecer la fiabilidad general de la nube de puntos.
El proceso de mejora de la precisión y la calidad del lidar se divide en dos categorías generales: edición y filtrado. La edición suele implicar la actualización de las características de los puntos, mientras que el filtrado consiste en la eliminación de los puntos innecesarios o erróneos. A menudo, estos dos procedimientos se aplican de forma conjunta.
Edición de nubes de puntos
Uno de los pasos más comunes al trabajar con datos de nube de puntos es asignar o actualizar valores de clasificación para representar el tipo de superficie. Las clases más comunes incluyen suelo, edificios y vegetación, entre muchas otras. En algunos conjuntos de datos, especialmente los generados mediante fotogrametría, todos los puntos suelen comenzar sin clasificar, lo que hace necesario aplicar clases significativas antes de poder realizar cualquier análisis estructurado.
Clasificación manual
En Global Mapper Pro, las clasificaciones se pueden actualizar manualmente seleccionando los puntos que se desean modificar y aplicando la clase deseada mediante los botones de clasificación preconfigurados de la barra de herramientas. Si bien este método no es eficiente para reclasificaciones a gran escala, es ideal para retoques o ediciones rápidas en pequeños grupos de puntos, especialmente al trabajar en la vista de perfil de trayectoria (sección transversal).
Clasificación automática
Un flujo de trabajo más eficiente consiste en aprovechar las herramientas de clasificación automática , que analizan los datos lidar con algoritmos para detectar puntos que representan el suelo, vegetación alta o árboles, edificios, cables de servicios públicos aéreos y postes eléctricos. Otros objetos pueden aislarse para su clasificación manual mediante la herramienta de segmentación . Estos puntos reclasificados pueden utilizarse posteriormente para la creación de modelos digitales de terreno (MDT) o la extracción de características. Una vez clasificada una nube de puntos, es sencillo realizar análisis adicionales, como la creación de una cuadrícula de elevación o la extracción de árboles como características vectoriales.
El conjunto de herramientas de clasificación automática analiza nubes de puntos para identificar elementos como el suelo, la vegetación, edificios, líneas eléctricas aéreas y postes de luz. Se pueden aislar objetos adicionales para su revisión manual mediante la herramienta de segmentación . Una vez reclasificados, estos puntos pueden utilizarse en tareas posteriores, como la creación de un modelo de superficie o la extracción de elementos como árboles como capas de entidades.
Clasificación personalizada
Además de los modelos predefinidos, la herramienta de clasificación de nubes de puntos personalizadas permite a los usuarios definir sus propias clases y entrenar a Global Mapper Pro para que las reconozca. Tras proporcionar puntos de muestra que representen una característica consistente, el software analiza sus atributos y geometría para generar una firma de clasificación. Esta firma sirve de base para un modelo personalizado entrenado por el usuario.
Edición de los valores X, Y y Z
Otro aspecto de la calidad del lidar que se puede perfeccionar es la precisión posicional. Cuando un conjunto de datos no se alinea perfectamente con una capa de referencia u otra nube de puntos, Global Mapper Pro proporciona varias herramientas para corregir su posición 3D:
- Desplazamiento manual: Desplaza toda la capa a lo largo de los ejes X, Y y Z.
- Herramienta de control de calidad LiDAR: Compare la nube de puntos con los puntos de control, genere un informe de cualquier desviación y realice ajustes de posición si es necesario.
- Herramienta LiDAR de ajuste: Reposicione los puntos para alinearlos con una nube de puntos superpuesta y visualice las diferencias de elevación entre ellos. (Para una explicación más detallada, Consulta este blog relacionado.)
- Herramienta de rectificación de imágenes: Realinee una nube de puntos con un control terrestre 3D conocido utilizando el flujo de trabajo de rectificación.
Cada uno de estos métodos actualiza las coordenadas o elevaciones de los puntos para reflejar las correcciones aplicadas. Para obtener más información sobre cómo mejorar la precisión posicional de la nube de puntos, consulte este artículo.
Filtrado de datos de nube de puntos
Casi sin excepción, una nube de puntos deberá filtrarse antes de iniciar cualquier análisis, generación de superficies o extracción de características. El proceso de filtrado puede basarse en la extensión geográfica de los datos o, más comúnmente, en sus atributos o características inherentes.
Herramienta de visualización LiDAR
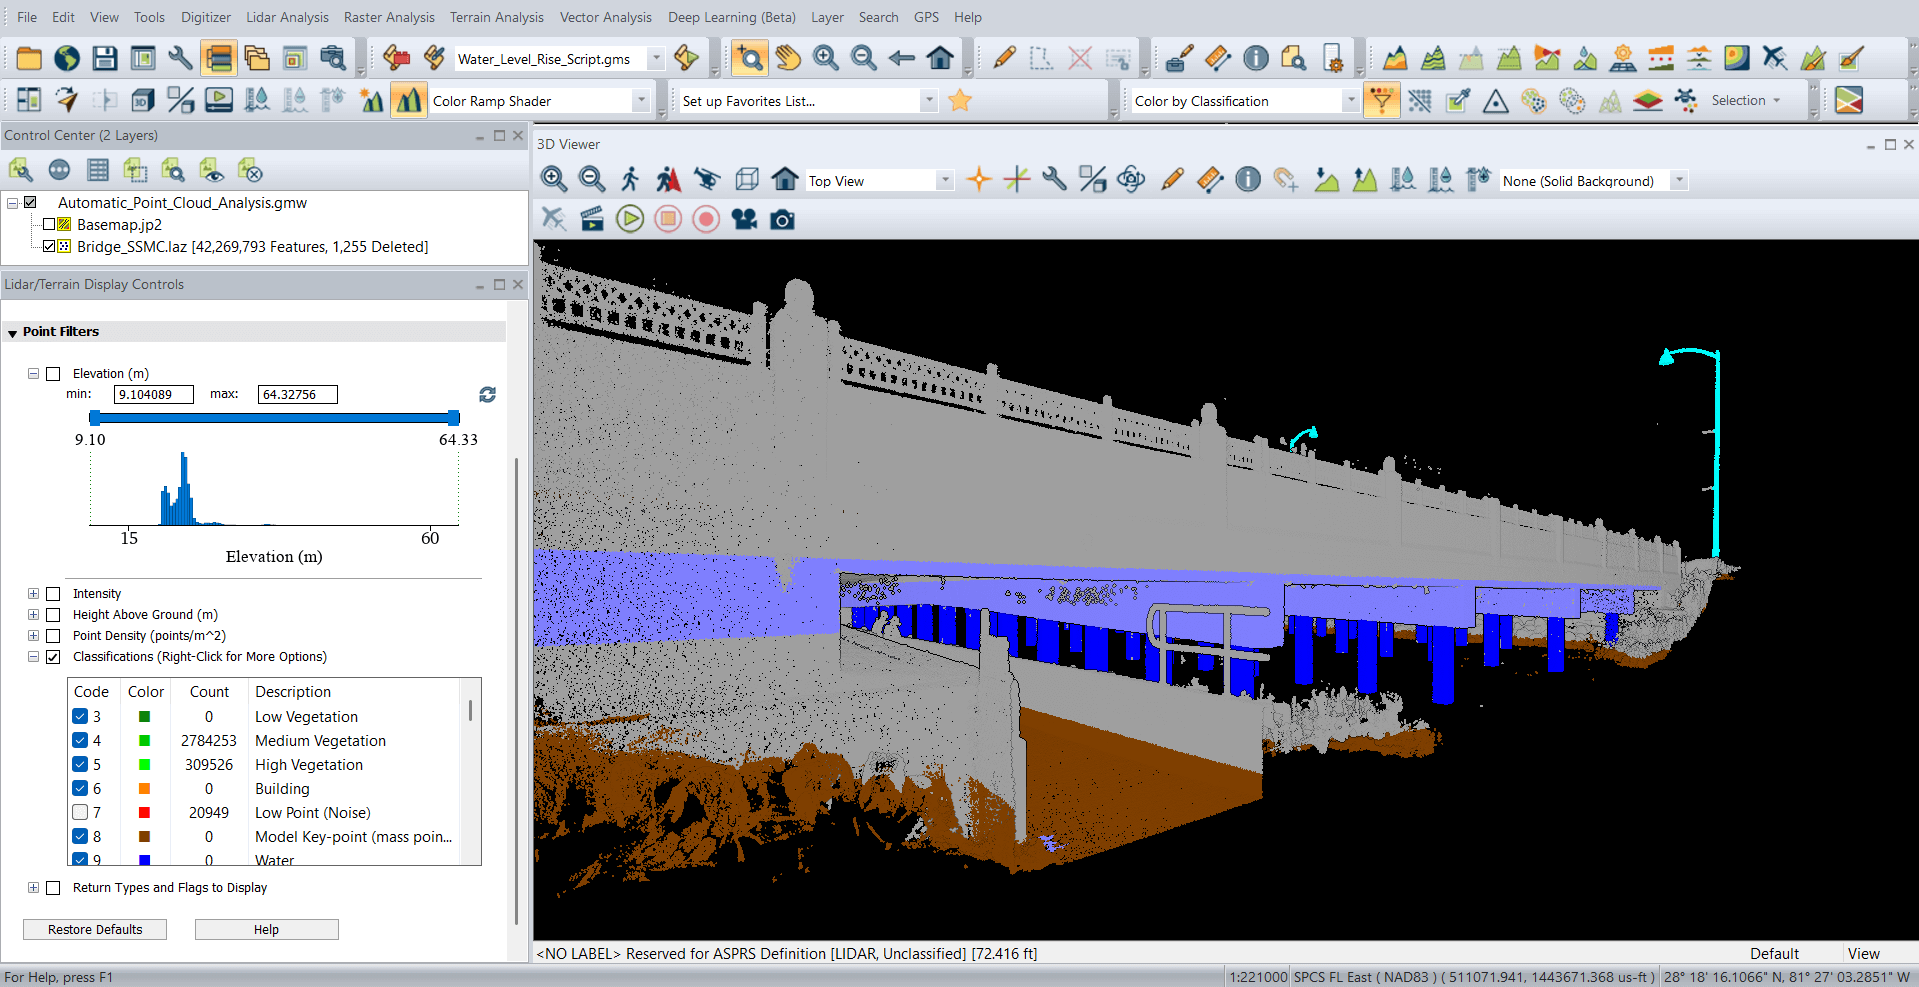
Dentro de los controles de visualización de Lidar/Terreno, recientemente renovados en la versión 26.2, se encuentra una interfaz de filtros de puntos que permite visualizar de forma rápida y sencilla los puntos que cumplen con criterios específicos, ya sea que la nube de puntos sea Lidar o fotogramétrica. Los atributos filtrables se completan y calculan automáticamente en función de los metadatos de los puntos, superando las limitaciones de los atributos integrados como la elevación, la intensidad o los valores RGB. Mediante los controles deslizantes del histograma, los usuarios pueden ajustar rápidamente qué puntos se muestran en tiempo real, lo que les brinda un control preciso sobre su conjunto de datos. Los puntos filtrados se ocultan, pero no se eliminan y se pueden restaurar en cualquier momento.
Filtrado geográfico
Al igual que con cualquier dato vectorial, una nube de puntos se puede recortar según la extensión de un polígono preseleccionado, lo que proporciona un método sencillo para eliminar la redundancia en cualquier proceso posterior. Esta es quizás la opción de filtrado más útil disponible durante la importación de datos, pero también se puede aplicar después de que los datos se hayan cargado.
La proximidad entre puntos también puede utilizarse como base para el filtrado. La herramienta de adelgazamiento de Global Mapper Pro elimina puntos según un requisito de densidad o espaciado definido, conservando únicamente el punto con la elevación máxima, mínima o media en su entorno inmediato. Esto resulta especialmente útil al trabajar con nubes de puntos de alta densidad creadas fotogramétricamente.
De forma similar, la herramienta Puntos clave del modelo también reduce el tamaño de una nube de puntos, pero su objetivo es diezmarla hasta la menor cantidad de puntos necesarios para representar las características de los datos.
Eliminación de ruido
Los puntos de ruido se definen como aquellos que se encuentran fuera del rango de elevación normal dentro de un área local específica. Estos puntos pueden deberse a problemas en el proceso de recopilación de datos, anomalías físicas en el área objetivo, como aves que vuelan por debajo de la aeronave, o a muchas otras razones. La herramienta de identificación de ruido de Global Mapper Pro puede reclasificar los puntos de ruido o eliminarlos inmediatamente, según un conjunto predefinido de parámetros y umbrales de elevación.
Filtrado por clasificación
El primer paso en el proceso de transformación de una nube de puntos en un modelo digital de elevación (MDE) ráster consiste, necesariamente, en la eliminación de los puntos que no se clasifican como terreno . Conservar los puntos que no son terreno o que no están clasificados generará una superficie que incluye elementos de la superficie y no reflejará la morfología del terreno desnudo del área objetivo. El filtrado en este contexto es un proceso sencillo de selección de clases, que puede aplicarse tanto a la visualización de los puntos en pantalla como durante el proceso de creación de la cuadrícula o la superficie. En ambos casos, las elevaciones asignadas a los píxeles en la capa ráster resultante se derivarán del subconjunto seleccionado de la nube de puntos.
Exportación de nube de puntos
Si bien Global Mapper Pro ofrece una amplia gama de herramientas de edición y filtrado, es importante tener en cuenta que los procedimientos de mejora descritos en este artículo no se guardan automáticamente en los archivos originales ni en las capas cargadas. Para guardar los resultados de cualquiera de los procedimientos de mejora de la nube de puntos en un archivo, los datos se pueden exportar en el formato de nube de puntos adecuado. La nueva capa heredará todas las características de los puntos modificados y se limitará a aquellos puntos que se hayan conservado después de filtrar o eliminar los puntos innecesarios.
Las potentes herramientas de análisis, extracción y generación de superficies de Global Mapper Pro son, comprensiblemente, las que más atención y elogios reciben de los profesionales geoespaciales. Sin embargo, es importante destacar también el papel fundamental que desempeñan sus herramientas de edición y filtrado en estos procesos. Cuanto mejor sea la calidad de la materia prima, mejor será el producto final.
Si desea obtener más información sobre Global Mapper Pro y sus herramientas de precisión lidar, descargue una prueba gratuita de 14 días y solicite una demostración hoy mismo . Para más información, contáctenos.
Si te ha gustado este blog, también te pueden resultar útiles estos otros recursos para mejorar la precisión y la calidad de tu lidar:


