Tipps zur Gebäude- und Vegetationsklassifizierung
November 29, 2022Willkommen zu Teil 2 der Reihe „Tipps zur Fehlerbehebung bei der Punktwolkenklassifizierung“. In diesem Beitrag möchten wir Ihnen helfen, die automatischen Klassifizierungswerkzeuge von Global Mapper besser zu verstehen und sie an die jeweiligen Unterschiede in Punktwolken anzupassen. Im ersten Teil haben wir uns mit der Klassifizierung von Rauschen und Boden befasst. Als Nächstes widmen wir uns dem Werkzeug zur Klassifizierung von Nicht-Boden-Elementen, das für die Klassifizierung von Gebäuden und Vegetation verwendet wird.
Stellen Sie zunächst sicher, dass Rauschen und Bodenpunkte im Datensatz klassifiziert wurden. Wie im vorherigen Blogbeitrag erwähnt, sollten die Klassifizierungswerkzeuge grundsätzlich in einer bestimmten Reihenfolge ausgeführt werden: Rauschen, dann Boden, vor Gebäuden und Vegetation. Diese Reihenfolge ist wichtig, da die Klassifizierung von Gebäuden und Vegetation unter anderem die Suche nach Punkten in einer bestimmten Höhe über dem Boden umfasst. Eine fehlerhafte Bodenklassifizierung ist eine schlechte Grundlage für nachfolgende Klassifizierungen.
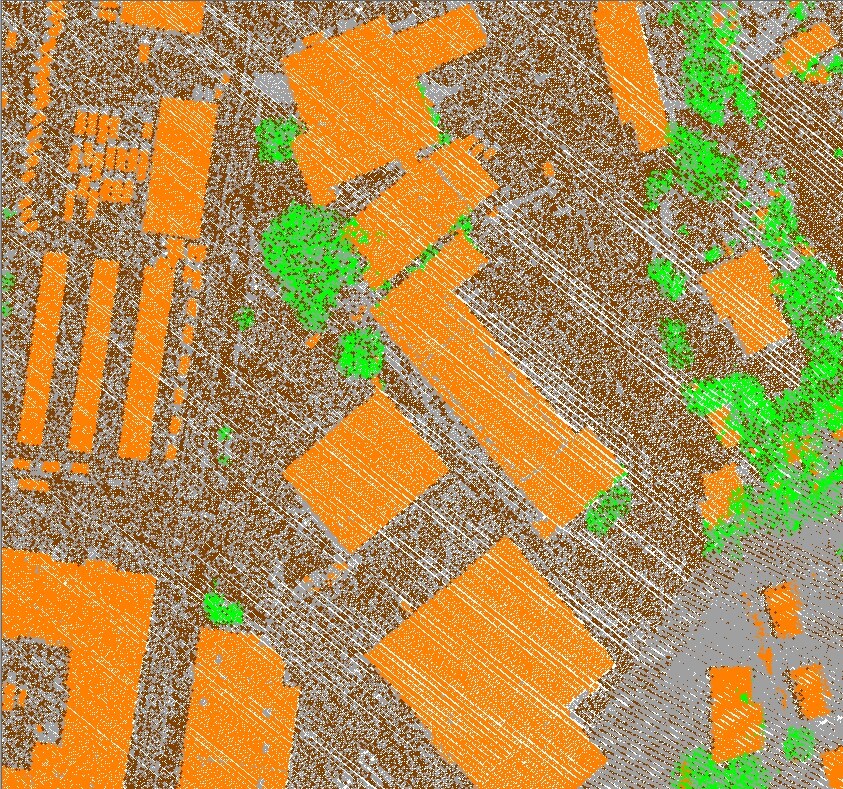
Als Gebäude klassifizierte Punkte sind orange, Vegetation grün.
Das Tool zur Klassifizierung von Nicht-Boden-Daten bietet zwei verschiedene Klassifizierungsmethoden: Segmentierung und Rasterung . Diese Optionen analysieren die Daten auf unterschiedliche Weise und eignen sich je nach Datenerfassungsmethode für verschiedene Datenstrukturen. Wie bei jedem automatischen Klassifizierungstool empfiehlt es sich, vor der Anpassung der Einstellungen die Daten oder einen Teil davon mit den Standardeinstellungen zu analysieren, um zu erkennen, welche Punktstrukturen nicht erkannt werden.
Rastermethode
Die Rastermethode ist die ursprüngliche Methode. Lidar-Daten wurden früher hauptsächlich von Starrflügelflugzeugen erfasst, und genau für diese Art von Daten wurde diese Methode entwickelt. Sie wurde weitgehend durch die Segmentierungsmethode abgelöst. Für Daten, die mit anderen Mitteln als Starrflügelflugzeugen erfasst wurden, verwenden Sie die Segmentierungsmethode.
Die Rastermethode sucht nach ebenen oder flachen Gebäudestrukturen. Sie unterteilt die Daten in Rasterzellen (daher der Name) und passt die Punkte jeder Zelle an eine Ebene an. Diese Ebenen repräsentieren flache Gebäudestrukturen. Punkte, die weit von der Ebene entfernt sind, werden als Vegetation markiert. Das bedeutet, dass Punkte, die nicht annähernd auf derselben Ebene oder flachen Oberfläche wie ihre Nachbarn liegen, als Vegetation angenommen werden.
Falls Gebäudepunkte nicht berücksichtigt werden, versuchen Sie, die Einstellung „Maximaler Abstand zwischen Ebene und Fläche“ zu erhöhen . Diese Einstellung bestimmt, wie weit Punkte von der Ebene/Wand/flachen Oberfläche entfernt sein dürfen, um noch als Teil der Oberfläche gezählt zu werden. Durch Erhöhen dieser Einstellung kann auch verhindert werden, dass Punkte auf Gebäudespitzen fälschlicherweise als Vegetation klassifiziert werden.
Die Einstellungen „Mindesthöhe über dem Boden“ und „Mindestabstand zur Vegetation“ sind die wichtigsten Parameter für die Klassifizierung hoher Vegetation. Die Mindesthöhe über dem Boden legt den Schwellenwert für den Beginn der Nicht-Boden-Klassifizierung fest. Diese Einstellung hilft, andere Bodenmerkmale wie niedrige Vegetation, Steine und Autos auszusortieren. Der Mindestabstand zur Vegetation definiert den Mindestabstand zwischen Punkten, ab dem ein Bereich als Vegetation gilt. Dies ist hilfreich, da Vegetationsflächen im Vergleich zu geschlosseneren Oberflächen wie Gebäuden tendenziell weit verstreute Punkte aufweisen.
Falls Vegetation an Gebäuderändern fälschlicherweise als Vegetation klassifiziert wird, versuchen Sie, den Mindestabstand zur Vegetation zu erhöhen . Dieser Wert legt fest, wie weit ein Punkt von einer Ebene entfernt sein muss, um als Vegetation klassifiziert zu werden.
Falls das Werkzeug dichte Vegetation nicht klassifiziert, stellen Sie sicher, dass Sie genügend Bodenpunkte in bewachsenen Gebieten haben, um den Boden von der Vegetation zu unterscheiden. Da einige Parameter der Werkzeuge zur Klassifizierung und Extraktion von Nicht-Boden-Daten die Höhe berücksichtigen, benötigen Sie klassifizierte Bodenpunkte, anhand derer Sie die relative Höhe anderer Punkte bestimmen können.
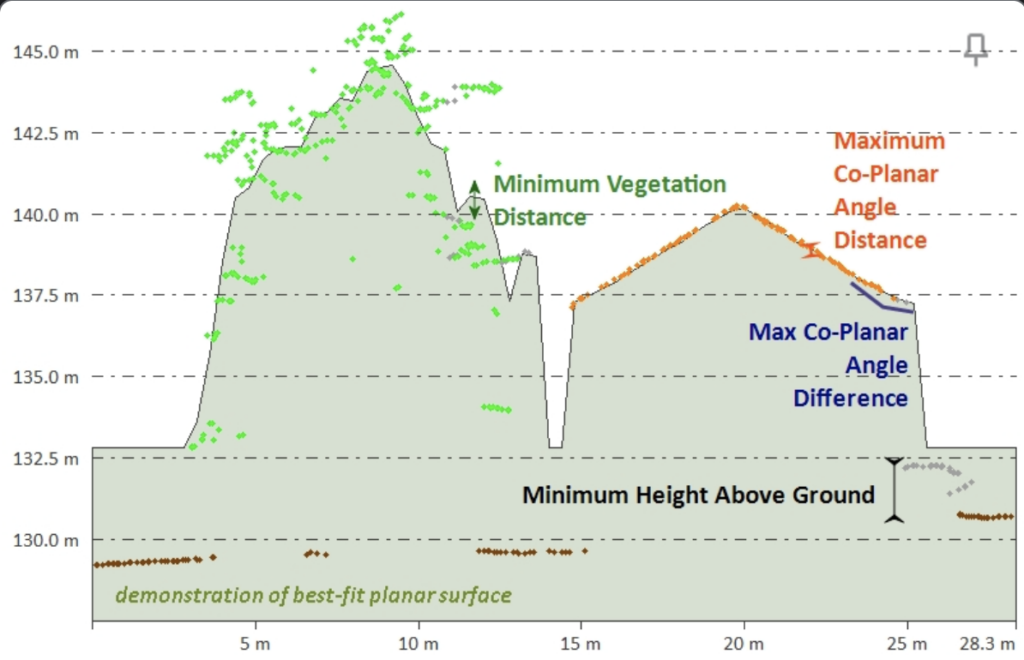
Sehen Sie in diesem Diagramm aus der Wissensdatenbank , wie sich diese Einstellungen auf verschiedene Datenstrukturen auswirken können.
Segmentierungsmethode
Neben Lidar-Daten, die von Starrflüglern erfasst werden, gibt es mittlerweile auch Daten von UAVs, Hubschraubern, terrestrischen Scannern, photogrammetrischen Punktwolken und anderen Quellen. Die Segmentierungsoption wurde entwickelt, um diese anderen Punktwolkenquellen besser zu klassifizieren und zu verarbeiten.
Ähnlich dem neueren, eigenständigen Segmentierungstool gruppiert die Segmentierungsmethode Punkte anhand ihrer Ähnlichkeit mit ihren Nachbarn. Durch die Betrachtung der Punkte im dreidimensionalen Raum anstelle eines zweidimensionalen Rasters lassen sich Gebäudepunkte in der Nähe oder unter Vegetation besser identifizieren.
Die Nachbarschaftsgröße entspricht der Auflösung. Ein Abstand von 3.5 Punkten ist für die meisten luftgestützten LiDAR-Systeme in der Regel ausreichend. Für dichtere terrestrische Daten empfiehlt sich ein Abstand von etwa 30 cm. Beachten Sie: Ist die zu untersuchende Nachbarschaft zu klein, erscheinen viele Objekte flach. Beispielsweise wirkt die Seite eines Baumes flach, wenn der Untersuchungsbereich nur wenige Zentimeter breit ist.
Der Parameter „Standardabweichung“ steuert, wie stark die Punkte in Segmente gruppiert werden. Da die Segmente selbst für die Klassifizierung ausgewertet werden, reichen in der Regel zwei oder drei Standardabweichungen aus. Sobald die Punkte in Cluster gruppiert sind, werden mithilfe der minimalen Clustergröße Segmente verworfen, die zu klein sind, um klassifiziert werden zu können.
Diese Einstellungsanpassungen sollten Ihnen den Einstieg erleichtern und bessere Ergebnisse bei der automatischen Klassifizierung von Gebäuden und Vegetation ermöglichen. Bleiben Sie dran für zukünftige Blogbeiträge zu den weiteren Klassifizierungswerkzeugen: Stromleitungen und Strommasten sowie Segmentierung.
*Update: Die Segmentierungsmethode wurde in Version 24.1 um die Mastklassifizierung erweitert. Weitere Informationen zu den neuen Einstellungen finden Sie in der Wissensdatenbank zu Version 24.1 . Lesen Sie mehr über das neue Werkzeug zur Mastklassifizierung in diesem Blogbeitrag: Strommasten mit der neuen Segmentierungsoption in Global Mapper klassifizieren.
Wenden Sie sich an unser technisches Support-Team, um detailliertere Unterstützung bei der Klassifizierung Ihrer Daten zu erhalten. Weitere Informationen zu den Lidar-Klassifizierungswerkzeugen und -einstellungen von Global Mapper finden Sie hier in der Wissensdatenbank.
Um umfassende Anleitungen zur Datenverwaltung in Global Mapper zu erhalten, empfiehlt sich die Teilnahme an einem praxisorientierten Online-Schulungskurs.
Für Themenvorschläge zum Blog senden Sie bitte eine E-Mail an marketing@bluemarblegeo.com.


