Global Mapper Pro를 사용하여 포인트 클라우드 간의 거리를 평가하는 방법
2023 년 4 월 13 일포인트 클라우드 간 거리를 평가하는 것은 파일 편집 내용, 사진측량 정확도, 시간 경과에 따른 지형 변화 감지, 또는 라이다 센서 유형의 정확도를 평가하는 데 매우 유용한 방법입니다. Global Mapper의 포인트 클라우드 비교 도구를 사용하면 두 포인트 클라우드 간의 고도를 쉽게 비교할 수 있습니다. Global Mapper Pro 버전 24.1에는 차이 히스토그램 생성 기능과 측정된 거리를 더욱 효과적으로 시각화할 수 있는 새로운 색상 옵션이 포함되어 있습니다.
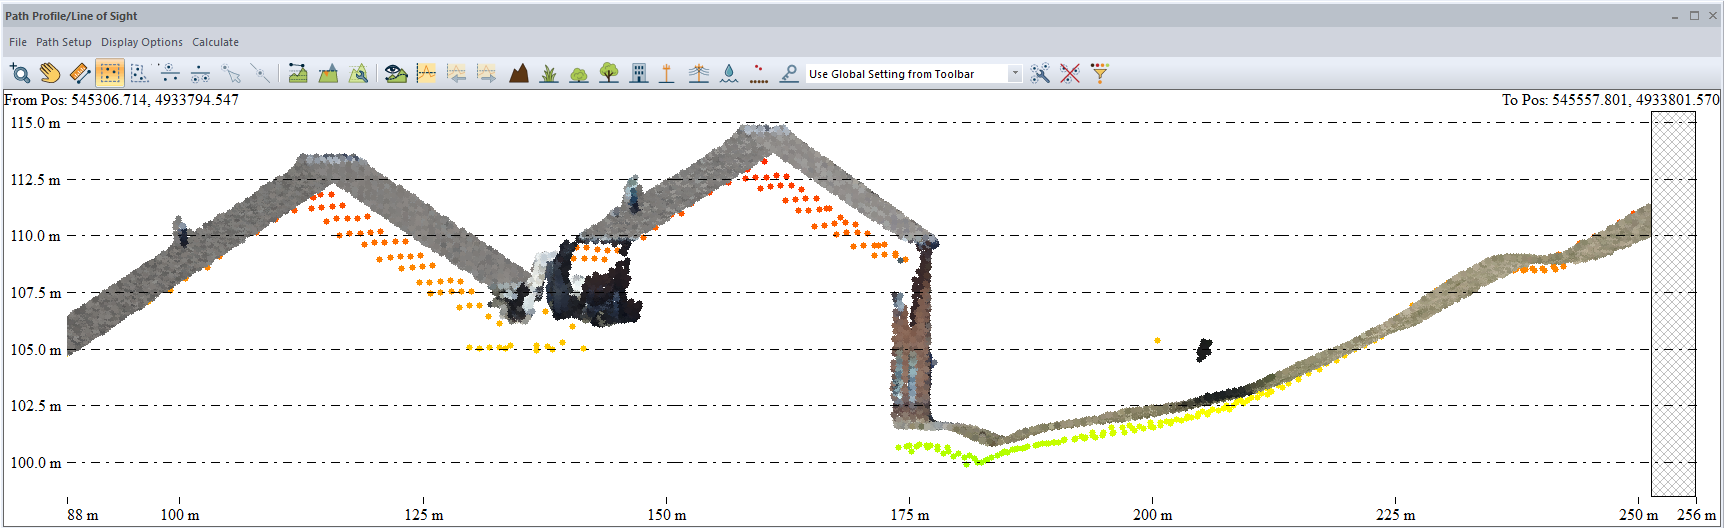 경로 프로파일 도구를 사용하면 P2P로 생성된 클라우드(RGB)와 LiDAR 데이터(고도에 따라 음영 처리됨) 간의 미세한 고도 차이를 확인할 수 있습니다. 포인트 클라우드 비교 도구를 사용하면 이 거리를 정량화할 수 있습니다.
포인트 클라우드 유형
포인트 클라우드는 지표면과 그 위에 있는 모든 것을 측정하는 일반적인 방법입니다. GIS에서는 크게 LiDAR 포인트 클라우드 와 사진측량 포인트 클라우드 두 가지 유형이 있습니다 . Global Mapper에서는 두 유형 모두 동일한 도구를 사용하지만, 각 유형의 한계를 아는 것이 사용자에게 유용합니다. LiDAR 포인트 클라우드와 사진측량 포인트 클라우드를 비교할 때는 먼저 ' LiDAR 필터' 도구를 사용하여 다른 모든 분류를 해제하고 지표면 포인트만 필터링하는 것이 좋습니다 . 사진측량의 한계 중 하나는 빽빽한 숲의 캐노피를 투과할 수 없다는 것입니다. LiDAR로 측정한 지표면 포인트와 사진측량으로 캡처한 가장 낮은 지점을 비교하면 나무 크기만큼의 오차가 발생할 수 있습니다. 이러한 오차는 식생 높이를 측정할 때 유용하게 활용될 수 있습니다(Thomas, 2020).
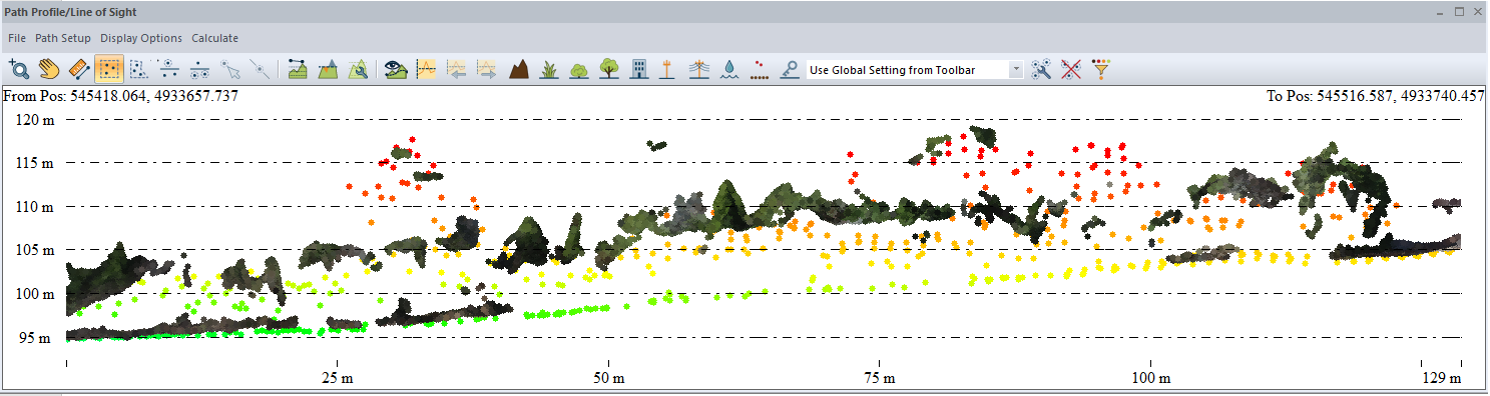 이 숲의 경로 단면도를 보면 사진측량으로 생성된 포인트 클라우드의 어두운 점들이 라이다처럼 지면을 항상 정확하게 포착하지 못하는 것을 알 수 있습니다.
포인트 클라우드 비교 도구
포인트 클라우드 비교 도구는 포인트 클라우드 세트 간의 3D 변화 감지를 수행하여 허용된 최소 차이보다 더 많이 변화한 포인트를 찾습니다. 즉, 한 포인트 클라우드에서 다른 소스/제어 포인트 클라우드로부터 설정된 거리보다 더 멀리 떨어진 포인트를 찾습니다. 이 도구에는 버전 24.1의 픽셀-포인트(P2P) 워크플로 업데이트의 일환으로 추가 기능이 포함되었습니다. 이는 일반적으로 더 정확한 LiDAR 데이터와 비교하여 조밀한 사진측량 포인트 클라우드의 정확도를 측정하는 개선된 방법입니다. 모든 설정은 물론 기술 자료에 설명되어 있지만 , 이 두 가지 새로운 선택적 설정에 대해서는 더 자세히 살펴보는 것이 좋습니다.
차이 보고 옵션을 선택하면 세 개의 창이 생성됩니다. 이 중 두 개는 소스(비교 대상)와 참조(변경 사항 찾기)에 있는 점들의 개수와 거리를 표시하는 거리 히스토그램입니다. 이상적으로는 점들의 오차 분포가 종 모양 곡선으로 나타나는 정규 분포를 따릅니다.
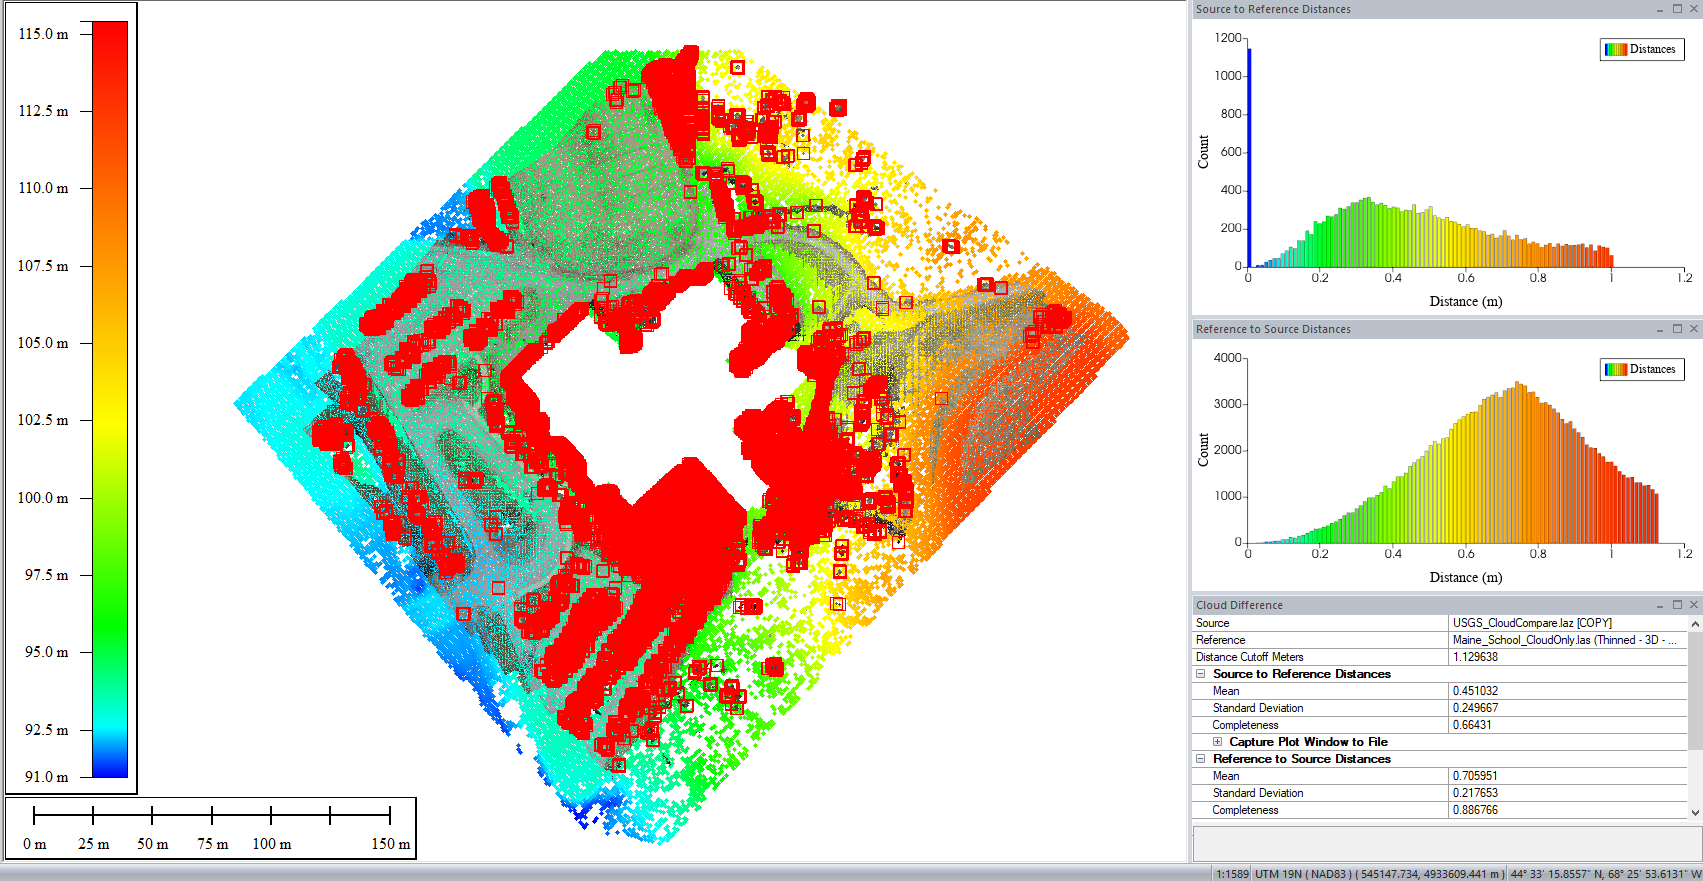 도구 사용이 완료되면 측정된 차이가 있는 지점들이 자동으로 선택(빨간색)되어 새 레이어에 복사하여 붙여넣을 수 있는 옵션이 제공됩니다.
'가장 가까운 지점까지의 거리를 일반 필드에 저장' 옵션 을 사용하면 측정된 거리를 포인트 클라우드 색상으로 시각화할 수 있습니다. 처리 후, LiDAR 그리기 모드를 '일반'으로 변경하면 이러한 결과를 확인할 수 있습니다. '일반'은 .LAS/.LAZ 파일 형식에 내장된 추가 속성 옵션을 설명하는 용어입니다. Global Mapper는 이 개방형 속성을 활용하여 사용자가 원하는 경우 계산된 거리 값을 LiDAR 데이터의 일부로 내보낼 수 있도록 합니다.
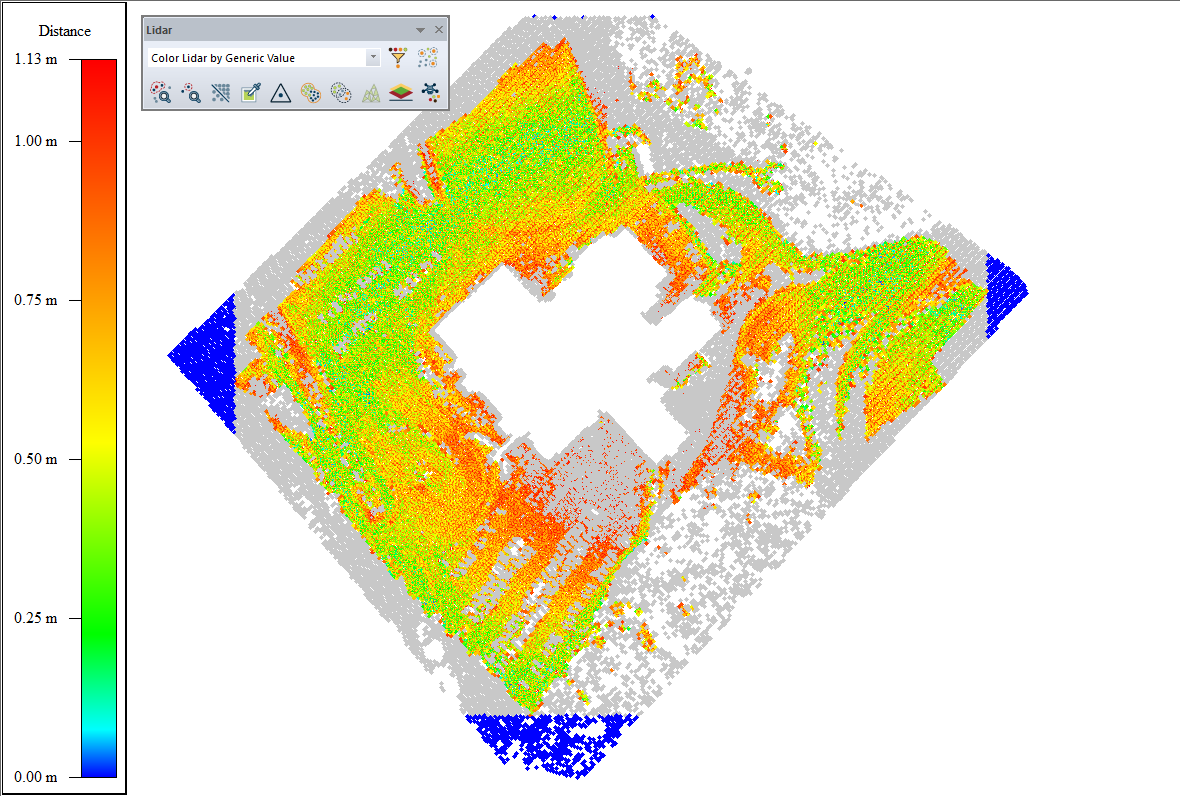 '일반 값으로 색상 지정' 색상은 활성화된 셰이더에 따라 결정됩니다. 사용되는 색상을 변경하려면 드롭다운 메뉴 또는 구성 메뉴에서 셰이더를 변경하십시오.
두 클라우드 간의 차이점을 평가한 후에는 [포인트 클라우드 맞춤] 도구를 사용하여 한 클라우드의 위치를 다른 클라우드에 맞게 조정할 수 있습니다.
유사한 워크플로는 래스터 차분으로 , 포인트 클라우드를 솔리드 래스터 그리드 또는 디지털 고도 모델(DEM)로 변환한 다음, 지형 레이어 결합/비교 도구를 사용하여 빼면 측정된 차이를 표시하는 차분 래스터 또는 디지털 고도 차분 레이어가 생성됩니다.
포인트 클라우드와 지상 기준점 (GCP) 간의 거리를 측정하려면 Lidar QC 도구를 사용하십시오 . 거리를 측정한 후 Lidar QC는 포인트 클라우드를 GCP에 더 가깝게 이동시켜 거리를 줄이는 옵션을 제공합니다.
지금 바로 Global Mapper Pro를 14일 무료 체험 해 보세요 ! 궁금한 점이 있으면 언제든지 문의해 주세요!
출처 :
Amanda F. Thomas, Amy E. Frazier, Adam J. Mathews & Carlos E. Cordova (2020) 급격한 지형 변화 및 초목 피복이 UAS-SfM 기반 고도 모델의 수직 정확도에 미치는 영향, 응용 지리학 논문집, 6:4, 336-351, DOI: 10.1080/23754931.2020.1782254


