라이다 데이터 결합
2022 년 11 월 1 일최근 포인트 클라우드 간의 정렬을 시각화하는 스와스 분리 도구가 추가됨에 따라 , Global Mapper에서 포인트 클라우드를 측정, 조정 및 결합하는 데 사용할 수 있는 다양한 도구를 검토해 보는 것이 좋겠다고 생각했습니다.
Global Mapper 의 가장 큰 장점 중 하나 는 여러 벡터 레이어를 하나로 병합하는 과정이 매우 간단하다는 점입니다. 먼저 병합할 모든 포인트 클라우드 피처를 선택한 다음 키보드 명령어를 사용하여 새로 생성된 레이어에 복사하여 붙여넣기만 하면 됩니다. 이 간단한 단계는 파일을 내보내거나 복잡한 파일 관리 과정을 거칠 필요가 없습니다. 이렇게 하면 선택한 포인트 클라우드에서 단일 데이터셋이 생성되지만, 정확도가 보정되지는 않습니다. 데이터셋 간에 불일치나 충돌이 있는 경우, 새롭게 병합된 포인트 클라우드에도 그대로 남아 있습니다. 따라서 최종 포인트 클라우드를 생성하기 전에 Global Mapper의 다양한 도구를 사용하여 이러한 차이를 측정하고 보정할 수 있습니다.
스와스 분리(Swath Separation)를 시각화 도구로 활용
스와 스 분리 도구는 스와스 분리 이미지(SSI) 생성을 위한 USGS Lidar 기본 사양을 충족합니다 . 생성된 8비트 이미지는 빨강, 초록, 노랑색을 사용하여 스와스 간의 일치 정도를 나타냅니다. Lidar에는 포인트 소스 ID 속성이 있어야 합니다. 이 속성이 없더라도 걱정하지 마세요. 각 스와스를 결합하기 전에 수동으로 별도의 레이어로 저장하여 이 도구를 실행할 수 있습니다.
각 스캔 영역 간의 정확도를 측정하는 것은 상대적 정확도, 즉 포인트 클라우드의 내부 품질을 잘 나타내는 지표입니다. 이 방법은 지면 측정값을 고려하지 않으므로 절대적 정확도를 측정하는 것은 아니지만, 각 스캔 영역의 강점을 시각적으로 평가하는 데 유용합니다. 예를 들어, 미국 메인주 오거스타에 있는 메인 주 의사당 건물의 이미지를 보면 두 스캔 영역 사이의 지면 포인트들이 매우 유사한 것을 알 수 있습니다. 이 포인트들은 녹색 픽셀로 표시됩니다. 건물과 초목 가장자리 주변에서는 빨간색/노란색으로 나타나는 차이가 보입니다. 이는 두 스캔 영역과 건물의 위치 사이의 각도 차이 때문에 발생합니다. 남쪽 스캔 영역(빨간색 포인트 클라우드)은 건물의 남쪽 면을 포착했지만, 북쪽 스캔 영역(파란색)에서는 해당 부분을 포착하지 못했습니다. 이 예시는 도구의 작동 방식을 잘 보여주는 좋은 사례이지만, 여기서 진정한 상대적 정확도 측정 기준은 두 스캔 영역 모두에서 동일하게 잘 보이는 지면의 비율입니다.
포인트 클라우드 맞춤
앞서 언급했듯이 두 개의 포인트 클라우드를 복사하여 하나로 붙여넣는다고 해서 겹치는 부분이 정확하게 맞춰지도록 조정되는 것은 아닙니다. Global Mapper에는 이를 위한 전용 도구인 ' 포인트 클라우드 맞춤(Fit Point Clouds)' 도구가 있습니다. 이 도구는 두 포인트 클라우드를 자동으로 정렬하여 X, Y, Z 좌표 차이를 최소화합니다. 두 포인트 클라우드를 서로 비교하거나 지상 기준점(GCP)과 비교할 수 있습니다. 이 기능은 비행 경로가 정확히 일치하지 않거나 사진측량 포인트 클라우드를 라이다 데이터에 맞춰 조정할 때 유용합니다.
일반적으로 사진측량 포인트 클라우드는 이미지에서 생성되는 방식의 특성상 라이다 포인트 클라우드보다 정확도가 다소 떨어지지만, 고밀도 포인트 클라우드를 생성하는 데 있어 더 비용 효율적인 방법입니다. 다음은 사진측량으로 생성된 포인트 클라우드(컬러/RGB)와 USGS 포인트 클라우드(청록색/녹색)를 비교한 예입니다. 이미지를 움직여 보면 '포인트 클라우드 맞춤' 도구를 사용하여 고밀도 포인트 클라우드를 희소한 라이다 포인트 클라우드에 맞게 조정한 것을 확인할 수 있습니다. 이는 동적으로 조정된 것으로, 평평한 잔디밭은 약 5m 간격으로 배치된 반면, 키가 큰 초목은 훨씬 더 높은 간격으로 배치되었습니다. 각 영역은 ICP(Inverse Point Cloud) 방식을 사용하여 조정되었으며, 이에 대한 자세한 내용은 기술 자료 에서 확인할 수 있습니다.
지상 기준점(GCP)에 맞춰 라이다를 조정하세요.
실제 수직 정확도 또는 절대 수직 정확도를 측정하려면 포인트 클라우드를 비교 및/또는 조정할 기준 데이터가 필요합니다. 지표면을 나타내기 위해 현장에서 고정밀 GPS 장치를 사용하여 수집한 지상 기준점(GCP)을 사용할 수 있습니다. LiDAR QC 도구를 사용하면 GCP와 포인트 클라우드 간의 고도 차이를 측정하고, GCP에 맞게 포인트 클라우드를 조정할 수 있습니다.
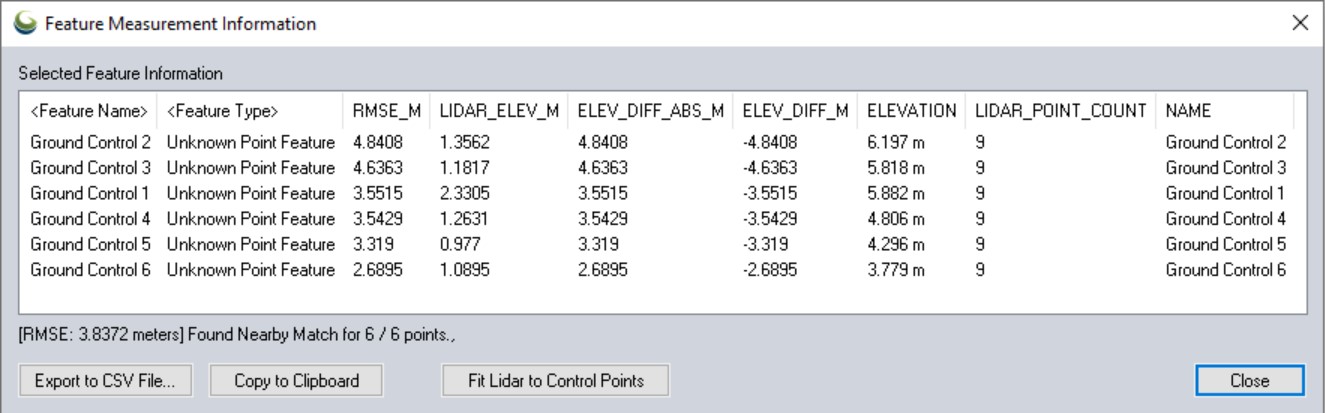 포인트 클라우드와 지상 기준점 사이의 측정값.
포인트 클라우드에 변경 사항을 적용하기 전에 Global Mapper는 GCP와 클라우드 간의 거리 및 오차 측정값을 표시합니다. 여기에는 제곱평균오차(RMSE), GCP의 고도, 비교에 사용된 LiDAR 포인트 수, GCP 고도와 LiDAR 고도 간의 차이가 포함됩니다. 이 창에서 "LiDAR를 제어점에 맞추기" 버튼을 누르면 설명된 대로 포인트 클라우드를 조정할 수 있습니다.
이러한 조정 사항은 데이터를 복사하여 새 레이어로 결합하거나 Global Mapper에서 내보낼 때 유지됩니다. 기본적으로 포인트 클라우드에 대한 모든 편집 내용은 작업 공간에만 저장됩니다. 원본 파일은 컴퓨터에 그대로 보존됩니다. 이러한 편집 내용을 유지하려면 작업 공간(.gmw) 파일을 저장하거나, 패키지 파일(.gmp)로 동료에게 보내거나, 다른 소프트웨어에서 사용할 수 있도록 파일을 내보낼 수 있습니다.
지금 바로 Global Mapper v24 무료 체험판을 다운로드하여 이러한 LiDAR 도구들을 비롯한 다양한 기능을 사용해 보세요 ! 궁금한 점이 있으면 언제든지 문의해 주세요.


