Classification des poteaux électriques avec la nouvelle option de segmentation dans Global Mapper
21 marsL' outil d'analyse automatique de nuages de points Global Mapper Pro permet de classifier les poteaux électriques grâce à une méthode de segmentation appelée « maximum de vraisemblance ». Cet outil fonctionne en identifiant des formes cylindriques dans le nuage de points, de la même manière que les plans servent à identifier les murs des bâtiments. Les éléments du nuage de points sont identifiés en fonction de leur forme et de leurs attributs. Cet article de blog décrit le fonctionnement interne de l'outil et propose des recommandations de paramétrage. Il n'est pas nécessaire de comprendre le principe de la segmentation pour utiliser l'outil, mais c'est un sujet intéressant !
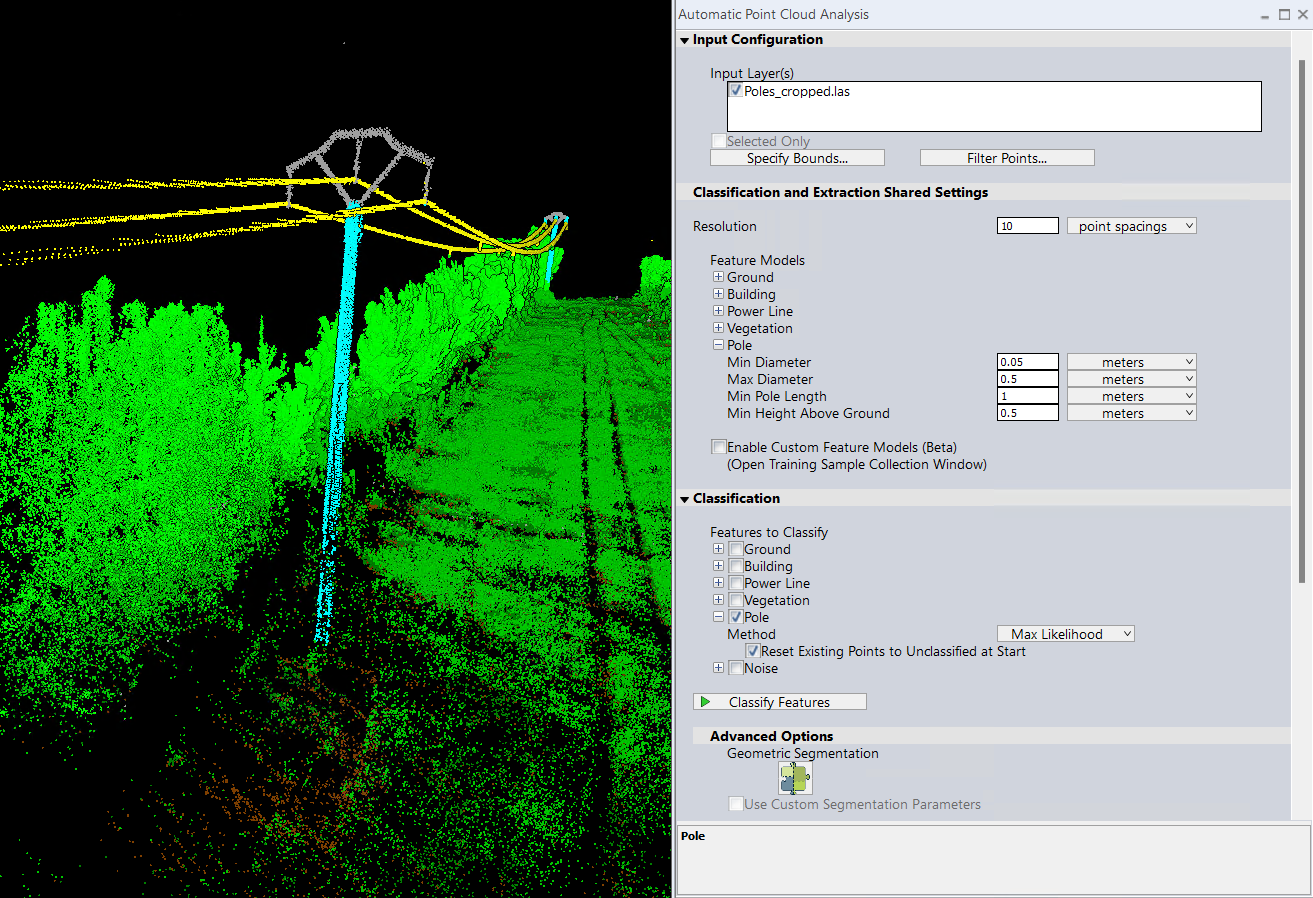 L'option de classification des poteaux électriques ne fonctionne que sur les poteaux cylindriques.
Comment la segmentation est utilisée pour trouver les pôles
La segmentation (maximum de vraisemblance) est une méthode de classification conçue spécifiquement pour les données lidar modernes. À l'origine, ces données étaient collectées à l'aide d'un capteur aéroporté à faible densité, ce qui explique la conception des anciens outils, comme l' option de grille . Les données lidar modernes sont généralement très denses et sont souvent collectées par des capteurs embarqués sur des supports autres que des avions, par exemple depuis des trépieds, des véhicules ou des drones.
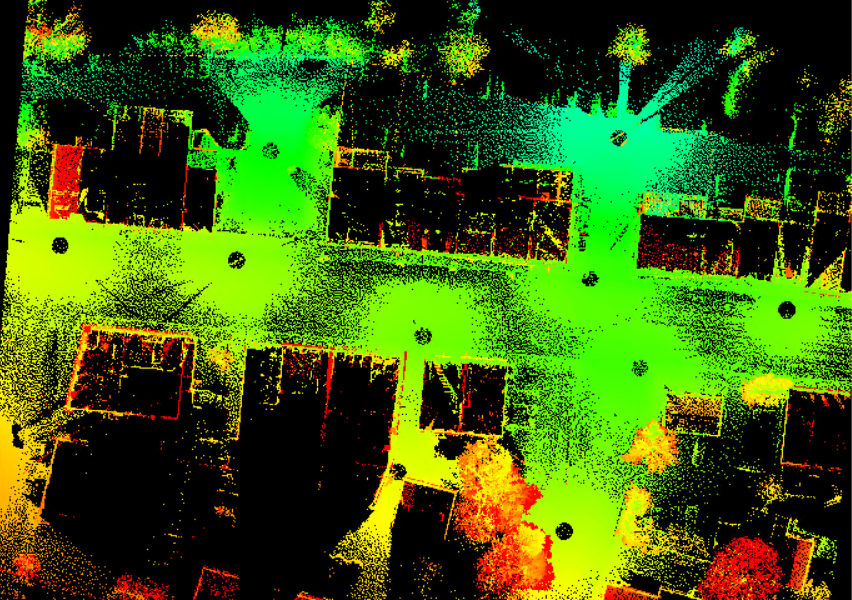 Les données lidar terrestres sont acquises par des capteurs au niveau du sol. Sur cette vue aérienne d'un îlot urbain, on distingue les emplacements vides des capteurs. Ce type de données, plus dense et structuré différemment des données lidar aéroportées, influence le choix de la méthode de classification.
Techniquement, si vous préférez une approche plus manuelle, les poteaux électriques peuvent également être classés à l'aide de l' outil de segmentation géométrique . Celui-ci vous permet d'ajuster les paramètres individuellement. Les cylindres/poteaux possèdent, entre autres attributs, une valeur de courbure spécifique. Le poteau de la première image a donné de bons résultats avec une valeur minimale de cluster de 10 et un écart type de 3. L'avantage d'utiliser la méthode du maximum de vraisemblance est que ses paramètres sont déjà optimisés pour la recherche de poteaux. Elle permet également de filtrer par diamètre et automatiquement par hauteur afin d'éliminer les autres objets cylindriques. Vous trouverez plus d'informations sur le fonctionnement de la segmentation en général ici.
Conseils de configuration
Sélectionnez le paramètre « Vraisemblance maximale » pour la classification des pôles, puis remontez pour revenir aux paramètres partagés de classification et d'extraction . Ces paramètres seront appliqués à la fois à la classification et à l'extraction des pôles si vous décidez d'utiliser cet outil ultérieurement.
Les valeurs minimales et maximales permettent de distinguer les poteaux des arbres. Les éléments cylindriques dont les dimensions sont hors de ces valeurs ne seront pas classés. Utilisez l' outil de mesure pour mesurer votre poteau dans les données et obtenir cette valeur.
On mesure souvent le diamètre des arbres à une hauteur fixe au-dessus du sol, appelée diamètre à hauteur de poitrine (DHP). Les poteaux électriques, contrairement aux arbres, ont généralement un diamètre uniforme ; on considère donc qu'ils ont un diamètre constant sur toute leur longueur et on ne les mesure pas à une hauteur précise au-dessus du sol. Il est toutefois important de préciser au préalable le point d'ancrage au sol, car la hauteur au-dessus du sol est utilisée pour mesurer la hauteur d'un poteau et vérifier qu'il s'agit bien d'un poteau et non d'un objet plus court comme une borne.
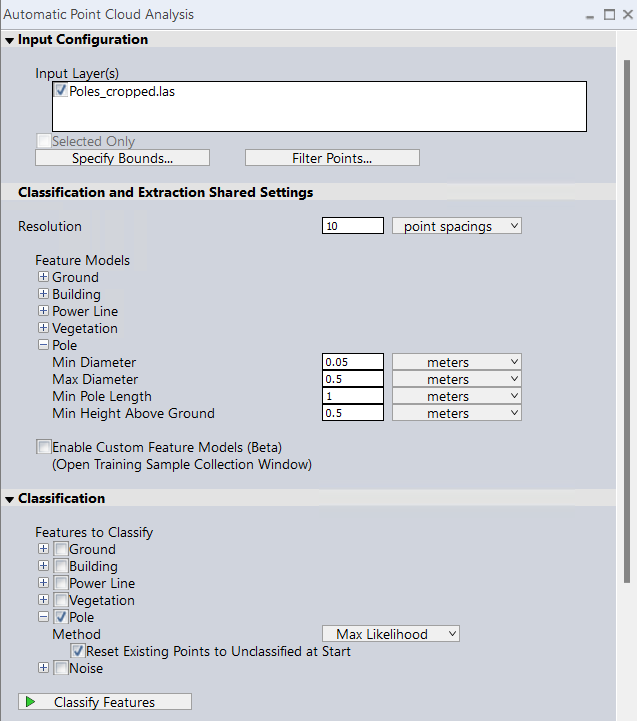 Comme pour toute classification, veillez à classer d'abord les points de bruit et les points de masse.
Veillez à ce que l'espacement entre les points ( portée du voisinage ) soit suffisamment grand pour que les poteaux restent visibles. Par exemple, si vous ne considérez qu'une zone de 0.1 mètre, un poteau téléphonique apparaîtra presque plat au lieu du cylindre que nous cherchons à identifier.
Veillez à ce que la résolution soit suffisamment élevée pour que les poteaux restent visibles. Par exemple, si vous ne visualisez qu'une zone de 0.1 mètre, un poteau téléphonique apparaîtra presque plat au lieu du cylindre que nous cherchons à classifier. La zone de voisinage (et autres paramètres) optimale pour la classification des poteaux diffère parfois de celle qui convient aux bâtiments et aux autres outils de classification. Bien entendu, cela varie en fonction de vos données, car chaque nuage de points est unique selon la méthode et les données collectées. Ces paramètres, comme vous vous en souvenez peut-être de la série d'articles de blog sur le dépannage du Lidar , permettent d'indiquer à Global Mapper le comportement attendu avec vos données spécifiques.
Découvrez les nouvelles fonctionnalités passionnantes de Global Mapper Pro en téléchargeant dès aujourd'hui une version d'essai gratuite de 14 jours et en testant le programme par vous-même !


